












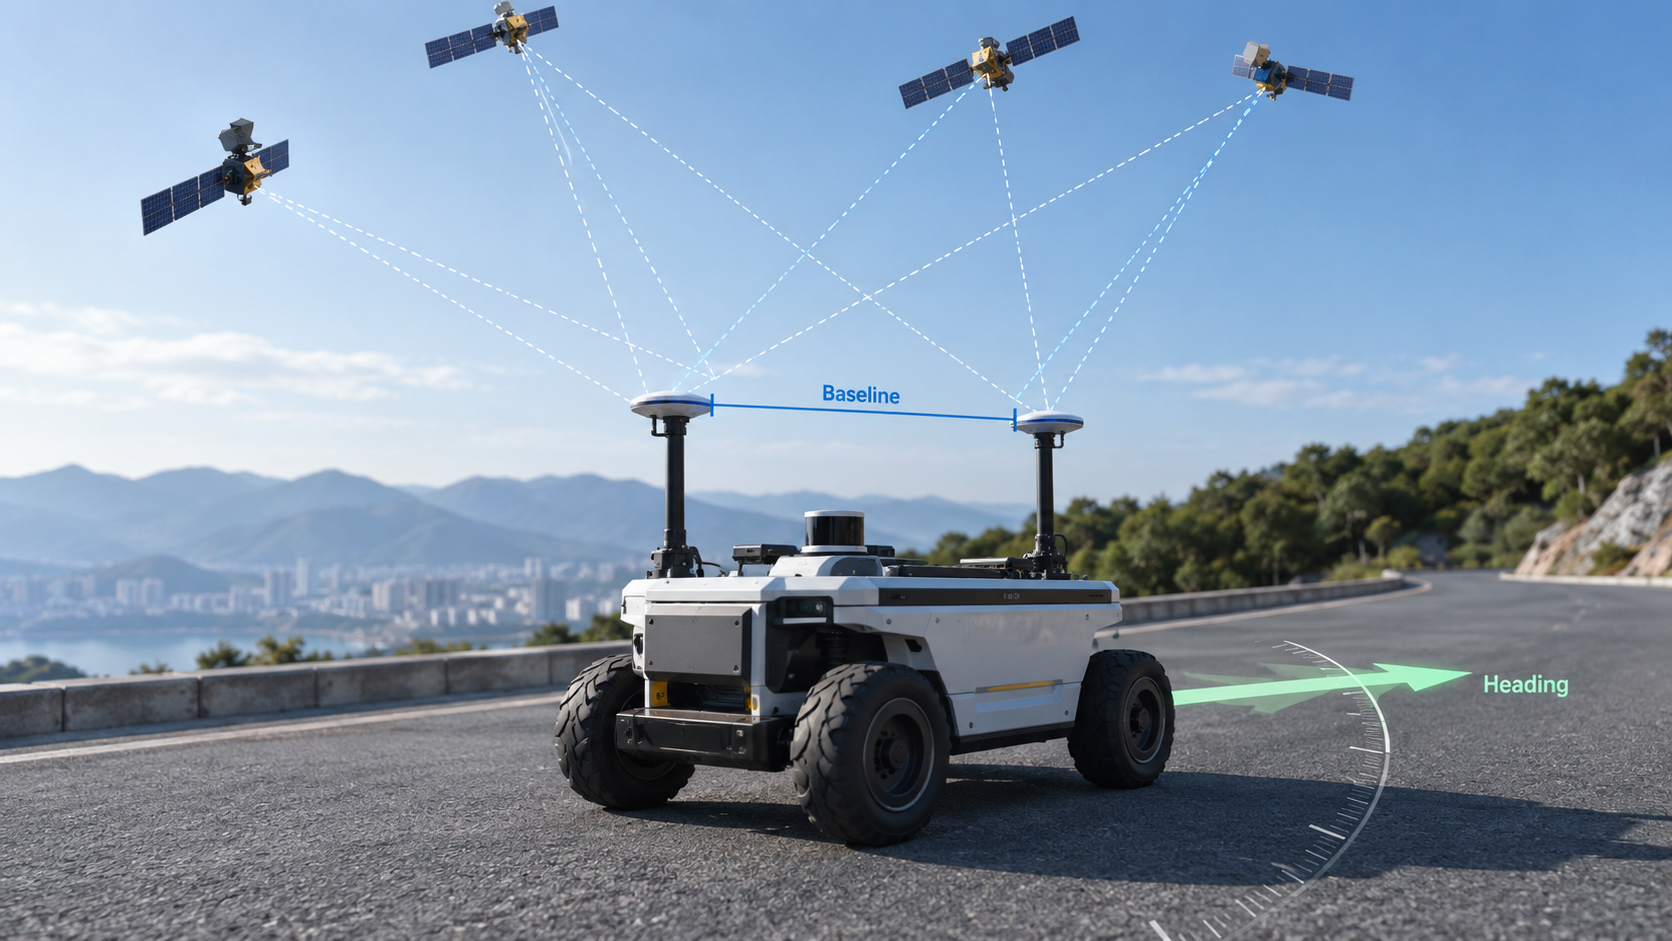
موقعیت یابی استاندارد GNSS به دستگاه می گوید کجاست. بیشتر پلتفرم های خودران همچنین باید بدانند به کدام سمت نگاه می کنند. پهپادها، خودروهای خودران، ربات ها و ماشین آلات کشاورزی همگی برای ناوبری، کنترل حرکت و تنظیم حسگرها به داده های جهت گیری متکی هستند. این مقاله توضیح می دهد که جهت گیری GNSS چیست، چگونه GNSS با دو آنتن جهت را تعیین می کند و نقش RTK در ارائه راه حل جهت یابی قابل اعتماد چیست.
GNSS به کدام سمت می رود؟
یک موقعیت به شما می گوید یک شیء کجاست. یک جهت به شما می گوید که به کدام سمت نگاه می کند. این دو با هم متفاوت اند: یک وسیله نقلیه می تواند در همان مختصات قرار بگیرد و رو به شمال، جنوب، شرق یا غرب باشد، و سیستمی که فقط مختصات را می داند نمی تواند تشخیص دهد که به کدام سمت اشاره می کند.
هدایت GNSS موقعیت یابی و جهت گیری را در یک خروجی ناوبری ترکیب می کند. سیستم های خودران از هر دو برای برنامه ریزی مسیرها، کنترل حرکت و تنظیم حسگرهای داخلی استفاده می کنند. بدون جهت گیری، یک سکو می تواند خود را موقعیت یابی کند اما نمی تواند به طور قابل اعتماد محموله را هدایت کند، پهلو بگیرد یا نشانه گیری کند.
GNSS دو آنتن چگونه جهت را تعیین می کند؟
GNSS دو آنتن از دو آنتن استفاده می کند که در فاصله ای مشخص از هم روی یک سکو نصب شده اند. هر دو آنتن همزمان سیگنال هایی را از همان ماهواره ها دریافت می کنند و گیرنده خوانش های فاز حامل را بین آن ها مقایسه می کند.
خط بین دو آنتن یک خط پایه را تشکیل می دهد. با اندازه گیری نحوه رسیدن هر سیگنال ماهواره ای به هر انتهای خط پایه، گیرنده جهت خط پایه در فضا را محاسبه کرده و آن جهت را به یک جهت تبدیل می کند.
دو آنتن → جهت پایه → جهت →
از آنجا که جهت گیری بیشتر از هندسه ناشی می شود تا حرکت، رویکرد دو آنتن زمانی کار می کند که سکو ثابت است و در طول زمان منحرف نمی شود. محل قرارگیری آنتن، طول پایه و سختی مکانیکی همگی بر عملکرد تأثیر می گذارند.
RTK چه نقشی در سربندی GNSS ایفا می کند؟
RTK موقعیت یابی با دقت بالا را از طریق اصلاحات فاز حامل از ایستگاه پایه یا سرویس اصلاحات فراهم می کند. RTK به تنهایی جهت را تولید نمی کند، اما اندازه گیری های فاز حامل را که موتور دو آنتن به آن وابسته است، تیزتر می کند.
اندازه گیری های فاز تمیزتر به معنای وضوح ابهام عدد صحیح سریع تر و قابل اعتمادتر است که پایداری خروجی جهت را بهبود می بخشد. دریافت دوفرکانسی این موضوع را با مشاهدات مستقل تر تقویت می کند.
به طور خلاصه، GNSS دو آنتن پایه تعیین جهت را فراهم می کند، در حالی که RTK از موقعیت یابی دقیق و اندازه گیری های دقیق فاز حامل پشتیبانی می کند. این دو با هم ترکیب می شوند و یک جریان ناوبری واحد را تشکیل می دهند.
GNSS دو آنتن در مقابل GNSS تک آنتن
| ویژگی | GNSS تک آنتن | GNSS دو آنتن |
|---|---|---|
| موقعیت یابی | بله | بله |
| تعیین مستقیم جهت یابی | محدود | بله |
| سرصفحه ایستا | عموما محدود | حمایت شده |
| پیچیدگی سخت افزار | پایین تر | بالاتر |
| کاربردهای معمول | موقعیت یابی | موقعیت یابی + جهت گیری |
سیستم های تک آنتن معمولا جهت را از حرکت، IMU یا سایر حسگرها تخمین می زنند، در حالی که سیستم های دو آنتن می توانند جهت را مستقیما از جهت نسبی دو آنتن تعیین کنند.
چرا GNSS برای سیستم های خودمختار مهم است؟
پهپادها و پهپادها
پهپادها برای پرواز خودکار، ناوبری نقاط مسیر، نقشه برداری و تنظیم محموله از جهت گیری استفاده می کنند. هدایت دقیق پایداری پرواز و کیفیت داده های نقشه برداری را بهبود می بخشد.
وسایل نقلیه خودران
پلتفرم های خودران از جهت جهت برای جهت دهی خودرو، ناوبری در سطح خط و کنترل حرکت استفاده می کنند. داده های هدایت از برنامه ریزی مسیر و ادغام حسگرها پشتیبانی می کنند.
رباتیک
ربات های متحرک و ماشین های AMR از مسیر برای دنبال کردن مسیر، اتصال و ناوبری در فضای باز استفاده می کنند. هدایت به ربات اجازه می دهد مسیر برنامه ریزی شده اش را هماهنگ کند و فقط به پیمایش چرخ تکیه نکند.
کشاورزی دقیق
ماشین آلات کشاورزی از سرزمینی برای هدایت، کنترل نوار و عملیات میدانی استفاده می کنند. داده های هدایت به تراکتورها و ابزارها اجازه می دهد دقیقا با ردیف های محصولات و مسیرهای برنامه ریزی شده هماهنگ شوند.
سربندی GNSS با IMU
GNSS موقعیت و جهت را فراهم می کند. یک IMU اطلاعات حرکت و وضعیت را در هنگام قطعی های موقت GNSS، مانند زیر پل ها یا نزدیک سازه های بلند، اضافه می کند.
ادغام GNSS + IMU به حفظ پیوستگی ناوبری کمک می کند، تخمین حرکت پویا را بهبود می بخشد و انحراف جهت را در هنگام وقفه های سیگنال کاهش می دهد. IMU جایگزین نامحدود GNSS نیست، بلکه حسگری مکمل برای پر کردن شکاف های کوتاه است.
مهندسان هنگام انتخاب راه حل سرصفحه GNSS باید چه نکاتی را در نظر بگیرند؟
- پیکربندی آنتن:آنتن تک در مقابل آنتن دوگانه، بسته به اینکه آیا برنامه نیاز به هدایت مستقیم دارد یا خیر.
- خط پایه:فاصله بین آنتن ها و سختی نصب بر عملکرد جهت دهی تأثیر می گذارد.
- صورت فلکی و فرکانس GNSS:GPS، BeiDou، GLONASS، Galileo و پشتیبانی دو فرکانسی بر مقاومت تأثیر می گذارند.
- اصلاح RTK:اینکه آیا پروژه به ایستگاه پایه مناسب دسترسی دارد یا سرویس RTK شبکه ای دارد.
- ادغام با IMU:برای پلتفرم ها یا محیط های پویا که سیگنال های GNSS به راحتی مسدود می شوند، مفید است.
- یکپارچه سازی سیستم:رابط ها، نرخ به روزرسانی، محل قرارگیری آنتن، توان و ارتباطات.
راهکارهای سرصفحه ای JUMPSTAR GNSS
جامپ استار راهکارهای GNSS را برای کاربردهایی که به موقعیت یابی دقیق و اطلاعات جهت یابی نیاز دارند، ارائه می دهد. نمونه کارهای ما پوشش می دهدراه حل های هدایت GNSS دو آنتن، بردهای موقعیت یابی RTK و ماژول های یکپارچه GNSS + IMU طراحی شده برای یکپارچه سازی OEM و ODM.
برای تیم هایی که بر پایه هسته موقعیت یابی RTK با دقت بالا ساخته شده اند، JUMPSTAR همچنین مجموعه ای ازماژول های RTK با دقت بالاکه از معماری های هدایت از طریق پیکربندی های دو آنتن پشتیبانی می کنند.
نتیجه گیری
موقعیت یابی GNSS به شیء می گوید که کجاست. جهت GNSS جهت رو به آن را نشان می دهد. GNSS دو آنتن جهت را با استفاده از موقعیت نسبی دو آنتن تعیین می کند. RTK و IMU همچنین از ناوبری با دقت بالا و پیوسته پشتیبانی می کنند.
برای تولیدکنندگان اصلی (OEM) و یکپارچه سازان سیستم، انتخاب معماری مناسب برای هدینگ GNSS به دقت موقعیت یابی، پیکربندی آنتن، دسترسی به اصلاحات و نیازهای کاربردی بستگی دارد.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


