












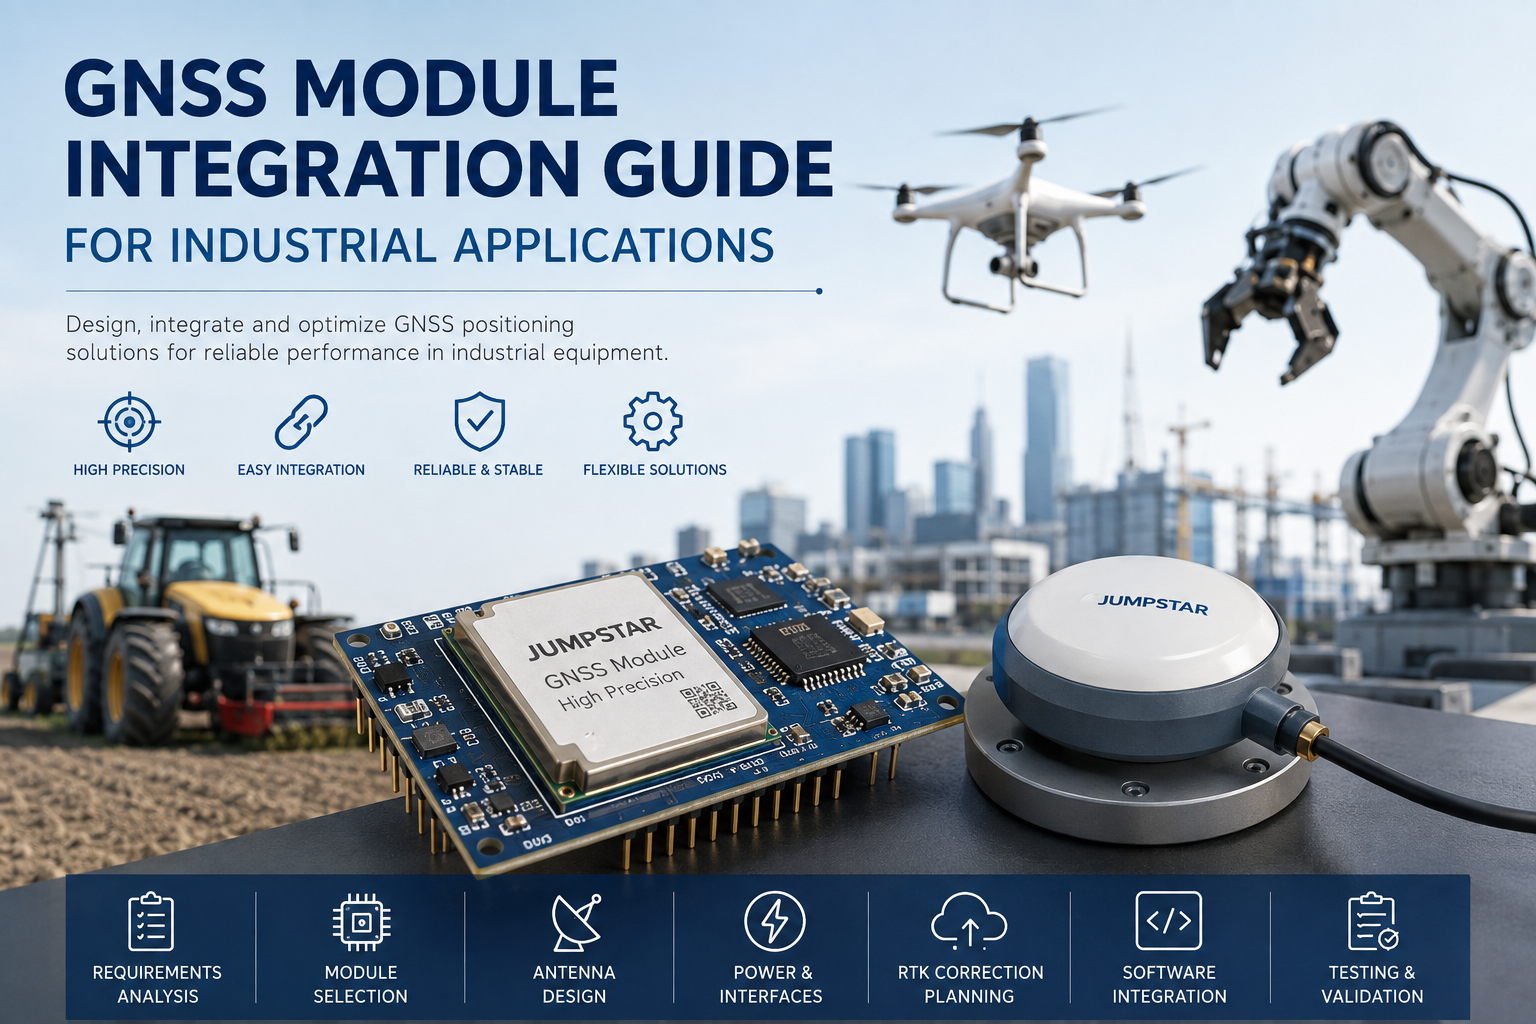
پهپادها، ربات های خودران، ماشین آلات کشاورزی، تجهیزات نقشه برداری، خودروهای صنعتی و پلتفرم های سیار به طور فزاینده ای به جایگاه GNSS به عنوان زیرسیستم اصلی وابسته اند. برای یک تولیدکننده اصلی، یکپارچه سازی یک ماژول GNSS صرفا به اتصال آنتن و خواندن مختصات محدود نمی شود. عملکردی که یک دستگاه واقعا در میدان به دست می آورد، توسط آنتن، چیدمان RF، منبع تغذیه، رابط ها، داده های اصلاح، نرم افزار و محیط نصب شکل می گیرد.یکپارچه سازی ماژول GNSSیک رشته طراحی مستقل است — و درست کردن آن در اوایل کار بسیار ارزان تر از تعمیر آن پس از تولید انبوه است.
چرا یکپارچه سازی ماژول GNSS برای تجهیزات صنعتی اهمیت دارد
تجهیزات صنعتی از GNSS به چندین روش متمایز استفاده می کنند:موقعیت یابیبرای گزارش موقعیت لحظه ای دستگاه،ناوبریبرای حمایت از برنامه ریزی مسیر و راهنمایی خودکار،اتوماسیونبرای وارد کردن ورودی موقعیت به خودروهای خودران، ربات ها و ماشین آلات کشاورزی،نقشه برداری و جمع آوری داده هابرای نقشه برداری و بازرسی، و در برخی سامانه هازمان بندی و همگام سازیاز ساعت GNSS. هر دستگاه صنعتی به RTK در سطح سانتی متر نیاز ندارد. نیازمندی ها از GNSS استاندارد برای ردیابی پایه، تا موقعیت یابی زیر متر، تا RTK با دقت بالا برای کاربردهایی که دقت مستقیما بر کیفیت کار تأثیر می گذارد، متغیر است.
مرحله ۱ — تعریف الزامات کاربردی
با نیازمندی ها شروع کنید، نه با ماژول. قبل از ارزیابی هرگونه سخت افزار، موارد زیر را مستند کنید: دقت موقعیت یابی مورد نیاز، عملکرد ایستا یا پویا، محیط داخلی و خارجی، نرخ به روزرسانی، تأخیر، محدودیت اندازه، بودجه انرژی، رابط های مورد نیاز، پیکربندی آنتن، نیازهای داده های اصلاحی و دامنه دمای عملیاتی.
پلتفرم های مختلف این عوامل را به شکل متفاوتی وزن دهی می کنند. Aپهپادمعمولا اندازه، وزن، توان، نرخ به روزرسانی، تأخیر و جهت RTK را در اولویت قرار می دهد.ماشین آلات کشاورزیبر دقت RTK، تکرارپذیری، ردیابی پایدار ماهواره ای و عملکرد بلندمدت تأکید دارد.تجهیزات نقشه بردارینیازمند عملکرد RTK، پشتیبانی از چندفرکانسی و چند صورت فلکی و داده های تصحیح قابل اعتماد است.ربات های خودرانبیشتر به تداوم موقعیت، نرخ به روزرسانی، جهت و یکپارچه سازی سنسورها اهمیت می دهم.
مرحله ۲ — انتخاب ماژول مناسب GNSS
انتخاب با درجه دقتی که برنامه واقعا نیاز دارد آغاز می شود: موقعیت یابی استاندارد، موقعیت یابی زیر متر یا RTK در سطح سانتی متر. پشتیبانی صورت های فلکی (GPS، BDS، GLONASS، GALILEO، QZSS، NavIC و SBAS بسته به محصول) تعیین می کند که چند ماهواره در یک منطقه قابل مشاهده است، بنابراین تأیید کنید هر ماژول چه چیزی را بر اساس مشخصات رسمی خود پشتیبانی می کند. پشتیبانی فرکانس برای کارهای دقیق اهمیت دارد: دریافت چندفرکانسی (مثلا L1/L2 یا L1/L5) به گیرنده اجازه می دهد خطای یونوسفر را برآورد و حذف کند که این امر مقداردهی اولیه RTK را تسریع کرده و مقاومت را بهبود می بخشد. در نهایت، نرخ به روزرسانی و تأخیر را بررسی کنید — پلتفرم های پویا مانند پهپادها، ربات ها و خودروهای خودران به ویژه نسبت به خروجی موقعیت با تأخیر پایین حساس هستند.
مرحله ۳ — انتخاب و یکپارچه سازی آنتن GNSS
یک ماژول GNSS و آنتن آن را نمی توان به طور مستقل طراحی کرد. سازگاری فرکانسی بین ماژول و آنتن اولین بررسی است و پس از آن بهره آنتن، عملکرد LNA، افت کابل، انتخاب کانکتور، جایگاه، صفحه زمین و تداخل RF قرار می گیرد. آنتن باید با دید واضح به آسمان، دور از موانع بزرگ فلزی، فرستنده های فرکانس بالا و الکترونیک موتور یا قدرت بالا قرار گیرد، با مسیریابی دقیق کابل. فاصله فیزیکی قابل قبول بستگی به طراحی خاص دارد، بنابراین جای گذاری را روی مجموعه مکانیکی واقعی اعتبارسنجی کنید و فرض یک قاعده ثابت نباشد.
برای محصولات با دقت بالا، کیفیت آنتن چندان مطلوب نیست: الگوی بهره، پایداری مرکز فاز و رد چندمسیره مستقیما بر اندازه گیری هایی که ماژول پردازش می کند تأثیر می گذارد. گیرنده ای که روی نیمکت عملکرد خوبی دارد، ممکن است در میدان عملکرد ضعیف تری داشته باشد وقتی با آنتن نامناسب جفت شود. JUMPSTAR یکآنتن های GNSSمحدوده شامل طراحی های پچ، مارپیچ و حلقه خفه کننده برای تطابق با نیازهای مختلف یکپارچه سازی است.
مرحله ۴ — طراحی قدرت و رابط کاربری را در نظر بگیرید
قدرت و رابط ها کم ارزش ترین بخش های یکپارچگی صنعتی هستند. در سمت قدرت، دامنه ولتاژ ورودی، مصرف، پایداری منبع تغذیه و نویز الکتریکی را بررسی کنید — رگولاتورها و موتورهای سوئیچینگ نزدیک ماژول می توانند عملکرد GNSS را کاهش دهند. در بخش رابط، UART، USB، اترنت، I2C و CAN همگی در طراحی های صنعتی استفاده می شوند، اما رابط های خاص موجود به مدل ماژول بستگی دارد، بنابراین قبل از قفل کردن طراحی میزبان، آن ها را با مستندات محصول تأیید کنید.
گام ۵ — داده های اصلاح RTK برنامه ریزی
اگر برنامه به RTK نیاز دارد، منبع اصلاح را قبل از تکمیل سخت افزار برنامه ریزی کنید. گزینه ها شامل ایستگاه پایه خصوصی، اصلاحات شبکه (خدمات سبک CORS) و داده های تصحیح RTCM است که از طریق رادیو، سلولی یا اینترنت ارائه می شوند. عملکرد نهایی RTK به طور مشترک توسط ماژول GNSS، داده های اصلاح، آنتن مناسب و یکپارچگی صحیح سیستم تعیین می شود — یک ماژول RTK قوی نمی تواند جبران تحویل تصحیح غیرقابل اعتماد یا زنجیره RF با یکپارچه ضعیف را کند. جامپ استارماژول های RTK با دقت بالابرای ترکیب با جریان های کاری اصلاح استاندارد طراحی شده اند.
گام ۶ — محیط های عملیاتی پیچیده را در نظر بگیرید
کارخانه های تجهیزات صنعتی که سیگنال ها در آن ها به چالش کشیده می شوند: مناطق شهری، نزدیک ساختمان ها، مزارع کشاورزی، سایت های صنعتی، نزدیک تجهیزات الکتریکی و روی سکوهای با لرزش بالا. سه اثر غالب هستند.چندمسیره— ساختمان ها، وسایل نقلیه و سازه های فلزی سیگنال های GNSS را قبل از رسیدن به آنتن بازتاب می دهند.تداخل RF— الکترونیک خود دستگاه و تجهیزات رادیویی اطراف آن می توانند دریافت GNSS را مختل کنند.ارتعاش و حرکت— پهپادها، ربات ها و ماشین های کشاورزی حرکت پویا را با ارتعاش مکانیکی ترکیب می کنند. اقدامات کاهش دهنده شامل ردیابی چندفرکانسی و چند صورت فلکی، کاهش تداخل و چندمسیره، موقعیت یابی دو آنتن و ادغام حسگرها با IMU است.
مرحله ۷ — یکپارچه سازی GNSS با سیستم میزبان
ماژول GNSS به ندرت به تنهایی کار می کند. بسته به محصول، داده ها را با کنترل کننده پرواز، کنترل کننده وسیله نقلیه، رایانه صنعتی، MCU، PLC، نرم افزار ناوبری یا IMU تبادل می کند. جریان معمول ساده است:
برای پلتفرم های با دینامیک بالا، ادغام GNSS با IMU خروجی موقعیت را در طول قطعی های کوتاه سیگنال حفظ می کند و زمانی که دستگاه ثابت است، جهت یابی را فراهم می کند. اما GNSS به تنهایی یک وظیفه ناوبری را کامل نمی کند — بلکه ورودی موقعیت را فراهم می کند و سیستم میزبان آن ورودی را به راهنمایی، کنترل یا ثبت داده تبدیل می کند.
آزمایش و اعتبارسنجی پیش از تولید انبوه
کل دستگاه را اعتبارسنجی کنید، نه فقط ماژول را. دقت موقعیت یابی را بر اساس یک مرجع شناخته شده آزمایش کنید، سرعت مقداردهی اولیه RTK و پایداری ثابت را بررسی کنید و دسترسی سیگنال را در محیط های مختلف اندازه گیری نمایید. آزمایش های دینامیکی را روی پلتفرم واقعی — پهپاد، وسیله نقلیه، ربات یا ماشین کشاورزی — انجام دهید، زیرا حرکت عملکرد آنتن و چندمسیره را تغییر می دهد. محیط RF را آزمایش کنید تا اطمینان حاصل شود که الکترونیک دستگاه دریافت GNSS را کاهش نمی دهد و دما و قابلیت اطمینان را در سراسر محدوده عملیاتی تأیید کنید. عملکرد آزمایشگاهی و عملکرد سیستم در دنیای واقعی همیشه یکسان نیستند، به همین دلیل آزمایش کل ماشین قبل از تولید انبوه غیرقابل مذاکره است.
اشتباهات رایج یکپارچه سازی GNSS
شایع ترین خطاها در پروژه های GNSS OEM از یک الگوی قابل تشخیص پیروی می کنند:
- انتخاب ماژول فقط بر اساس دقت— تمرکز بر «سطح سانتی متر» در حالی که سازگاری رابط ها، توان، محیط و آنتن را نادیده می گیرد.
- نادیده گرفتن طراحی آنتن— یک گیرنده خوب همراه با آنتنی که به درستی انتخاب نشده یا جای گذاری نشده باشد، در میدان عملکرد ضعیفی دارد.
- چیدمان ضعیف RF— مدارهای دیجیتال، مراحل قدرت و رادیوهای ارتباطی با دریافت GNSS تداخل ایجاد می کنند.
- برنامه ریزی ناکافی داده های اصلاحی— یک سیستم RTK بدون منبع اصلاح قابل اعتماد هرگز دقت نامی خود را ارائه نمی دهد.
- آزمایش فقط در شرایط آسمان باز— عملکرد در محیط های شهری، فلزی یا صنعتی که هرگز بخشی از برنامه آزمایش نبوده اند، کاهش می یابد.
راهکارهای JUMPSTAR GNSS برای یکپارچه سازی OEM
جامپ استار اجزای کامل سیستم موقعیت یابی GNSS را ارائه می دهد:ماژول های GNSS، ماژول های RTK،بردهای OEM GNSS، دریافت کننده ها،آنتن ها، ترمینال های موقعیت یاب و راه حل های OEM/ODM. از آنجا که نیازهای یکپارچه سازی از نظر دقت، اندازه، قدرت، رابط، آنتن و کاربرد متفاوت است، JUMPSTAR ارائه را متناسب با دستگاه تنظیم می کند و به جای اجبار به یک ماژول یکسان برای همه، ارائه می دهد. سه نمونه دامنه را نشان می دهند:
JS-AD56UB8 — یکپارچه سازی استاندارد GNSS
یک ماژول چندگانه GNSS جمع وجور با حساسیت بالا (-۱۶۷ دسی بل متر)، نرخ به روزرسانی ۱۰ هرتز و دقت زیر متر. ابعاد کوچک و پیچیدگی پایین آن، آن را به انتخابی ساده برای پهپادها، دستگاه های دستی، لجستیک و ردیابی خودرو تبدیل کرده است، جایی که موقعیت یابی استاندارد کافی است. بهJS-AD56UB8برای مشخصات کامل.
JS-M6D — یکپارچه سازی RTK چندفرکانسی
یک ماژول RTK چندصورت فلکی و چندفرکانسی با دقت در سطح سانتی متر و ۹۶ کانال جستجو، که از GPS، BDS، GLONASS و Galileo پشتیبانی می کند. این روش برای کشاورزی دقیق، نقشه برداری و کنترل ماشینی مناسب است، جایی که داده های تصحیح RTK در دسترس است و ردیابی دوفرکانس، مقداردهی اولیه را تسریع می کند. بهJS-M6Dبرای مشخصات کامل.
JS-BCK43H-3 — RTK + IMU برای محیط های پیچیده
یک ماژول RTK دو آنتن با IMU داخلی، دقت جهت ۰.۲ درجه و قابلیت ضدتداخل ۶۰ دسی بل. حسگر اینرسی یکپارچه خروجی موقعیت را در طول قطعی های کوتاه GNSS حفظ می کند که آن را برای پهپادها، ربات ها و پلتفرم های خودران که در نزدیکی منابع تداخل فعالیت می کنند، بسیار مناسب می کند. بهJS-BCK43H-3برای مشخصات کامل.
نتیجه گیری
یکپارچه سازی موفق ماژول GNSS بیش از انتخاب یک ماژول با دقت بالا است. کل سیستم — ماژول، آنتن، طراحی RF، توان، رابط ها، داده های اصلاح، نرم افزار و تست سیستم — تعیین می کند که دستگاه نهایی در میدان چه چیزی ارائه می دهد. ابتدا نیازمندی ها را تعریف کنید، ماژول را با برنامه تطبیق دهید، چیدمان آنتن و RF را بخشی از طراحی بدانید و قبل از تولید انبوه روی پلتفرم واقعی اعتبارسنجی کنید. جامپ استار ماژول های GNSS، راهکارهای RTK، بردهای OEM، گیرنده ها، آنتن ها و راه حل های موقعیت یابی سفارشی را برای تولیدکنندگانی که تجهیزات صنعتی و هوشمند توسعه می دهند، فراهم می کند.برای بحث درباره الزامات یکپارچه سازی GNSS خود با JUMPSTAR تماس بگیرید.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


