












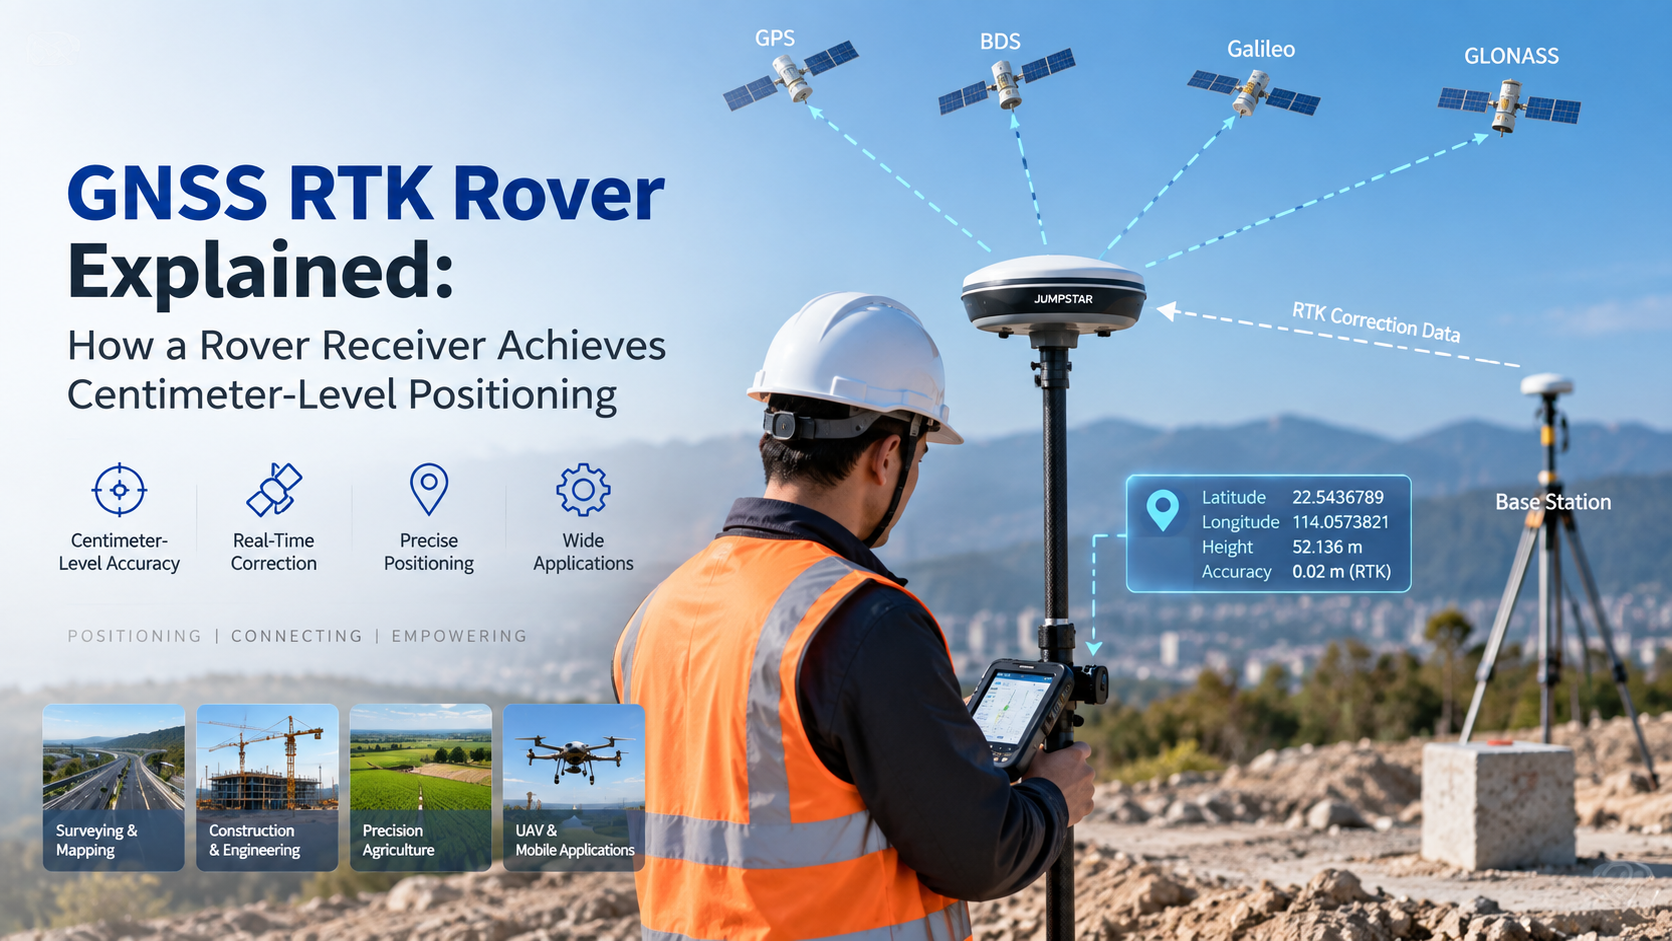
مریخ نورد RTK گیرنده میدانی است که مشاهدات GNSS خود را با داده های تصحیح ترکیب می کند تا موقعیت با دقت بالا را محاسبه کند. در یک سیستم معمول RTK، یک ایستگاه پایه یا سرویس اصلاح داده های اصلاح را تأمین می کند و یک یا چند گیرنده روور از آن در میدان استفاده می کنند. این مقاله توضیح می دهد که مریخ نورد GNSS RTK چگونه کار می کند، راه حل ثابت به چه معناست، و هنگام انتخاب آن باید به چه نکاتی توجه کرد.
مریخ نورد GNSS RTK چیست؟
مریخ نورد GNSS RTK گیرنده سیار در سیستم موقعیت یابی RTK است. این سیستم سیگنال های ماهواره ای GNSS را ردیابی می کند، داده های تصحیح را از ایستگاه پایه یا سرویس اصلاح دریافت می کند و هر دو ورودی را با هم پردازش می کند تا راه حل موقعیت یابی خود را تولید کند.
روور فقط یک گیرنده استاندارد با دقت بهتر نیست. نقش تعیین کننده آن مشارکت در پردازش تصحیح RTK در حالی است که به عنوان انتهای متحرک سیستم عمل می کند. در یک معماری معمولی، منبع پایه یا تصحیح و مریخ نورد با هم کار می کنند: سمت ایستا سیگنال های موقعیت شناخته شده را مشاهده می کند و مریخ نورد این اطلاعات را در اندازه گیری های خود در حین عملیات میدانی اعمال می کند.
روور RTK چگونه کار می کند؟
جریان کار از ماهواره ها به موقعیت دقیق به این صورت است:
ماهواره های GNSS → ایستگاه پایه / سرویس تصحیح → داده های تصحیح RTK → گیرنده مریخ نورد → پردازش RTK → راه حل ثابت → موقعیت با دقت بالا
در عمل، مریخ نورد پنج مرحله انجام می دهد:
- این ماهواره سیگنال های ماهواره ای GNSS را دریافت کرده و مشاهدات فاز حامل و شبه اورنج را ثبت می کند.
- داده های تصحیح را از ایستگاه پایه یا سرویس اصلاح دریافت می کند.
- این سیستم مشاهدات خود را با داده های اصلاحی ترکیب می کند.
- این ابهام های فاز حامل را زمانی که شرایط اجازه دهد، حل می کند.
- برای موقعیت فعلی یک راه حل RTK خروجی می دهد.
برای درک این مفهوم ریاضیات پیچیده ای لازم نیست: دقت مریخ نورد از پردازش تصحیح تفاوت نسبت به اندازه گیری های حامل فاز خود در زمان واقعی ناشی می شود.
راه حل ثابت RTK چیست؟
گیرنده RTK معمولا یا راه حل ثابت یا راه حل شناور را گزارش می دهد. راه حل ثابت معمولا نشان می دهد که ابهامات حامل فاز با موفقیت حل شده اند؛ راه حل شناور یعنی هنوز به طور کامل تعمیر نشده اند.
راه حل ثابت اهمیت دارد زیرا حالتی است که RTK بالاترین دقت خروجی خود را ارائه می دهد، به همین دلیل جریان های کاری نقشه برداری و نقشه برداری منتظر اصلاح می مانند تا نقاط را ثبت کنند. با این حال، وضعیت ثابت تضمین نمی کند که دقت در هر محیطی یکسان باشد. عملکرد واقعی موقعیت یابی به دید ماهواره ای، کیفیت اصلاح، طول پایه، چندمسیره، آنتن، گیرنده و شرایط سایت بستگی دارد.
RTK Rover در مقابل گیرنده GNSS مستقل
| ویژگی | گیرنده GNSS مستقل | RTK Rover |
|---|---|---|
| موقعیت یابی GNSS | بله | بله |
| داده های تصحیح | برای موقعیت یابی پایه الزامی نیست | مورد نیاز برای RTK |
| پردازش RTK فاز حامل | وابسته به کاربرد | بله |
| موقعیت یابی میدانی با دقت بالا | محدود به حالت موقعیت یابی | طراحی شده برای کاربردهای RTK |
| کاربرد معمول | موقعیت کلی | نقشه برداری، نقشه برداری و کاربردهای دقیق |
هیچ کدام از این گزینه ها به تعریف «نادرست» نیستند؛ این دو به سادگی حالت های موقعیت یابی متفاوتی دارند. پروژه هایی که نیاز به موقعیت یابی GNSS در سطح سانتی متر در زمان واقعی در میدان دارند، یک مریخ نورد انتخاب می کنند؛ وظایف کلی موقعیت یابی ممکن است اصلا نیاز به پردازش اصلاح نداشته باشند.
روورهای RTK کجا استفاده می شوند؟
نقشه برداری و نقشه برداری
در نقشه برداری میدانی، مریخ نورد ابزاری است که اپراتور حمل می کند. این ابزار نقاط را جمع آوری می کند، مرزها را اندازه گیری می کند و با ثبت موقعیت ها پس از رفع راه حل RTK، از نقشه برداری جریان های کاری پشتیبانی می کند.
ساخت و ساز
تیم های ساخت از مریخ نوردها برای موقعیت یابی محل، چیدمان و هدایت ماشین آلات استفاده می کنند و مختصات طراحی را مستقیما به محل کار می آورند تا اندازه گیری سریع تر میدان انجام شود.
کشاورزی دقیق
تجهیزات کشاورزی از گیرنده های سبک مریخ نورد برای هدایت ماشین، موقعیت یابی در میدان و عملیات خودکار در میدان استفاده می کنند.
پهپاد و پهپاد
پهپادهای مجهز به مریخ نورد RTK موقعیت یابی دقیقی برای مأموریت های نقشه برداری و ناوبری به دست می آورند که وابستگی به نقاط کنترل زمینی را کاهش می دهد.
یک روور RTK چه منابع اصلاحی می تواند استفاده کند؟
ایستگاه پایه محلی
یک ایستگاه پایه GNSS محلی می تواند داده های تصحیح برای مریخ نوردهای نزدیک تولید کند. این تنظیمات کنترل کامل بر منبع اصلاح را به پروژه می دهد و برای سایت هایی که ارتباط قابل اعتماد بین پایگاه و مریخ نورد دارند، به خوبی کار می کند.
RTK شبکه / سرویس اصلاح
یک مریخ نورد همچنین می تواند داده های تصحیح را از شبکه یا سرویس اصلاح RTK دریافت کند، بسته به معماری سیستم و دسترسی به ارتباطات. NTRIP معمولا برای ارائه داده های تصحیح GNSS از طریق شبکه های IP استفاده می شود.
مهندسان هنگام انتخاب روور RTK باید به چه نکاتی توجه کنند؟
- پشتیبانی صورت فلکی و فرکانس:GPS، Galileo، GLONASS، BeiDou و قابلیت های چندفرکانسی، متناسب با محیط پروژه.
- سازگاری با اصلاح RTK:RTK ایستگاه پایه محلی یا شبکه، فرمت های داده تصحیح و روش ارتباطی.
- الزامات دقت:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- آنتن:سازگاری، نصب، دید آسمان و محیط چندمسیره در سایت.
- ارتباطات:چگونه مریخ نورد داده های تصحیح را در میدان، از رادیو تا ارتباطات سلولی، دریافت خواهد کرد.
- یکپارچه سازی میدانی:رابط ها، برق، محفظه، نصب و خروجی داده برای پلتفرم هدف.
راهکارهای موقعیت یابی JUMPSTAR RTK Rover و GNSS
جامپ استار راهکارهای موقعیت یابی GNSS را برای کاربردهای میدانی که به RTK وابسته اند، ارائه می دهد. خطوط تولید آن پوشش می دهندگیرنده ها و سیستم های RTKبرای موقعیت یابی دقیق در میدان، ماژول های GNSS برای سکوهای یکپارچه، وبردهای OEM GNSSبرای تولیدکنندگانی که قابلیت مریخ نورد را در تجهیزات خود ادغام می کنند.
برای بررسی جریان های کاری به طور خاص، JUMPSTARنقشه برداری از مریخ نوردهای RTKگیرنده، پردازش اصلاح و یکپارچه سازی میدانی مورد نیاز برای کارهای روزمره اندازه گیری را گرد هم می آورد.
نتیجه گیری
مریخ نورد RTK گیرنده میدانی است که مشاهدات GNSS را با داده های تصحیح ترکیب می کند تا راه حلی با دقت بالا برای موقعیت یابی به دست آورد. انتخاب مریخ نورد به قابلیت GNSS، منبع اصلاح، آنتن، ارتباطات و نیازهای کاربردی بستگی دارد. برای تولیدکنندگان OEM و یکپارچه سازانی که مریخ نوردهای GNSS RTK را ارزیابی می کنند، راه حل های موقعیت یابی RTK جامپ استار نقطه شروع عملی است.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


