












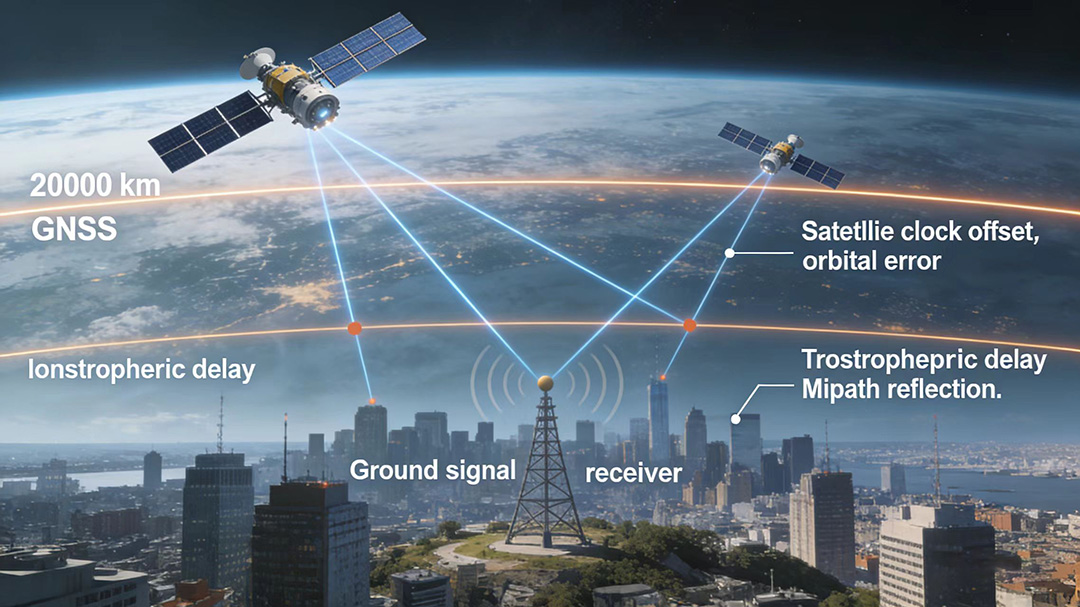
هنگام طراحی یک سیستم GNSS با دقت بالا، یکی از اولین و مهم ترین تصمیمات، انتخاب بینکینماتیک زمان واقعی (RTK)وکینماتیک پس پردازش شده (PPK)روش های اصلاح. هر دو تکنیک با رفع ابهام های فاز حامل به دقت در سطح سانتی متر دست می یابند، اما در جریان کار، نیازهای زیرساختی و مناسب بودن کاربردها تفاوت اساسی دارند.
این مقاله مقایسه فنی RTK و PPK را ارائه می دهد و اصول زیربنایی آن ها، محدودیت های عملیاتی و سناریوهایی را که هر روش نتایج بهینه ارائه می دهد، بررسی می کند. چه در حال توسعه پلتفرم های نقشه برداری پهپاد، سیستم های ناوبری خودکار یا تجهیزات کشاورزی دقیق باشید، درک این تفاوت ها برای معماری موفق سیستم ضروری است.
نحوه کار RTK: دقت سانتیمتر در زمان واقعی
RTK با ارسال داده های تصحیح از یک ایستگاه پایه ثابت به یک مریخ نورد سیار به صورت بلادرنگ، معمولا از طریق مودم رادیویی، شبکه سلولی یا لینک ماهواره ای فعالیت می کند. ایستگاه پایه مؤلفه های خطا، تأخیر یونوسفر، تأخیر تروپوسفر، ساعت ماهواره ای و خطاهای افیمریس را محاسبه کرده و این ها را به صورت اصلاحات تفاضلی پخش می کند. مریخ نورد این اصلاحات را در اندازه گیری های خود اعمال می کند و امکان موقعیت یابی آنی در سطح سانتی متر را فراهم می کند.
- حساسیت به تأخیر:عملکرد RTK با افزایش تأخیر اصلاح کاهش می یابد. بیشتر برنامه ها نیازمند اصلاحاتی هستند که ظرف ۱ تا ۲ ثانیه انجام می شود تا دقت بهینه حفظ شود.
- وابستگی ارتباطی:ارتباط داده پیوسته بین پایگاه و مریخ نورد الزامی است. قطع لینک بیش از چند ثانیه معمولا باعث می شود مریخ نورد تثبیت RTK خود را از دست بدهد و به موقعیت گیری تفاضلی یا مستقل کمتر دقیق بازگردد.
- نیازهای زیرساختی:RTK نیازمند یک ایستگاه پایه محلی با پوشش رادیویی یا اشتراک شبکه اصلاح NTRIP است که اتصال سلولی یا اینترنتی را فراهم می کند.
- تناسب مورد استفاده:ایده آل برای کاربردهایی که نیاز به بازخورد موقعیت فوری دارند، مانند هدایت خودران، ناوبری بلادرنگ پهپاد و کنترل ماشین های ساختمانی.
RTK GNSS را از یک ابزار ناوبری به یک سیگنال کنترل بلادرنگ تبدیل می کند. به محض اینکه نیاز باشد ماشینی بر اساس داده های موقعیت، هدایت، تحریک یا اصلاح عمل کند، RTK تنها گزینه قابل قبول می شود.
نحوه کار PPK: دقت بدون محدودیت های زمان واقعی
PPK رویکردی اساسا متفاوت اتخاذ می کند. هم ایستگاه پایه و هم مریخ نورد به طور مستقل اندازه گیری های خام GNSS، از جمله شبه نارنجی ها، فازهای حامل و مشاهدات داپلر را بدون هیچ ارتباط بلادرنگ بین آن ها ثبت می کنند. پس از پایان مأموریت، این فایل های داده در نرم افزار پس پردازش ترکیب می شوند که مسیر مریخ نورد را با دقت در سطح سانتی متر حل می کند.
- بدون لینک ارتباطی:از آنجا که پایگاه و مریخ نورد در حین عملیات با هم ارتباط برقرار نمی کنند، PPK در محیط هایی بدون پوشش رادیویی یا سلولی، از جمله مناطق نقشه برداری دورافتاده و عملیات روی آب فعالیت می کند.
- نرخ تعمیر بالاتر:نرم افزارهای پس پردازش می توانند الگوریتم های پیشرفته هموارسازی رو به جلو و تکنیک های حل ابهام چنددوره ای را به کار گیرند که اغلب نرخ های ثابت بالاتری نسبت به RTK زمان واقعی در شرایط چالش برانگیز به دست می آورند.
- سربار جریان کاری:PPK یک مرحله پردازش بین جمع آوری داده و تحویل نتایج را معرفی می کند. برای کاربردهای حساس به زمان، این تأخیر ممکن است غیرقابل قبول باشد.
- تناسب مورد استفاده:ترجیح داده می شود برای فتوگرامتری هوایی، نقشه برداری هیدروگرافی و هر کاربردی که موقعیت نهایی چند ساعت یا چند روز پس از جمع آوری نیاز باشد، نه آنی.
چارچوب تصمیم گیری برای طراحان سیستم
انتخاب بین RTK و PPK به ندرت قطعی است؛ بسیاری از گیرنده های مدرن هر دو حالت را پشتیبانی می کنند و به اپراتورها اجازه می دهند روش مناسب هر مأموریت را انتخاب کنند. با این حال، انتخاب حالت اصلی باید بر اساس نیازهای بلادرنگ برنامه، زیرساخت ارتباطی و محدودیت های جریان کاری عملیاتی آن هدایت شود.
برای سیستم های خودمختار که نیاز به کنترل حلقه بسته دارند، RTK اجباری است. برای نقشه برداری و نقشه برداری که داده ها می توانند بعدا پردازش شوند، PPK اغلب دقت برتری با لجستیک میدانی ساده تر ارائه می دهد. درک الزامات تأخیر موقعیت تا اقدام در برنامه شما کلید انتخاب درست است.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


