












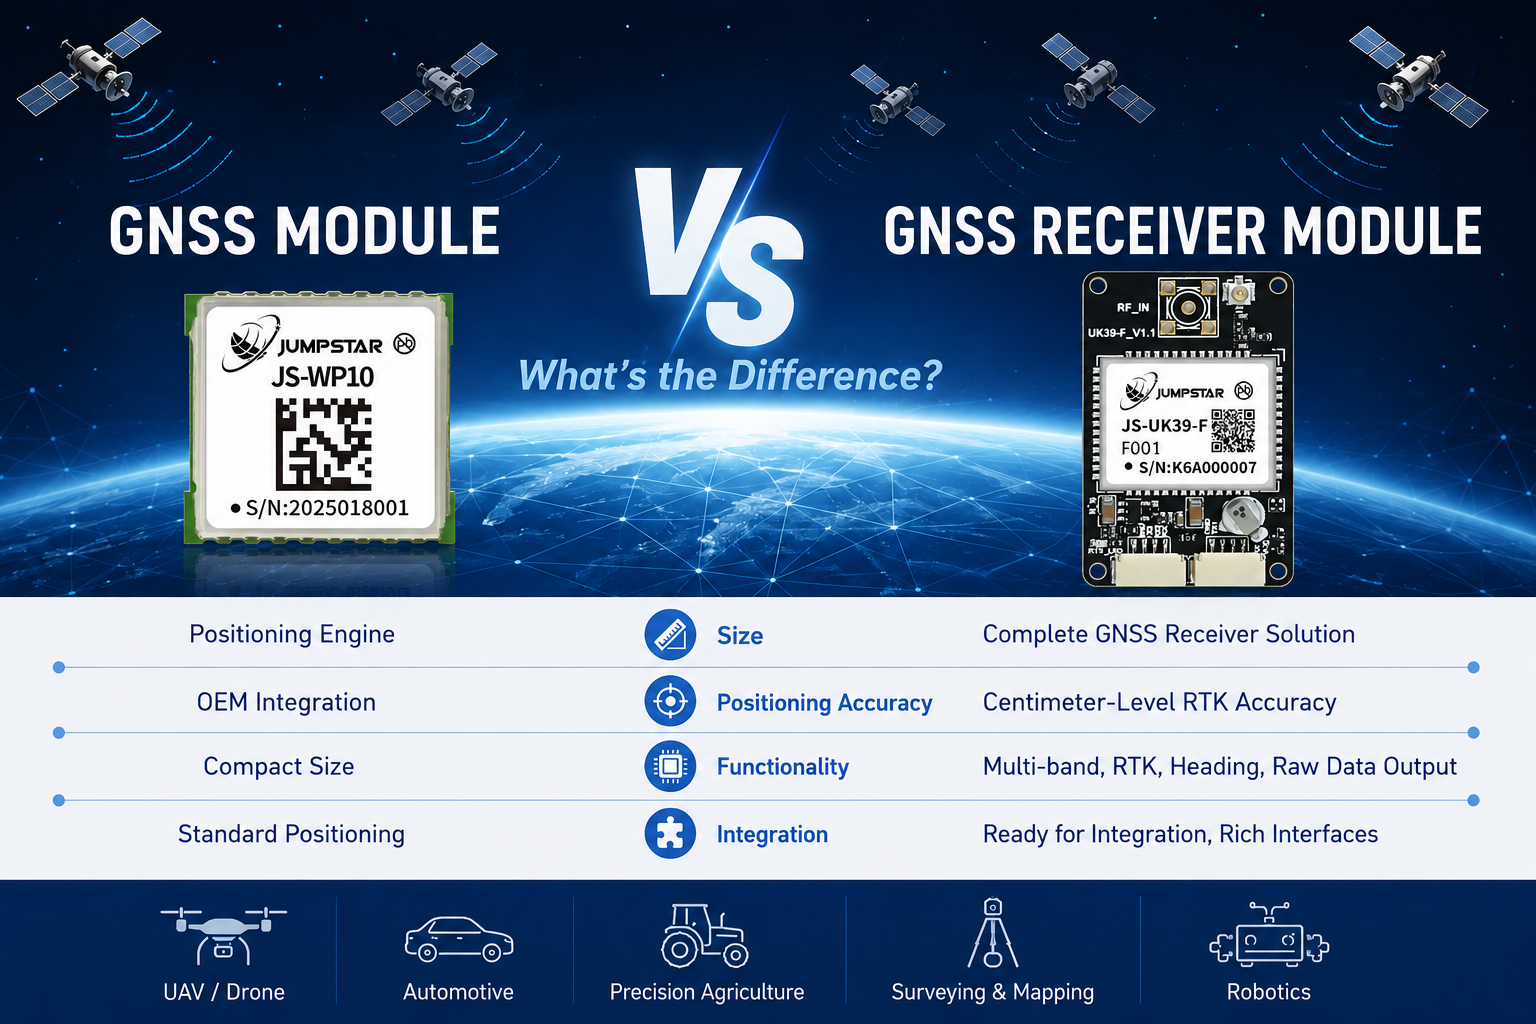
وقتی مهندسان OEM و یکپارچه سازان سیستم شروع به ارزیابی سخت افزار موقعیت یابی GNSS برای محصولات خود می کنند، یکی از اولین سوالاتی که با آن مواجه می شوند این است: آیا باید از ماژول GNSS استفاده کنم یا به ماژول گیرنده GNSS نیاز دارم؟ این اصطلاحات شبیه به هم به نظر می رسند و بسیاری از تأمین کنندگان آن ها را به جای هم به کار می برند، اما این دو نمایانگر سطوح بنیادی متفاوتی از یکپارچگی سخت افزاری، قابلیت پردازش سیگنال و عملکرد موقعیت یابی هستند.
انتخاب راه حل اشتباه می تواند به معنای مهندسی بیش از حد یک دستگاه ردیابی ساده با سخت افزار غیرضروری RTK باشد، یا بدتر، طراحی یک سیستم خودکار دقیق حول یک ماژول GNSS پایه که نمی تواند دقت مورد نیاز برنامه را ارائه دهد. این تصمیم فقط بر فهرست مواد تأثیر نمی گذارد. این موضوع طراحی سخت افزار، تلاش فریمور، بودجه انرژی، هزینه محصول و در نهایت زمان ورود شما به بازار را شکل می دهد.
این مقاله با تکیه بر تجربه یکپارچه سازی دنیای واقعی، توضیح می دهد چه چیزی یک را از هم جدا می کندماژول GNSSاز یکماژول گیرنده GNSS, زمانی کهماژول گیرنده RTK GNSSلازم می شود و چگونه تصمیم بگیرید کدام سطح سخت افزار موقعیت یابی برای برنامه شما مناسب است. ما از مثال های محصول عینی استفاده خواهیم کرد ازجامپ استار GNSSهر مفهوم را بر پایه سخت افزار واقعی پایه گذاری کنید، اما چارچوب تصمیم گیری فارغ از اینکه در نهایت کدام تأمین کننده را انتخاب می کنید، اعمال می شود.
ماژول GNSS چیست؟
Aماژول GNSSیک قطعه موقعیت یابی فشرده و یکپارچه است که برای جاسازی مستقیم در یک محصول OEM طراحی شده است. می توانید آن را مانند یک موتور ناوبری ماهواره ای مستقل روی یک برد مدار چاپی کوچک تصور کنید. این سیستم شامل یک چیپ ست GNSS، رابط جلویی RF و قطعات غیرفعال لازم است که روی یک برد واحد نصب شده اند و آماده لحیم کاری روی برد اصلی سیستم میزبان یا اتصال از طریق یک رابط استاندارد هستند.
ویژگی های کلیدی یک ماژول GNSS
- فرم فاکتور فشرده— این ماژول ها معمولا کمتر از 15 میلی متر × 15 میلی متر هستند، فضای تخته کمی اشغال می کنند و به راحتی در طراحی های محدود فضا جا می گیرند.
- مصرف انرژی پایین— بهینه شده برای کار با باتری و کشیدن جریان معمولی در ده ها میلی آمپر در طول ردیابی پیوسته.
- بازخورد گروه تک باندی— بیشتر ماژول های GNSS تعبیه شده روی باند L1 کار می کنند و دقت موقعیت یابی ۲ تا ۳ متر را در شرایط آسمان باز فراهم می کنند.
- ادغام OEM آماده است— رابط های ارتباطی استاندارد مانند UART، I²C یا SPI امکان اتصال مستقیم به میکروکنترلر میزبان را فراهم می کنند.
- پشتیبانی از همه صورت های فلکی— ماژول های مدرن GPS، GLONASS، BeiDou و Galileo را به طور همزمان ردیابی می کنند و قابلیت اطمینان تعمیر و زمان تعمیر اولیه را بهبود می بخشند.
یک ماژول GNSS نیازمند آنتن خارجی است که از طریق یک پد ورودی RF یا کانکتور U.FL متصل شده باشد. سیستم میزبان مسئول مدیریت توان، تجزیه داده ها (NMEA یا پروتکل دودویی) و هرگونه پردازش داده موقعیت در سطح برنامه است. خود ماژول به صورت داخلی مسئول دریافت ماهواره ها، ردیابی و محاسبه موقعیت است.
مثال: ماژول GNSS تعبیه شده JUMPSTAR JS-WP10
JS-WP10 نشان می دهد که یک ماژول معمولی GNSS تعبیه شده در عمل چگونه به نظر می رسد. با اندازه فقط ۱۰.۵ × ۹.۷ میلی متر، موقعیت یابی دقیق استاندارد را با نرخ به روزرسانی ۵ هرتز و ۲۱۰ کانال اکتساب و ردیابی ارائه می دهد. این سیستم از دریافت همزمان در هر چهار صورت فلکی اصلی در باند L1 پشتیبانی می کند و دقت موقعیت یابی خودکار حدود ۲.۰ متر را به دست می آورد.
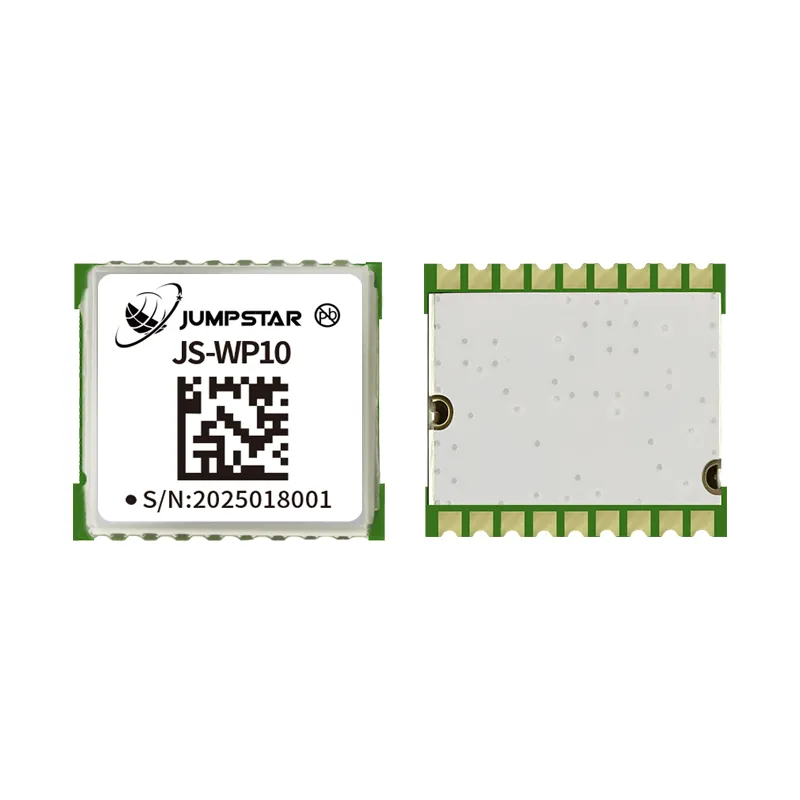
ماژول GNSS تعبیه شده JS-WP10
ماژول GNSS L1 با دقت استاندارد با ۲۱۰ کانال، نرخ به روزرسانی ۵ هرتز و دریافت همزمان تمام صورت های فلکی. فرم فاکتور کامپکت 10.5 × 9.7 میلی متر طراحی شده برای ادغام مستقیم OEM در پهپادها، دستگاه های IoT و لوازم الکترونیکی مصرفی.
مشاهده جزئیات محصول →مهندسی که JS-WP10 را یکپارچه می کند فقط باید یک آنتن، منبع پایدار ۳.۳ ولت و اتصال UART به MCU میزبان فراهم کند. جملات NMEA با نرخ بود پیکربندی شده می رسند و فریمور میزبان عرض جغرافیایی، طول جغرافیایی، ارتفاع و سرعت را تجزیه می کند. تلاش برای ادغام با روزها اندازه گیری می شود، نه هفته ها. این سادگی باعث می شود ماژول های GNSS تعبیه شده انتخاب پیش فرض برای کاربردهایی باشند که نیاز به موقعیت یابی قابل اعتماد بدون پیچیدگی پردازش تصحیح با دقت بالا دارند.
ماژول گیرنده GNSS چیست؟
Aماژول گیرنده GNSS— به ویژهماژول گیرنده RTK GNSS— گامی مهم در یکپارچه سازی سخت افزاری، قابلیت پردازش سیگنال و دقت موقعیت یابی است. در حالی که یک ماژول GNSS پایه موقعیت یابی خودکار را در بازه ۲ تا ۳ متر فراهم می کند، ماژول گیرنده RTK GNSS با اعمال اصلاحات کینماتیکی بلادرنگ در اندازه گیری های فاز حامل، دقت در سطح سانتی متر را فراهم می کند.
چه چیزی یک ماژول گیرنده RTK GNSS را متفاوت می کند؟
ماژول گیرنده RTK GNSS بر پایه های یک ماژول استاندارد GNSS بنا شده اما چندین قابلیت حیاتی را اضافه می کند که امکان موقعیت یابی با دقت بالا را فراهم می کند:
- دریافت چندفرکانسی— به جای فقط L1، این ماژول ها به طور همزمان سیگنال های L1/L2 (و گاهی L5) را دنبال می کنند. عملکرد دوفرکانسی به ماژول امکان می دهد تأخیر یونوسفر را محاسبه و جبران کند، که بزرگ ترین منبع خطای موقعیت یابی GNSS است.
- ردیابی فاز حامل— فراتر از اندازه گیری های شبه اورنجی (فاز کد)، ماژول های RTK فاز موج حامل سیگنال های GNSS را ردیابی می کنند. این روش اندازه گیری های برد بسیار دقیق تری را فراهم می کند که برای موقعیت یابی در سطح سانتی متر ضروری است.
- پردازش تصحیح RTCM— ماژول داده های تصحیح فرمت RTCM را از ایستگاه پایه یا شبکه NTRIP می پذیرد و اصلاحات تفاضلی بلادرنگ را برای رفع ابهامات صحیح در اندازه گیری های فاز حامل اعمال می کند.
- عملکرد دو حالته پایگاه/مریخ نورد— بسیاری از ماژول های گیرنده RTK می توانند به عنوان ایستگاه پایه (ارسال اصلاحات) یا مریخ نورد (دریافت و اعمال اصلاحات) پیکربندی شوند که انعطاف پذیری استقرار را فراهم می کند.
- تعداد کانال های بالاتر— کانال های اختصاصی جستجو و ردیابی بار محاسباتی اضافی پردازش سیگنال چندفرکانسی و چند صورت فلکی را مدیریت می کنند.
مثال: ماژول گیرنده JUMPSTAR JS-UK39-F RTK GNSS
JS-UK39-F نشان می دهد که یک ماژول گیرنده GNSS تولید شده RTK چه چیزی ارائه می دهد. این شبکه روی هر دو فرکانس L1 و L2 در صورت های فلکی GPS، GLONASS، BeiDou و Galileo فعالیت می کند و دارای ۱۹۲ کانال جستجو و ۶۰ کانال ردیابی اختصاصی است. دقت موقعیت یابی RTK به صورت افقی به ۱ سانتی متر + ۱ ppm می رسد و نرخ به روزرسانی آن تا ۲۵ هرتز می رسد. حساسیت برای ردیابی تا -۱۶۷ دسی بل میلی وات است که عملکرد قابل اعتمادی را در محیط های چالش برانگیز که ماژول استاندارد قفل را از دست می دهد، فراهم می کند.

ماژول گیرنده JS-UK39-F RTK GNSS
ماژول موقعیت یابی RTK در سطح سانتی متر با پشتیبانی از دو فرکانس L1/L2، ۱۹۲ جستجو + ۶۰ کانال ردیابی، حساسیت ردیابی -۱۶۷ دسی بل متر، نرخ به روزرسانی ۲۵ هرتز و عملکرد دو حالته Base/Rover. طراحی شده برای ناوبری پهپاد، کشاورزی دقیق، نقشه برداری و سیستم های خودران.
مشاهده جزئیات محصول →یکپارچه سازی JS-UK39-F نیازمند تلاش طراحی بیشتری نسبت به یک ماژول پایه است. مهندس باید جریان داده های تصحیح (که معمولا از طریق لینک ارتباطی جداگانه مانند رادیوی 4G یا UHF می رسد) را مدیریت کند، تجزیه و ارسال RTCM به ماژول را پیاده سازی کند و پیکربندی ماژول برای عملیات پایه یا مریخ نورد را مدیریت نماید. پاداش این پیچیدگی اضافی، دقت موقعیت یابی دو مرتبه بالاتر است: سانتی متر به جای متر. برای کاربردهایی که دقت موقعیت یابی مستقیما ارزش محصول را تعیین می کند — هدایت ماشین آلات خودران، اندازه گیری درجه نقشه برداری، مسیرهای پرواز دقیق پهپاد — این مصالحه نه تنها توجیه پذیر است؛ این موضوع ضروری است.
ماژول GNSS در مقابل ماژول گیرنده GNSS: تفاوت های کلیدی
جدول زیر تفاوت های مهندسی حیاتی بین یک ماژول استاندارد GNSS و ماژول گیرنده RTK GNSS را خلاصه می کند. از این به عنوان مرجع سریع هنگام ارزیابی سخت افزار برای طراحی جدید استفاده کنید.
| پارامتر | ماژول GNSS | ماژول گیرنده RTK GNSS |
|---|---|---|
| یکپارچه سازی سخت افزاری | چیپست + رابط جلویی RF روی برد واحد؛ MCU میزبان منطق برنامه ها را مدیریت می کند | موتور GNSS کامل با RF چندبانده، پردازش RTK و پردازش داده های تصحیح در داخل دستگاه |
| دقت موقعیت یابی | ۲ تا ۳ متر (خودکار) | ۱ سانتی متر + ۱ ppm (RTK ثابت شده) |
| پشتیبانی فرکانس | فقط L1 (تک بند) | فرکانس دوگانه L1/L2؛ برخی از آن ها از L5 پشتیبانی می کنند |
| قابلیت RTK | در دسترس نیست | بله— ورودی تصحیح RTCM، ردیابی فاز حامل، رفع ابهام |
| داده های تصحیح | نیازی نیست | RTCM از ایستگاه پایه یا کستر NTRIP برای عملیات RTK الزامی است |
| تعداد کانال ها | ~۲۰۰ جستجو + ردیابی ترکیبی | ۱۹۲+ کانال جستجو به علاوه ۶۰+ کانال رهگیری اختصاصی |
| حساسیت | معمولا ردیابی -165 تا -162 دسی بل بر متر | حساسیت ردیابی -167 dBm؛ دریافت سیگنال بهتر در محیط های سیگنال ضعیف |
| Update Rate | فرکانس معمول ۱ تا ۱۰ هرتز | تا ۲۵ هرتز؛ از برنامه های با دینامیک بالا پشتیبانی می کند |
| حالت پایه/مریخ نورد | پشتیبانی نمی شود | بله— قابل پیکربندی به عنوان ایستگاه پایه یا مریخ نورد |
| پیچیدگی توسعه | پایین— آنتن + توان + UART؛ خروجی NMEA آماده استفاده است | متوسط تا بالا— مدیریت داده های اصلاحی، پروتکل RTCM، مدیریت پیکربندی مورد نیاز |
| مصرف برق | توان معمول ۳۰ تا ۸۰ میلی وات | ۲۰۰ تا ۵۰۰ میلی وات معمولی (پردازش اضافی و زنجیره های RF دوگانه) |
| کاربردهای معمول | ردیابی دارایی، حسگرهای اینترنت اشیا، پهپادهای مصرفی، دستگاه های پوشیدنی | تجهیزات نقشه برداری، وسایل نقلیه خودران، کشاورزی دقیق، ناوبری پهپاد، رباتیک |
| هزینه | کم — هزینه BMO و تلاش برای یکپارچه سازی حداقلی | بالاتر — نشان دهنده سخت افزار، فرم ور و عملکرد اضافی است |
نکته کلیدی
اگر برنامه شما به دقت بالاتر از ۱ متر نیاز دارد، تقریبا مطمئنا با یک ماژول گیرنده RTK GNSS مواجه هستید. یک ماژول استاندارد GNSS به طور فیزیکی نمی تواند این سطح از دقت را صرف نظر از کیفیت آنتن یا بهینه سازی فریمور به دست آورد.
ماژول GNSS در مقابل ماژول گیرنده GNSS RTK: تفاوت های معماری سخت افزاری
درک تفاوت های معماری بین این دو راه حل به مهندسان کمک می کند تا طراحی سیستم خود را مؤثرتر برنامه ریزی کنند. نیازهای یکپارچه سازی در سخت افزار و فریمور به طور قابل توجهی متفاوت است.
معماری استاندارد ماژول GNSS
یک ماژول استاندارد GNSS یک زنجیره سیگنال ساده را پیاده سازی می کند:
- ورودی آنتن— آنتن غیرفعال یا فعال متصل از طریق U.FL یا پد لحیم.
- فیلتر SAW + LNA— فیلتر باندگذر و تقویت نویز کم سیگنال های GNSS L1.
- پردازنده فرانت اند RF + بیس بند— تبدیل به پایین، اکتساب و ردیابی سیگنال.
- محاسبه موقعیت— فریمور داخلی PVT (موقعیت، سرعت، زمان) را از اندازه گیری های شبه نارنجی محاسبه می کند.
- خروجی سریال— جملات NMEA یا پروتکل دودویی خاص فروشنده که از طریق UART/I²C/SPI به MCU میزبان خروجی می دهند.
از دیدگاه سیستم میزبان، ماژول GNSS اساسا یک دستگاه جانبی است. MCU میزبان جریان سریال را می خواند، فیلدهای مورد نیاز را استخراج می کند و داده ها را به برنامه وارد می کند. هیچ داده اصلاحی برای مدیریت وجود ندارد، ایستگاه پایه ای برای پیکربندی وجود ندارد و هیچ وضوح ابهام برای نظارت وجود ندارد. معماری سیستم به سادگی به شرح زیر است:
آنتن GNSS → ماژول GNSS → برنامه → MCU میزبان
معماری ماژول گیرنده GNSS RTK
یک ماژول گیرنده RTK GNSS نیازمند معماری سیستم پیشرفته تری است. فراتر از زنجیره سیگنال استاندارد GNSS، چندین لایه پردازش حیاتی اضافه می کند:
- فرانت اند RF چندباند— زنجیره های RF جداگانه برای L1 و L2 (و در صورت پشتیبانی L5)، هر کدام با فیلتر و تقویت اختصاصی.
- پردازش سیگنال موازی— پردازنده باند پایه به طور همزمان ردیابی فاز کد و فاز حامل را در تمام باندهای فرکانسی فعال و صورت های فلکی مدیریت می کند.
- موتور RTK— این عامل کلیدی تفاوت است. موتور RTK داده های تصحیح را به اندازه گیری های فاز حامل اعمال می کند، ابهامات اعداد صحیح را رفع می کند و راه حل RTK ثابت را تولید می کند.
- رابط داده های تصحیح— ماژول باید داده های تصحیح RTCM را از منبع خارجی (ایستگاه پایه، کستر NTRIP یا لینک رادیویی) دریافت کند. این معمولا از طریق یک کانال ارتباطی جداگانه ارسال می شود.
- خروجی با نرخ بالا— خروجی داده های موقعیت، سرعت و وضعیت تصحیح شده توسط RTK در فرکانس ۱۰–۲۵ هرتز برای پشتیبانی از کاربردهای پویا.
معماری سیستم برای راه حل RTK یک مسیر داده تصحیح خارجی اضافه می کند:
ماژول گیرنده RTK → آنتن GNSS → برنامه → MCU میزبان
↑ داده های تصحیح (RTCM از طریق 4G/UHF/NTRIP)
این پیچیدگی اضافی پیامدهای عملی برای تیم طراحی دارد. مهندس سخت افزار باید یک مودم داده تصحیح (ماژول 4G یا رادیوی UHF) را به BOM اضافه کند. مهندس فریمور باید تجزیه و ارسال پیام RTCM را پیاده سازی کند، اتصال کلاینت NTRIP را مدیریت کند و حالت عملیاتی گیرنده (پایه در مقابل روور) و پیکربندی را مدیریت نماید. تیم اعتبارسنجی باید RTK زمان تجدید، عملکرد بازیابی و دقت را تحت فواصل پایه و شرایط محیطی مختلف آزمایش کند.
چه زمانی باید یک ماژول GNSS را انتخاب کنید؟
یک ماژول استاندارد GNSS انتخاب درستی است زمانی که نیازهای درخواست شما در محدوده زیر قرار می گیرد:
دقت موقعیت یابی ۲ تا ۳ متر کافی است
اگر محصول شما نیاز داشته باشد بداند خودرو در کدام خیابان است، گره حسگر در کدام میدان مستقر شده یا موقعیت تقریبی یک بسته را مشخص کند، یک ماژول استاندارد GNSS دقت کافی را ارائه می دهد. کاربردهایی مانند تلماتیک ناوگان، ردیاب های دارایی و حسگرهای محیطی اینترنت اشیا در این محدوده دقت به خوبی عمل می کنند.
عمر باتری یکی از نگرانی های اصلی است
ماژول های GNSS تعبیه شده توان بسیار کمتری نسبت به ماژول های گیرنده RTK مصرف می کنند — معمولا یک پنجم تا یک دهم جریان. برای دستگاه هایی که با باتری کار می کنند و باید ماه ها یا سال ها بین شارژ ها کار کنند، صرفه جویی در انرژی یک ماژول استاندارد تعیین کننده است. برای مثال، JS-WP10 می تواند وارد حالت های ردیابی کم مصرف شود که عمر باتری را به طور قابل توجهی افزایش می دهد و در عین حال به روزرسانی های موقعیتی دوره ای را حفظ می کند.
فضای PCB و هزینه BOM به شدت محدود شده اند
ماژول های استاندارد GNSS با ابعاد کمتر از ۱۲ میلی متر × ۱۲ میلی متر حتی در طراحی های بسیار محدود به فضا ادغام می شوند. با کمترین تعداد قطعات خارجی — معمولا فقط یک آنتن، خازن های جداکننده و یک خازن پشتیبان برای RTC — کل مساحت برد مدار چاپی و هزینه BOM پایین باقی می ماند.
زمان بندی توسعه بسیار تهاجمی است
یکپارچه سازی یک ماژول استاندارد GNSS فرآیندی شناخته شده است. اکثر ماژول ها به طور پیش فرض جملات NMEA را خروجی می دهند و طراحی های مرجع، یادداشت های کاربردی و منابع جامعه به طور گسترده در دسترس هستند. یک مهندس تعبیه شده باتجربه می تواند در یک روز کاری ماژولی داشته باشد که تثبیت موقعیت های قابل اعتماد روی نمونه اولیه PCB تولید کند.
بهترین تناسب
کاربردهای معمول ماژول های استاندارد GNSS شامل پهپادهای مصرفی با عملکرد پایه RTH (بازگشت به خانه)، برچسب های ردیابی دارایی، گره های حسگر کشاورزی، قلاده های ردیابی حیات وحش و هر دستگاه IoT است که دانستن موقعیت در چند متر مورد استفاده را برآورده کند.
چه زمانی باید ماژول گیرنده RTK GNSS را انتخاب کنید؟
ماژول گیرنده RTK GNSS زمانی ضروری می شود که برنامه دقت موقعیت یابی را بطلبد که اساسا یک ماژول استاندارد قادر به ارائه آن نیست. این ها سناریوهایی هستند که RTK انتخاب درستی است:
شما به دقت در سطح سانتی متر نیاز دارید
تجهیزات نقشه برداری، کنترل ماشین آلات ساختمانی و پیاده سازی تجهیزات کشاورزی دقیق همگی نیازمند دقت موقعیت یابی در محدوده سانتی متر هستند. انحراف حتی ۱۰ تا ۲۰ سانتی متر باعث می شود این سیستم ها برای هدف مورد نظر غیرقابل استفاده شوند. JS-UK39-F دقت RTK برابر با ۱ سانتی متر + ۱ ppm را ارائه می دهد، که این سطح دقتی است که نقشه برداران حرفه ای و سیستم های کنترل ماشین به آن وابسته اند.
برنامه شما در محیط هایی با چالش سیگنال کار می کند
دره های شهری، سایه بان درختان و سازه های نزدیک به فلز باعث تضعیف چندمسیره و سیگنال می شوند. ماژول های گیرنده RTK با حساسیت ردیابی -167 dBm و پشتیبانی از چندفرکانسی می توانند قفل را حفظ کرده و در شرایطی که ماژول های استاندارد دچار افت مکرر می شوند، اصلاحات قابل اعتمادی ارائه دهند. عملکرد دو فرکانسی همچنین تصحیح یونوسفر را فراهم می کند که دقت را در دوره های فعالیت خورشیدی بالا افزایش می دهد.
محصول باید هم به عنوان پایه و هم به عنوان مریخ نورد عمل کند
برخی برنامه ها برای عملکرد به عنوان ایستگاه پایه یا مریخ نورد، بسته به نوع استقرار، به همان سخت افزار نیاز دارند. برای مثال، تیم های نقشه برداری ممکن است یک واحد را به عنوان ایستگاه پایه موقت پیکربندی کنند در حالی که سایر واحدها به عنوان روور عمل می کنند. ماژول هایی مانند JS-UK39-F از عملکرد دو حالته پشتیبانی می کنند و نیاز به طراحی و عرضه دو SKU سخت افزاری جداگانه را از بین می برند.
عملکرد دینامیکی بالا مورد نیاز است
پهپادهایی که با سرعت ۱۵ تا ۲۰ متر بر ثانیه پرواز می کنند، وسایل نقلیه زمینی خودران که با سرعت حرکت می کنند و سیستم های رباتیک که مانورهای سریع انجام می دهند، نیازمند به روزرسانی موقعیت با نرخ های بسیار بالاتر از ۱۰ هرتز هستند. ماژول های گیرنده RTK معمولا از نرخ های خروجی ۲۰ تا ۲۵ هرتز پشتیبانی می کنند و داده های موقعیت با تأخیر کم و دقت بالا را که کنترل کنندگان پرواز و سیستم های ناوبری برای حلقه های کنترل پایدار نیاز دارند، فراهم می کنند.
مهم
ماژول های گیرنده GNSS RTK فقط «ماژول های GNSS دقیق تر» نیستند. این ها اساسا پلتفرم های سخت افزاری متفاوتی هستند که حول معماری پردازش سیگنال متفاوتی ساخته شده اند. تصمیم برای استفاده از آن باید بر اساس این باشد که آیا دقت در سطح سانتی متر، پردازش چندفرکانسی یا پشتیبانی از تصحیح RTK برای عملکرد اصلی محصول ضروری است یا خیر.
چه زمانی به یک راه حل کامل گیرنده RTK نیاز دارید؟
یک سطح سوم در سلسله مراتب سخت افزار موقعیت یابی GNSS فراتر از ماژول های تعبیه شده وجود دارد:راه حل کامل گیرنده RTK. این یک دستگاه کاملا یکپارچه و آماده برای محفظه است که موتور RTK، RF چندباند، مودم داده اصلاحی و رابط های خارجی را در یک واحد واحد بسته بندی می کند. این مجموعه در بالای هرم انتگرال گیری قرار دارد:
ماژول GNSS → ماژول گیرنده GNSS RTK → راه حل کامل گیرنده RTK
راه حل های کامل گیرنده انتخاب مناسبی برای کاربردهایی هستند که حداکثر عملکرد را الزامی می دانند و تلاش مهندسی برای یکپارچه سازی و تأیید راه حل در سطح ماژول از نظر اقتصادی منطقی نیست. آن ها به ویژه برای موارد زیر مناسب هستند:
- ناوبری خودکار پهپاد و پهپاد— جایی که هدایت دو آنتن، ضد اختلال و ضد جعل برای عملکرد ایمن خارج از خط دید اجباری است.
- رباتیک و وسایل نقلیه زمینی خودران— جایی که داده های موقعیت و وضعیت با تأخیر بسیار پایین مستقیما به الگوریتم های کنترل بلادرنگ منتقل می شوند.
- سیستم های حرفه ای نقشه برداری— جایی که گیرنده ابزار اصلی اندازه گیری است و باید از همان ابتدا استانداردهای دقت درجه نقشه برداری را رعایت کند.
- نمونه سازی سریع و تولید کم حجم— جایی که هزینه NRE برای یکپارچه سازی در سطح ماژول از حق بیمه هر واحد یک گیرنده کامل بیشتر است.
مثال: گیرنده حرفه ای RTK جامپ استار X43H-AH
X43H-AH نشان می دهد که یک راه حل کامل گیرنده RTK چه چیزی را به ارمغان می آورد. این دستگاه دارای ۷۸۹ کانال سخت افزاری برای پردازش سیگنال همه صورت های فلکی، چندفرکانسی (L1/L2/L5)، قابلیت هدایت دو آنتن و دقت افقی RTK برابر با ۰.۶ سانتی متر + ۰.۵ ppm است. این سیستم که برای سیستم های خودران طراحی شده، دارای حفاظت ضد اختلال و جعل در کنار خروجی موقعیت تأخیر بسیار پایین تا ۲۰ هرتز است.
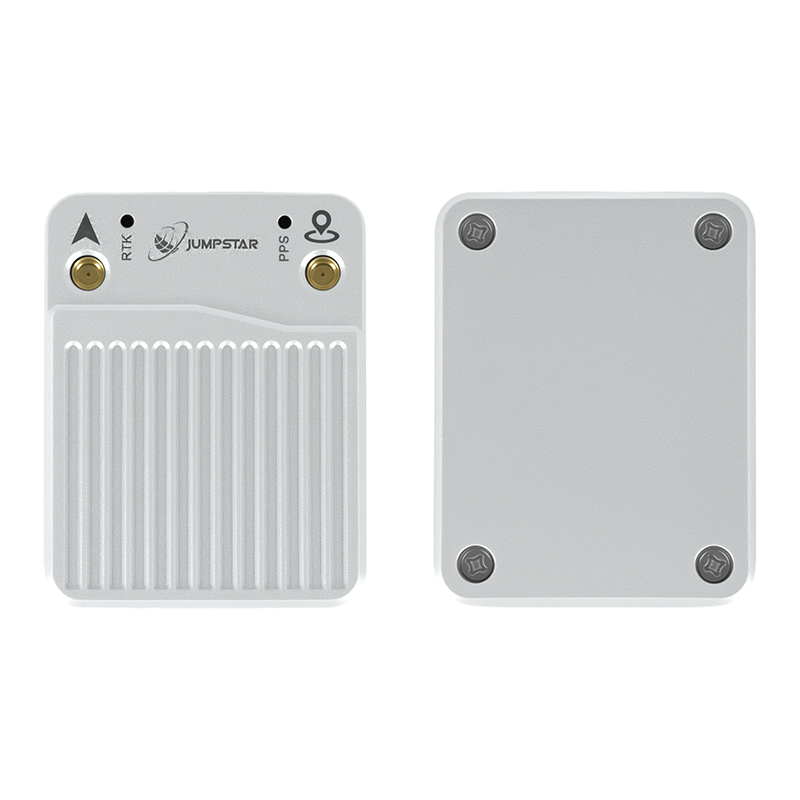
راه حل گیرنده حرفه ای RTK X43H-AH
سیستم موقعیت یابی کامل RTK با ۷۸۹ کانال سخت افزاری، پشتیبانی از چندفرکانسی L1/L2/L5، هد دو آنتن، دقت RTK ۰.۶ سانتی متر + ۰.۵ ppm، محافظت در برابر اختلال و جعل و خروجی تأخیر بسیار پایین. ساخته شده برای ناوبری پهپاد، رباتیک و یکپارچه سازی سیستم های خودران.
مشاهده جزئیات محصول →تصمیم بین ادغام یک ماژول در مقابل استقرار یک گیرنده کامل، به مصالحه ای بین سرمایه گذاری مهندسی و هزینه واحد بستگی دارد. یکپارچه سازی ماژول ها نیازمند تلاش طراحی اولیه بیشتری است اما هزینه BOM به ازای هر واحد در حجم کمتری به همراه دارد. یک راه حل کامل گیرنده زمان عرضه به بازار را کاهش داده و ریسک یکپارچه سازی را حذف می کند، البته با هزینه سخت افزاری بالاتر به ازای هر واحد. برای بسیاری از توسعه دهندگان سیستم های خودمختار، کاهش زمان توسعه و عملکرد تأییدشده یک راه حل کامل، این مسیر را به مسیر ترجیحی تبدیل کرده است.
چگونه راه حل مناسب GNSS را انتخاب کنیم
انتخاب سخت افزار موقعیت یابی GNSS مناسب برای محصول شما نیازمند طی کردن چهار نقطه تصمیم گیری کلیدی است. پاسخ صادقانه به هر سؤال بر اساس نیازهای محصولتان، شما را به سمت سطح راه حل صحیح هدایت می کند.
۱. نیازهای دقت خود را تعریف کنید
این مهم ترین فیلتر است. اگر محصول شما بتواند با دقت ۲ تا ۳ متر کار کند، تقریبا مطمئنا یک ماژول استاندارد GNSS انتخاب درستی است — کوچکتر، ارزان تر و ساده تر برای یکپارچه سازی خواهد بود. اگر به دقت زیر متر برای ناوبری در سطح مسیر یا هدایت دقیق نیاز دارید، حداقل به گیرنده ای با قابلیت DGNSS یا SBAS نیاز دارید. اگر برای نقشه برداری، کنترل ماشین یا عملیات خودکار به دقت در سطح سانتی متر نیاز دارید، RTK غیرقابل مذاکره است.
- موقعیت یابی استاندارد (۲–۳ متر)ماژول → GNSS
- موقعیت یابی زیرمتر→ ماژول گیرنده GNSS با SBAS/DGNSS
- موقعیت یابی RTK در سطح سانتی متر→ ماژول گیرنده RTK GNSS یا گیرنده کامل RTK
۲. الزامات یکپارچه سازی را در نظر بگیرید
چقدر منابع طراحی و توسعه برای یکپارچه سازی GNSS در اختیار دارید؟ رویکرد در سطح ماژول نیازمند طراحی سخت افزار، توسعه فریمور و اعتبارسنجی است. یک راه حل کامل گیرنده، ادغام را به نصب مکانیکی، سیم کشی برق و پیکربندی رابط داده محدود می کند. واقع بین باشید درباره پهنای باند و تخصص تیم تان.
۳. ارزیابی محیط کاربردی
محیط کاری هم حساسیت مورد نیاز و هم نیاز به پشتیبانی چندفرکانسی را تحت تأثیر قرار می دهد. برنامه هایی که در آسمان آزاد با دید خوب ماهواره ای فعالیت می کنند، می توانند اهداف دقیق خود را با سخت افزار ساده تر به دست آورند. کاربردها در محیط های شهری، زیر سایه بان درختان یا نزدیک سطوح بازتابنده نیازمند حساسیت بهتر، تصحیح یونوسفر چندفرکانسی و احتمالا ویژگی های ضد اختلال است.
- آسمان باز، دینامیک ایستا یا کم ارتفاع→ ماژول استاندارد GNSS ممکن است کافی باشد.
- دره های شهری، انسداد جزئی→ ماژول گیرنده چندصورت فلکی با حساسیت بالاتر توصیه شده است.
- محیط های صنعتی با تداخل بالا→ گیرنده RTK با محافظت ضد اختلال و ضد جعل (v-spoofing).
۴. منابع توسعه و جدول زمانی را در نظر بگیرید
یکپارچه سازی یک ماژول GNSS معمولا نیازمند ۲ تا ۴ هفته تلاش مهندسی برای یک تیم تعبیه شده توانمند است، به علاوه تنظیم و اعتبارسنجی آنتن. ماژول گیرنده RTK GNSS مدیریت داده های اصلاح، پیاده سازی کلاینت NTRIP و اعتبارسنجی عملکرد RTK را اضافه می کند — انتظار داشته باشید طراحی آماده تولید ۶ تا ۱۲ هفته طول بکشد. یک راهکار کامل گیرنده RTK را می توان در عرض چند روز یکپارچه کرد و سریع ترین مسیر ورود به بازار را فراهم کرد.
راه حل های موقعیت یابی JUMPSTAR GNSS
جامپ استار سخت افزار موقعیت یابی GNSS را در هر سه سطح هرم یکپارچه سازی فراهم می کند و به مشتریان OEM اجازه می دهد سطح راهکاری را انتخاب کنند که با نیازهای برنامه و منابع توسعه خود مطابقت دارد:
- ماژول های GNSS تعبیه شده— قطعات موقعیت یابی جمع وجور و کم مصرف برای یکپارچه سازی مستقیم OEM. مناسب برای دستگاه های اینترنت اشیاء، پهپادهای مصرفی، ردیاب های دارایی و هر برنامه ای که دقت استاندارد و تأثیر حداقلی BOM در اولویت قرار دارد.
- ماژول های گیرنده GNSS RTK— ماژول های موقعیت یابی چندفرکانسی در سطح سانتی متر با پشتیبانی از اصلاح RTK، عملکرد دوگانه پایگاه/مریخ نورد و خروجی ۲۵ هرتز. ساخته شده برای تجهیزات نقشه برداری، کشاورزی دقیق، ناوبری پهپاد و سیستم های خودران.
- راهکارهای گیرنده حرفه ای RTK— سیستم های موقعیت یابی کامل و آماده برای محفظه با ۷۸۹ کانال، هد دو آنتن، محافظت در برابر اختلال و ضد جعل و خروجی با تأخیر بسیار پایین. ایده آل برای پهپادهای خودران، رباتیک و کاربردهای نقشه برداری حرفه ای.
کلید انتخاب راه حل مناسب، درک جایگاه برنامه شما در طیف دقت در برابر یکپارچگی است.کل مجموعه محصولات را مرور کنیدیابا تیم مهندسی جامپ استار تماس بگیریدبرای بحث درباره نیازهای خاص شما.
سؤالات متداول
تفاوت بین ماژول GNSS و ماژول گیرنده GNSS چیست؟
ماژول GNSS یک مؤلفه موقعیت یابی تعبیه شده پایه است که موقعیت یابی خودکار با دقت ۲ تا ۳ متر را با استفاده از دریافت تک باند (L1) فراهم می کند. یک ماژول گیرنده GNSS، به ویژه ماژول گیرنده RTK GNSS، پشتیبانی چندفرکانسی، ردیابی فاز حامل، پردازش اصلاح RTCM و عملکرد دو حالته پایگاه/مریخ نورد را اضافه می کند که دقت موقعیت یابی در سطح سانتی متر را ممکن می سازد. ماژول گیرنده دارای قابلیت پردازش سیگنال بسیار بیشتری است و برای عملکرد RTK به داده های تصحیح خارجی نیاز دارد.
آیا ماژول گیرنده RTK GNSS دقیق تر از ماژول استاندارد GNSS است؟
بله، تقریبا با دو مرتبه بزرگی. یک ماژول استاندارد GNSS معمولا دقت خودکار ۲ تا ۳ متر را به دست می آورد. ماژول گیرنده RTK GNSS تحت شرایط ثابت RTK به 1 سانتی متر + 1 ppm می رسد. این بهبود دقت از ردیابی فاز حامل دوفرکانسی و پردازش تصحیح تفاضلی بلادرنگ حاصل می شود — قابلیت هایی که ماژول های استاندارد GNSS فاقد آن هستند.
آیا ماژول های GNSS به پردازنده خارجی نیاز دارند؟
بله. ماژول های GNSS داده های موقعیت (معمولا در فرمت NMEA) را از طریق یک رابط سریال خروجی می دهند، اما برای تجزیه داده ها، مدیریت پیکربندی ماژول و ادغام اطلاعات موقعیت یابی در برنامه به یک میکروکنترلر میزبان نیاز دارند. MCU میزبان مدیریت توان، پروتکل های ارتباطی و هرگونه پردازش خاص برنامه را مدیریت می کند.
کدام راه حل GNSS برای کاربردهای UAV بهتر است؟
این موضوع به پروفایل مأموریت پهپاد بستگی دارد. پهپادهای مصرف کننده و علاقه مند که عملکردهای پایه بازگشت به خانه را انجام می دهند، می توانند از ماژول استاندارد GNSS استفاده کنند. پهپادهای حرفه ای که نقشه برداری دقیق، بازرسی خودکار یا سم پاشی کشاورزی انجام می دهند، به ماژول گیرنده RTK GNSS برای دقت در سطح سانتی متر نیاز دارند. پهپادهای خودران که فراتر از خط دید دید فعالیت می کنند ممکن است به یک راه حل کامل گیرنده RTK با هدایت دو آنتن و حفاظت ضد اختلال برای ناوبری حیاتی نیاز داشته باشند.
چه زمانی باید موقعیت یابی RTK را به جای GNSS استاندارد انتخاب کنم؟
RTK را زمانی انتخاب کنید که عملکرد اصلی برنامه شما به دقت موقعیت یابی بهتر از ۱ متر وابسته باشد. این شامل نقشه برداری و نقشه برداری، کشاورزی دقیق (فرمان خودکار و کنترل مقطع)، هدایت ماشین ساختمانی، ناوبری خودروهای خودران و هر کاربردی است که حتی چند ده سانتی متر خطای موقعیت یابی می تواند عملکرد یا ایمنی محصول را به خطر بیندازد.
آیا می توان ماژول های گیرنده GNSS را در محصولات OEM ادغام کرد؟
قطعا. ماژول های گیرنده RTK GNSS به طور خاص برای یکپارچه سازی OEM طراحی شده اند. آن ها معمولا به صورت محصولات سطح برد عرضه می شوند که می توانند در داخل محفظه سیستم میزبان نصب شده و از طریق رابط های سریال استاندارد به MCU میزبان متصل شوند. مهم ترین ملاحظات طراحی اضافی نسبت به ماژول پایه، لینک ارتباطی داده های تصحیح و افزایش توان و نیاز به مساحت برد مدار چاپی است.
تفاوت بین ماژول GNSS و برد OEM چیست؟
این اصطلاحات گاهی به جای یکدیگر استفاده می شوند، اما ماژول های GNSS معمولا قطعات تعبیه شده کوچکتر و کم هزینه تر با قابلیت موقعیت یابی پایه و حداقل رابط های خارجی هستند. بردهای OEM گیرنده های RTK بزرگ تر و توانمندتری هستند که ورودی/خروجی غنی تر، نرخ به روزرسانی بالاتر و فریمور با کیفیت نظرسنجی دارند. برد OEM به یک راه حل کامل گیرنده نزدیک تر است تا یک ماژول ساده GNSS، و معمولا به پردازش کمتری در سمت میزبان نسبت به یکپارچه سازی در سطح ماژول نیاز دارد.
آیا برای کار کردن RTK به یک ایستگاه پایه نیاز دارم؟
بله، موقعیت یابی RTK نیازمند منبع داده های تصحیح است. این می تواند یک ایستگاه پایه فیزیکی باشد که در مکانی شناخته شده راه اندازی می کنید، سرویس RTK شبکه (NTRIP) که از طریق اینترنت به آن دسترسی دارد، یا شبکه محلی CORS (ایستگاه مرجع با عملکرد پیوسته) باشد. داده های تصحیح به فرمت RTCM ارسال می شوند و باید از طریق یک لینک ارتباطی مانند 4G سلولی، رادیوی UHF یا وای فای به ماژول گیرنده GNSS RTK ارسال شوند.
منابع مرتبط:
•محصولات JUMPSTAR GNSS— مجموعه کامل محصولات را مرور کنید
•تماس با JUMPSTAR— پروژه خود را با یک مهندس برنامه مطرح کنید
•برگه داده JS-WP10— ماژول استاندارد دقیق GNSS
•دیتاشیت JS-UK39-F— ماژول گیرنده RTK GNSS
•برگه داده X43H-AH— راهکار گیرنده حرفه ای RTK
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


