












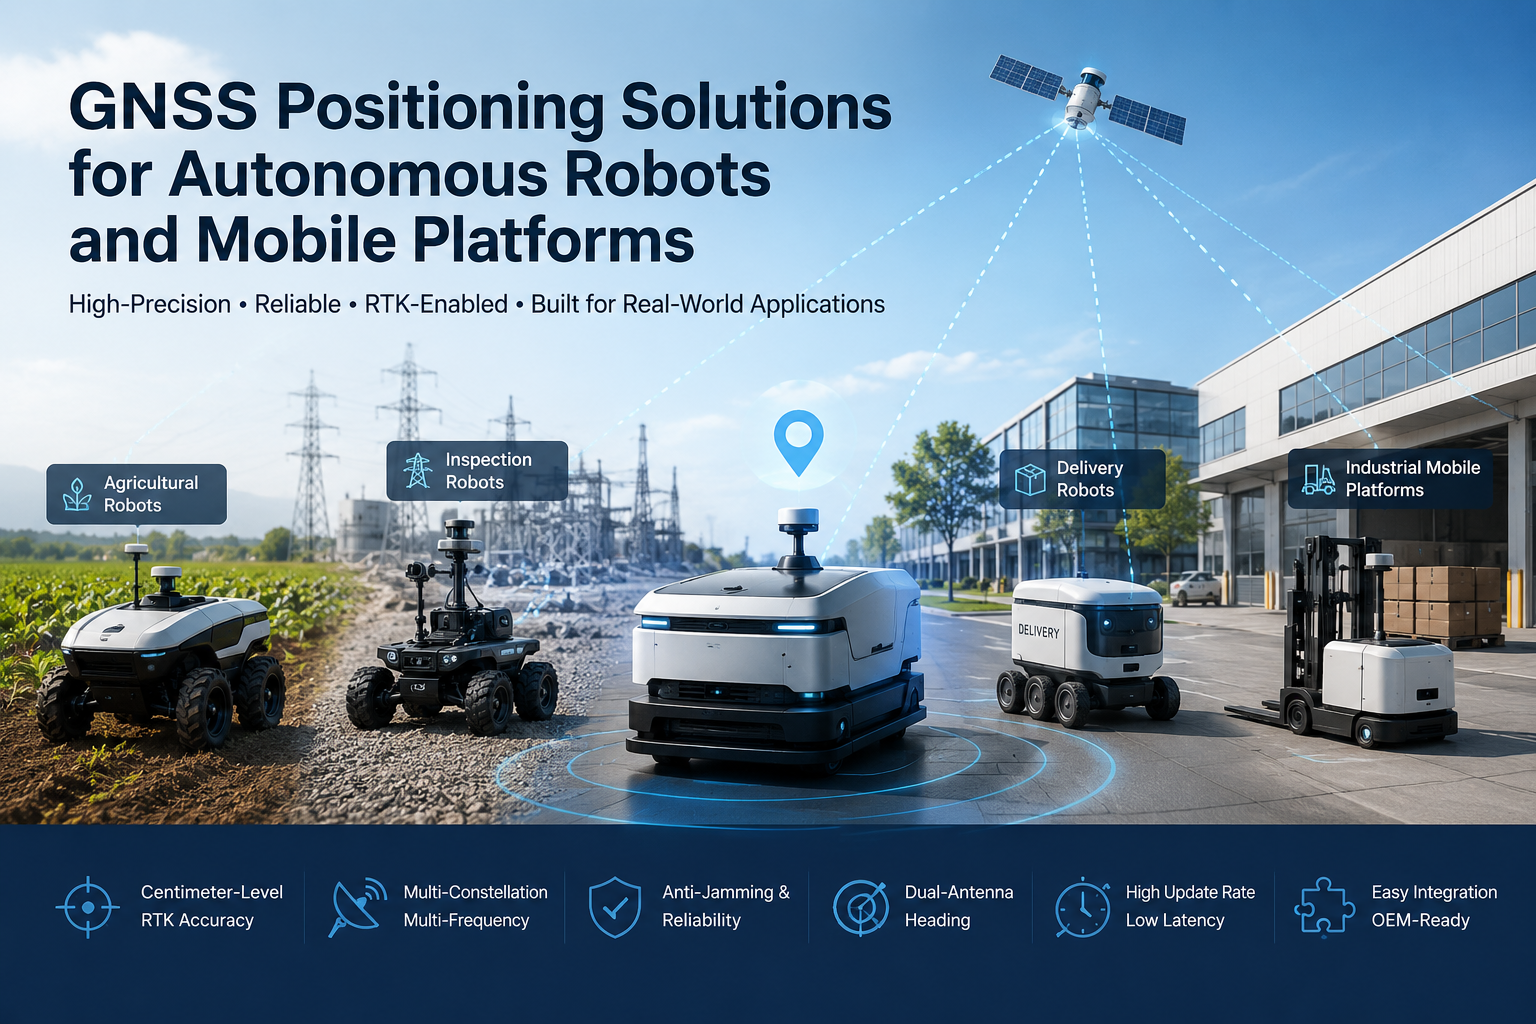
ربات های خودران فراتر از محیط های کنترل شده داخلی به کاربردهای بیرونی و نیمه بیرونی می روند: ربات های کشاورزی که در مزارع مختلف کار می کنند، ربات های بازرسی که زیرساخت های برق و خطوط لوله را گشت می زنند، ربات های تحویل دهنده که به دانشگاه ها و پارک های صنعتی خدمت می کنند، خودروهای خودران و پلتفرم های صنعتی متحرک که در تأسیسات بزرگ فضای باز فعالیت می کنند. به محض اینکه یک ربات از فضای کاری ثابت عبور می کند، سیستم باید به طور مداوم به سه سؤال پاسخ دهد: من کجا هستم؟ کجا دارم می روم؟ چطور باید به آنجا نقل مکان کنم؟
موقعیت یابی GNSS برای ربات های خودران مرجع جغرافیایی مطلقی را فراهم می کند که کل سیستم ناوبری را تثبیت می کند. گیرنده GNSS به کنترل کننده ربات می گوید پلتفرم در مختصات جهانی کجاست و زمانی که برنامه بیشتر بخواهد، RTK موقعیت یابی در سطح سانتی متر را اضافه می کند — به شرطی که داده های اصلاحی و دید مناسب آسمان در دسترس باشد. این مقاله توضیح می دهد که چگونه GNSS و RTK در سیستم های رباتیک خودران جای می گیرند، کجا بیشترین ارزش را ارائه می دهند، چگونه با IMU و سایر حسگرها ترکیب می شوند و تولیدکنندگان OEM هنگام انتخاب ماژول GNSS برای یک پلتفرم موبایل چه ارزیابی هایی را باید انجام دهند.
چرا موقعیت یابی برای ربات های خودران حیاتی است
موقعیت یابی قابل اعتماد پایه ای است که ربات های خودمختار فضای باز بر آن بنا شده اند. در نظر بگیرید که کنترل کننده ربات برای چه داده های موقعیتی نیاز دارد:
- برآورد دقیق موقعیت— ربات باید موقعیت لحظه ای خود را بداند تا بتواند حرکت بعدی را برنامه ریزی کند.
- مسیر دنبال شده— راهنمایی، سم پاشی، چمن زنی و بازرسی همه نیازمند آن است که ربات در مسیر برنامه ریزی شده باقی بماند و سرگردان نشود.
- ناوبری تکرارپذیر— برای بازرسی، کشاورزی و لجستیک، همان مسیرها بارها و بارها اجرا می شوند و هر مسیر باید با مسیر قبلی هم راستا باشد.
- حصارکشی جغرافیایی و مدیریت منطقه— داده های موقعیت به سیستم اجازه می دهد تأیید کند ربات در محدوده فعال مجاز خود قرار دارد و در صورت عدم حضور پاسخ دهد.
- هماهنگی ناوگان— زمانی که چندین پلتفرم موبایل در یک سایت کار می کنند، اطلاعات موقعیت مشترک و قابل اعتماد به آن ها کمک می کند تا مسیرها را از تعارض خارج کرده و پوشش را هماهنگ کنند.
مهم است که دقیق باشیم GNSS چه کارهایی می تواند انجام دهد و چه کارهایی نمی تواند انجام دهد. عملیات داخلی، پوشش متراکم و موانع شدید می توانند سیگنال را به طور کامل تخریب یا حذف کنند، به همین دلیل سیستم های ربات تولیدی GNSS را با سایر حسگرها ترکیب می کنند. اما برای پلتفرم های بیرونی، GNSS همچنان عملی ترین منبع مرجع موقعیت مطلق و بدون انحراف است و جایگزینی این نقش با یک حسگر جایگزین واحد دشوار است.
چگونه GNSS از پلتفرم های موبایل خودکار پشتیبانی می کند
در یک سیستم رباتیک معمولی، سخت افزار GNSS به عنوان یک ورودی به پشته ناوبری عمل می کند. یک آنتن سیگنال های ماهواره ای را دریافت می کند، گیرنده یا ماژول آن ها را پردازش کرده و داده های موقعیت و سرعت را خروجی می دهد، کنترل کننده ربات آن داده ها را مصرف می کند و سیستم ناوبری از آن برای برنامه ریزی مسیر و کنترل حرکت استفاده می کند. گیرنده می تواند چندین نوع اطلاعات را ارائه دهد:
- موقعیت— مختصات مطلق در عرض جغرافیایی، طول جغرافیایی و ارتفاع.
- سرعت— که از شیفت داپلر سیگنال ها مشتق شده است، که اغلب دقیق تر و با تأخیر کمتر نسبت به تمایز موقعیت های متوالی است.
- زمان— گیرنده های GNSS زمان دقیقی را خروجی می دهند که می تواند زیرسیستم ها و ثبت داده ها را همگام سازی کند.
- سربندی— با قابلیت دو آنتن یا قطب نمای یکپارچه، گیرنده می تواند جهت گیری پلتفرم را نیز گزارش دهد.
کنترل کننده ربات این داده ها را با ورودی های دیگر — کیلومترسنجی چرخ، IMU، دوربین ها، LiDAR — ترکیب می کند تا تخمین موقعیتی بسازد که محرک ها را به حرکت درمی آورد. GNSS مؤلفه ای است که این برآورد را در فواصل طولانی و ساعات کاری طولانی به دنیای واقعی متصل نگه می دارد، بدون انحراف ناشی از حسگرهای صرفا محاسبه مرده.
RTK GNSS برای ناوبری ربات با دقت بالا
GNSS استاندارد دقت در سطح متر را ارائه می دهد که برای ناوبری ساده مناسب است اما برای عملیات هایی که باید تا سانتی متر تکرار شوند، مناسب نیست. RTK — Real-Time Kinematic — این فاصله را پر می کند. گیرنده RTK از اندازه گیری های فاز حامل به همراه اصلاحات بلادرنگ از ایستگاه پایه یا سرویس شبکه استفاده می کند و وقتی به راه حل ثابت دست یابد، موقعیت را با دقت در سطح سانتی متر گزارش می کند.
ارزش RTK برای ربات ها عدد دقت تیتر نیست؛ این همان چیزی است که این دقت در عمل امکان پذیر می کند: موقعیت یابی در سطح سانتی متر به جای متر، تکرارپذیری بهتر به گونه ای که ردیف ها، مسیرها و کارت های کاری به طور مداوم تکرار شوند، و کاهش خطای موقعیت یابی به گونه ای که انحراف و بایاس که ناوبری در سطح متر را برای کارهای دقیق غیرقابل استفاده می کند، تا حد زیادی حذف شود.
RTK در سطح سانتی متر در جایی اهمیت دارد که ابزارها و تصمیمات ربات به موقعیت دقیق بستگی دارد: ربات های کشاورزی دقیق که باید تجهیزات را با ردیف های محصولات هم راستا نگه دارند، ربات های بازرسی که باید همان دارایی یا محل نقص را دوباره بازدید کنند، تجهیزات خودکار فضای باز که وظایف کنترل شده انجام می دهند و پلتفرم های سیار با دقت بالا که نزدیک به زیرساخت های ثابت کار می کنند. برای مقایسه با جایگزین های پس پردازش، راهنمای ما را ببینیدروش های تصحیح RTK در مقابل PPK.
موقعیت یابی GNSS برای ربات های خودران در سراسر پلتفرم ها
همان فناوری موقعیت یابی بسته به پلتفرم و مأموریت شکل های مختلفی به خود می گیرد:
ربات های کشاورزی
ربات های میدانی به ناوبری خودکار نیاز دارند که با ردیف ها و مرزها هم راستا بماند، به علاوه مسیرهای قابل تکرار در طول فصل. موقعیت یابی RTK انتخاب استاندارد در اینجا است زیرا محیط عملیاتی آسمان باز است و تکرارپذیری در سطح سانتی متر مستقیما به عملیات میدانی منسجم تر منجر می شود.
ربات های بازرسی
سکوهای بازرسی زیرساخت های برق، خطوط لوله و دارایی های بیرونی را در مسیرهای از پیش تعیین شده بررسی می کنند و باید برای مقایسه شرایط در طول زمان به همان نقاط بازگردند. پایش مبتنی بر مسیر بستگی به این دارد که ربات در فاصله چند سانتی متری بداند هر اندازه گیری کجا بوده است.
ربات های تحویل و خدمات
ربات های تحویل فضای باز، سکوهای لجستیکی دانشگاه و سیستم های حمل ونقل پارک های صنعتی مسافت های طولانی تری را در مسیرهای پیاده روی و جاده های داخلی پوشش می دهند. موقعیت یابی مطلق قابل اعتماد ربات را در مسیر برنامه ریزی شده بین نقاط مسیر نگه می دارد و افزونگی فراهم می کند که به پشته ناوبری اجازه می دهد از خطاهای حسگر محلی بازیابی شود.
پلتفرم های موبایل صنعتی
محوطه های انبار، محل های ساخت وساز، بنادر و سایت های معدنی میزبان تجهیزات سیار بزرگ هستند که در محیط های باز اما سخت فعالیت می کنند. گیرنده های GNSS روی این پلتفرم ها از موقعیت یابی ماشین، مدیریت مسیر و آگاهی از سایت پشتیبانی می کنند و برای ادامه کار در شرایط لرزش، گرد و غبار و دماهای شدید به استحکام لازم نیاز دارند.
GNSS + IMU و ادغام حسگرها برای ناوبری ربات های قابل اعتماد
یک سیستم ناوبری ربات تولیدی به ندرت به یک حسگر متکی است و GNSS نیز از این قاعده مستثنی نیست. در عمل، GNSS در کنار یک IMU کار می کند که حرکت و وضعیت را در بازه های کوتاه فراهم می کند، پیمایش چرخ که حرکت خودرو را بین مشکلات، و دوربین ها یا LiDAR که دید محلی از محیط اطراف را به ربات می دهند، ارائه می دهد.
هر حسگر نقاط قوت و ضعف خود را دارد. GNSS یک مرجع موقعیت مطلق ارائه می دهد که رانش نمی یابد، اما می تواند قطع یا کاهش یابد. IMU این خلأها را برای دوره های کوتاه پر می کند اما با گذشت زمان تغییر می کند. پیموده سنجی خودکفا است اما خطا را جمع می کند. Vision و LiDAR در سطح محلی برتری دارند اما در موقعیت های بلندمدت و لنگر جهانی مشکل دارند. ادغام حسگرها این ورودی ها را ترکیب می کند تا برآورد موقعیت و جهت ربات دقیق تر و مقاوم تر از هر حسگر منفرد باشد. برای نگاهی عمیق تر به همجوشی در شرایط محروم شده توسط GNSS، بهنقش IMU و ادغام حسگرها در محیط های محروم از GNSS.
چرا جهت گیری دو آنتن برای ربات های خودران اهمیت دارد
رباتی که در فضای باز حرکت می کند باید نه تنها بداند کجاست، بلکه بداند به کدام سمت نگاه می کند. GNSS تک آنتن موقعیت و جهت را گزارش می دهد و باید از جای دیگری — معمولا یک قطب نما یا IMU — باشد. قطب نما میدان مغناطیسی زمین را اندازه گیری می کند که در فضاهای باز قابل اعتماد است اما می تواند توسط ساختارهای فلزی، موتورهای الکتریکی و سایر منابع تداخل مغناطیسی رایج در پلتفرم های رباتیک مختل شود.
GNSS دو آنتن این مشکل را به شیوه ای متفاوت حل می کند: با اندازه گیری اختلاف فاز بین دو آنتن نصب شده در فاصله مشخص، گیرنده جهت گیری پلتفرم را مستقیما از سیگنال های ماهواره ای محاسبه می کند. از آنجا که به اندازه گیری های مغناطیسی وابسته نیست، می تواند مرجع جهت پایدارتری در محیط های پیچیده الکترومغناطیسی فراهم کند. در جایی که گیرنده از آن پشتیبانی می کند، همان هندسه دو آنتن می تواند گام و رول را نیز خروجی دهد.
این موضوع برای خودروهای خودران، ربات های متحرک و ماشین آلات کشاورزی که حلقه های کنترل آن ها به جهت گیری دقیق بستگی دارد اهمیت دارد — برای مثال، هم راستا نگه داشتن یک ابزار یا هدایت خودرو در خط مستقیم تحت لرزش. GNSS دو آنتن جایگزین IMU نیست؛ این مکمل آن است. بسیاری از سیستم ها از سردهی GNSS همراه با IMU استفاده می کنند، به طوری که جهت GNSS به عنوان مرجع پایدار عمل می کند تا از انحراف تخمین وضعیت ذوب شده جلوگیری کند.
چالش های GNSS در محیط های واقعی ربات ها
محیط های واقعی ربات به ندرت برای GNSS ایده آل هستند. درک حالت های خرابی به OEMها کمک می کند سخت افزار مناسب را مشخص کنند:
- انسداد سیگنال— ساختمان ها، درختان و پل ها می توانند ماهواره ها را پنهان کرده و تعداد سیگنال های قابل استفاده را کاهش دهند.
- چندمسیره— سیگنال هایی که از ساختمان ها و سازه های فلزی بازتاب می شوند، پس از سیگنال مستقیم به آنتن می رسند و اندازه گیری را مختل می کنند.
- تداخل الکترومغناطیسی— تجهیزات صنعتی، موتورها و الکترونیک قدرت می توانند نویز را به محیط RF تزریق کنند.
- حرکت پویا— حرکت و لرزش سریع تقاضای بیشتری بر حلقه های ردیابی و نرخ به روزرسانی گیرنده ایجاد می کند.
- شرایط شهری و نیمه بیرونی— دره های شهری ترکیبی از دید جزئی آسمان با سیگنال های بازتابی هستند و مناطق نیمه محافظت شده بین آسمان کاملا باز و عملیات داخلی قرار دارند.
پاسخ های مهندسی به این چالش ها به خوبی تثبیت شده اند: دریافت چندصورت فلکی و چندفرکانسی برای حداکثرسازی ماهواره های قابل استفاده (مقاله ما را ببینیدباندهای فرکانسی GNSS چندصورت فلکی و L1/L2/L5)، فیلترینگ جلویی و تکنیک های ضد اختلال برای مقاومت در برابر تداخل، الگوریتم های کاهش چندمسیره برای رد سیگنال های بازتابی، نرخ های به روزرسانی بالا و تأخیر پایین برای همگام شدن با دینامیک، و ادغام حسگرها برای پر کردن شکاف هایی که GNSS به تنهایی قادر به ارائه آن ها نیست.
تولیدکنندگان اصلی باید در یک راه حل GNSS به دنبال چه نکاتی باشند؟
انتخاب ماژول یا گیرنده GNSS به معنای تطبیق فناوری با مأموریت است. معیارهای ارزیابی که بیشترین اهمیت را دارند:
- دقت موقعیت یابی— کلاس دقتی را انتخاب کنید که برنامه واقعا نیاز دارد: سطح متر برای ناوبری پایه، زیرمتر در صورت تنگ تر، یا RTK در سطح سانتی متر برای کار دقیق.
- Update rate— یک پلتفرم سریع الحرکت به نرخ خروجی بالاتری نیاز دارد تا کنترلر همیشه موقعیت تازه داشته باشد؛ نرخ های ۱۰ هرتز و بالاتر در رباتیک دینامیک رایج است و نیاز دقیق به مشخصات واقعی محصول بستگی دارد.
- تأخیر— تأخیر بین اندازه گیری موقعیت و تحویل به کنترلر؛ تأخیر کم برای حلقه های کنترل بلادرنگ اهمیت دارد.
- قابلیت هدایت— اگر ربات نیاز به جهت یابی دارد، گیرنده یا ماژولی با پشتیبانی دو آنتن را در نظر بگیرید و دقت جهت را همراه با طول پایه آنتن ارزیابی کنید.
- صورت های فلکی GNSS— پشتیبانی از GPS، BDS، GLONASS، گالیله، QZSS، NavIC و SBAS را که در محصول موجود است بررسی کنید؛ صورت های فلکی بیشتر یعنی افزونگی بیشتر.
- پشتیبانی فرکانسی— فرکانس تک فرکانسی ساده تر است، فرکانس دوگانه قابلیت اطمینان RTK را بهبود می بخشد و چندفرکانسی استحکام بیشتری ایجاد می کند؛ پوشش L1، L2 و L5 را مقایسه کنید.
- رابط ها— رابط های الکتریکی (UART، CAN، I2C، USB، اترنت) را با گذرگاه های موجود کنترلر ربات مطابقت دهند.
- اندازه و قدرت— برای پلتفرم های کوچک سیار، ابعاد، وزن و مصرف انرژی محدودیت های طراحی درجه اول هستند.
- قابلیت اطمینان زیست محیطی— ربات های فضای باز با دماهای شدید، لرزش، شوک، گرد و غبار و رطوبت مواجه می شوند؛ محدوده عملیاتی محصول و حفاظت از محیط مورد نظر را تأیید کنید.
پاسخ درست بستگی به پروفایل مأموریت ربات دارد و مشخصات باید در محیط عملیاتی واقعی اعتبارسنجی شود — یک میدان باز، خط درخت، حیاط بندر یا سایت صنعتی رفتار بسیار متفاوتی دارند.
راهکارهای JUMPSTAR GNSS برای ربات های خودران
جامپ استار ماژول های GNSS، گیرنده های RTK، بردهای OEM، ترمینال های موقعیت یابی و راه حل های مرتبط GNSS را برای کاربردهای موقعیت یابی با دقت بالا ارائه می دهد، با مجموعه ای از محصولات طراحی شده برای یکپارچه سازی OEM به جای استفاده آزمایشگاهی. سه محصول آن مستقیما با نیازهای ربات های خودران و سازندگان پلتفرم موبایل مطابقت دارند:
اینJS-RK43-3یک ماژول موقعیت یابی دو باند (L1+L5) GNSS با دقت بالا است که برای ربات های تعبیه شده جمع وجور و پلتفرم های پهپاد نصب می شود. آنتن یکپارچه، ۲۰۰ کانال پرسرعت و عملکرد RTK در سطح سانتی متر (افقی ۱.۰ سانتی متر + ۱ ppm) در بسته ای حدود ۴۸ × ۴۳.۲ × ۳۷ میلی متر با وزن کمتر از ۲۳.۲ گرم عرضه می شود و جریان عملیاتی متوسط ۵۸ میلی آمپر در ۵.۰ ولت است. برای سکوهای کوچک که اندازه و توان محدود دارند، می توان آن را در سیستم های رباتیک، تجهیزات کشاورزی و ناوبری پهپاد ادغام کرد و از عملیات مریخ نورد و ایستگاه پایه پشتیبانی می کند.
جایی که ربات باید جهت گیری و موقعیت خود را بداند،JS-SK43H-AHیک ماژول آنتن هوشمند چندباند جمع وجور برای موقعیت یابی و هدایت RTK است. این دستگاه ۷۸۹ کانال سخت افزاری را ردیابی می کند، دقت RTK برابر با ۰.۶ سانتی متر + ۰.۵ ppm را به دست می آورد و طراحی دو آنتن آن خط پایه فوق العاده کوتاه تا ۰.۰۳ درجه را ارائه می دهد. تأخیر سیگنال زیر ۱۰ میلی ثانیه (۹۹.۹٪) برای پلتفرم های با دینامیک بالا مناسب است و فناوری های کاهش تداخل و جعل AIM+، LOCK+، IONO+ و APME+ به حفظ موقعیت یابی پایدار در محیط های پیچیده الکترومغناطیسی کمک می کنند.
برای پلتفرم های پویا بالا که به سریع ترین به روزرسانی موقعیت نیاز دارند،JS-X6Sیک گیرنده GNSS چندبانده و چندصورت فلکی با ۴۴۸ کانال سخت افزاری و نرخ به روزرسانی ۱۰۰ هرتز با تأخیر زیر ۱۰ میلی ثانیه است. این سیستم در نسخه های تک آنتن (موقعیت یابی) و دو آنتن (موقعیت یابی به همراه جهت و وضعیت) موجود است و حفاظت تداخل AIM+، LOCK+، APME+، IONO+ و RAIM+ را با رابط های غنی — سه UART، USB نوع C و یک پورت اترنت — به علاوه سازگاری با خلبان های خودکار متن باز رایج ترکیب می کند.
دامنه کامل ماژول ها، گیرنده ها و آنتن های جامپ استار را می توان درصفحه محصولات جامپ استار.
طراحی سیستم موقعیت یابی GNSS برای ربات های خودمختار
گیرنده یا ماژول GNSS یک حلقه در زنجیره بزرگ تر است و سیستم تنها به اندازه ضعیف ترین حلقه خود عمل می کند. یک سیستم موقعیت یابی کامل مبتنی بر GNSS برای یک پلتفرم ربات معمولا شامل موارد زیر است:
- گیرنده یا ماژول GNSS— موتور موقعیت یابی که موقعیت، سرعت و در صورت تمایل جهت را تولید می کند.
- آنتن GNSS— انتخاب شده برای باندهای فرکانسی و محیط چندمسیره؛ محل قرارگیری آنتن روی پلتفرم به اندازه گیرنده اهمیت دارد.
- داده های تصحیح RTK— یک ایستگاه پایه یا سرویس شبکه که اصلاحات RTCM را زمانی که دقت در سطح سانتی متر مورد نیاز است، ارائه می دهد.
- کنترل کننده ربات— کامپیوتری که داده های موقعیت یابی را مصرف می کند و منطق ناوبری را اجرا می کند.
- همجوشی حسگرها— ترکیب GNSS با IMU، پیمایش و سایر حسگرها برای پیوستگی و پایداری.
- ناوبری و کنترل حرکت— الگوریتم هایی که موقعیت فیوز شده و جهت را به فرمان های فرمان و رانندگی تبدیل می کنند.
عملکرد واقعی این سیستم به چیزی فراتر از مشخصات گیرنده بستگی دارد: نصب آنتن و نمای آسمان، کیفیت داده های اصلاح، دید ماهواره ای، محیط RF، معماری کنترلر، الگوریتم همجوشی و پشته نرم افزاری همه نقش دارند. یک OEM که زیرسیستم GNSS را به عنوان بخشی مهندسی شده از ربات — که همراه با آنتن، اصلاحات و نرم افزار مشخص شده، یکپارچه و اعتبارسنجی شده — در نظر می گیرد، ناوبری بسیار قابل اعتمادتری نسبت به زیرسامانه ای که گیرنده را در انتهای طراحی به شاسی پیچ می کند، دارد.
نتیجه گیری
GNSS مرجع مطلق و ضروری برای موقعیت یابی ربات های خودران و پلتفرم های موبایل است و موقعیت یابی GNSS برای ربات های خودران به یک تصمیم فناوری اصلی برای تولیدکنندگان سازنده در ساخت پلتفرم های فضای باز تبدیل شده است. RTK دقت را تا سطح سانتی متر برای کاربردهایی که نیازمند ناوبری دقیق و تکرارپذیر هستند، افزایش می دهد. بسته به پلتفرم، انتخاب مناسب ممکن است یک ماژول GNSS جمع وجور برای یکپارچه سازی تعبیه شده، یک گیرنده RTK برای کار در سطح سانتی متر، راه حل دو آنتن در صورت اهمیت جهت یابی، گیرنده با نرخ به روزرسانی بالا برای کنترل دینامیک، یا یک سیستم چندفرکانسی برای حداکثر استحکام در محیط های دشوار باشد.
هر جهتی که برنامه پیش برود، مسیر عملی یکسان است: تعریف بودجه موقعیت یابی از مأموریت، اعتبارسنجی فناوری در محیط واقعی و ادغام زیرسیستم GNSS به عنوان بخشی طراحی شده از ربات نه یک فکر فرعی.
ساخت یک ربات خودران یا پلتفرم موبایل؟
جامپ استار ماژول های GNSS، گیرنده های RTK و راه حل های موقعیت یابی را ارائه می دهد که برای یکپارچه سازی OEM در ربات های خودران، پلتفرم های موبایل، پهپادها و کاربردهای دقیق طراحی شده اند.
برای بحث درباره نیازهای GNSS خود با JUMPSTAR تماس بگیرید.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


