












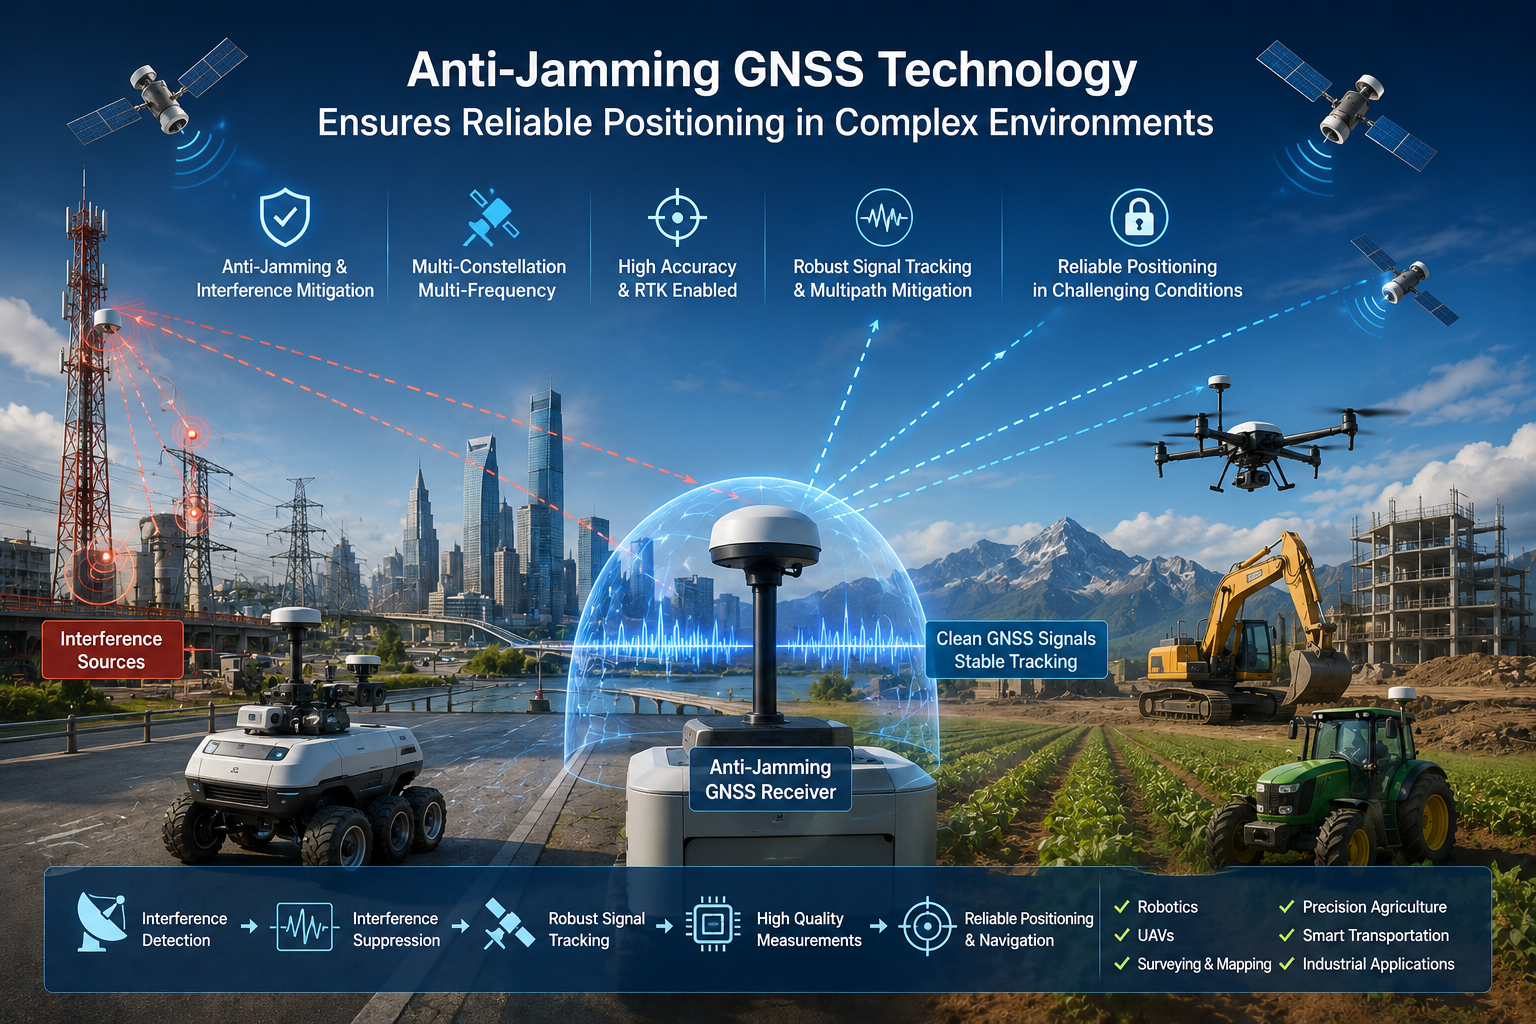
کاربردهای GNSS در حال حرکت به محیط های روزافزون پرتقاضا هستند: ربات های خودران، پهپادهایی که در نزدیکی زیرساخت های انرژی پرواز می کنند، حمل ونقل هوشمند در مناطق شهری، نقشه برداری اطراف سازه های فلزی و ماشین آلات کشاورزی دقیق در مزارع باز. سیگنال های ماهواره ای با سطوح توان بسیار پایین به سطح زمین می رسند — بسیار ضعیف تر از بیشتر سیگنال های رادیویی اطراف — که گیرنده را در برابر سیگنال های RF ناخواسته و سیگنال های بازتاب شده از ساختمان ها، خودروها و سازه های فلزی آسیب پذیر می کند.
به همین دلیل، دقت بالای موقعیت یابی به تنهایی دیگر کافی نیست. یک گیرنده ممکن است روی کاغذ عالی به نظر برسد، اما اگر نتواند ثابت نگه دارد وقتی محیط RF خصمانه می شود، برنامه شکست می خورد. قابلیت اطمینان در شرایط تداخل به اندازه دقت اهمیت دارد و اینجاست که فناوری GNSS ضد اختلال وارد می شود. این مقاله توضیح می دهد که تداخل GNSS چیست، چگونه موقعیت یابی را کاهش می دهد، تکنیک های ضد اختلال چگونه کار می کنند و تولیدکنندگان تجهیزات (OEM) هنگام انتخاب گیرنده یا ماژول GNSS ضد اختلال باید چه مواردی را ارزیابی کنند.
تداخل GNSS چیست؟
یک گیرنده GNSS باید سیگنال های بسیار ضعیف ماهواره ای — معمولا حدود −۱۲۵ دسی بل متر یا کمتر در آنتن — را شناسایی و پردازش کند. وقتی سایر سیگنال های RF وارد بخش جلویی گیرنده می شوند، می توانند این سیگنال کوچک را تحت الشعاع قرار دهند: شرایط سیگنال به نویز، قطع قفل ماهواره، افزایش خطاهای موقعیت یابی، کند کردن همگرایی RTK و در موارد شدید باعث از دست رفتن کامل دسترسی موقعیت یابی.
ایده کلیدی ساده است. مشکل این نیست که ماهواره ها از آسمان ناپدید می شوند؛ گیرنده ممکن است به سادگی نتواند سیگنال های مفید GNSS را از انرژی RF ناخواسته که به همان آنتن می رسد جدا کند. وقتی این جداسازی شکست می خورد، اندازه گیری ها کاهش می یابند و خروجی موقعیت نیز با آن ها کاهش می یابد. کاهش تداخل GNSS اندازه گیری ها را حتی زمانی که انرژی RF ناخواسته وجود دارد، قابل استفاده نگه می دارد.
تداخل GNSS از کجا می آید؟
منابع تداخل به سه دسته کلی تقسیم می شوند و یک استقرار واقعی ممکن است با چندین مورد از آن ها به طور همزمان مواجه شود.
تداخل عمدی
تداخل عمدی شامل اختلال و سایر اشکال عمدی تداخل RF است که برای مختل کردن دریافت GNSS طراحی شده اند — برای مثال، انتقال انرژی RF در یا نزدیک باندهای فرکانسی GNSS برای دشوار یا غیرممکن کردن ردیابی ماهواره ها. این یک نگرانی امنیتی و تاب آوری برای زیرساخت های حیاتی و هر سیستمی است که عملکرد آن به موقعیت یابی پیوسته وابسته است.
تداخل ناخواسته
بیشتر تداخل ها در محیط های صنعتی غیرعمدی است. الکترونیک صنعتی، الکترونیک قدرت، موتورها، تجهیزات ارتباطی و الکترونیک های با پوشش ضعیف می توانند انرژی ای منتشر کنند که در باندهای GNSS قرار دارد یا نویز پهن باند را منتشر می کنند که جلوی گیرنده قادر به فیلتر کامل آن نیست. این منابع اغلب نزدیک به آنتن هستند که آن ها را به ویژه آسیب زننده می کند.
تداخل در سطح پلتفرم
منبع سوم خود پلتفرم است. ربات ها، پهپادها و وسایل نقلیه دارای منابع تغذیه سوئیچینگ، موتور، الکترونیک دیجیتال و ماژول های ارتباطی هستند که می توانند تداخل را به سمت آنتن GNSS نصب شده روی همان سکو تابش کنند. محل قرارگیری آنتن، اتصال به زمین، شیلدینگ و فیلتر جلویی همه تعیین می کنند که چه مقدار از آن نویز به گیرنده می رسد.
چگونه تداخل GNSS بر عملکرد موقعیت یابی تأثیر می گذارد
اثرات تداخل بر سیستم موقعیت یابی یک آبشار را تشکیل می دهد. بسته به شدت، ممکن است یک تولیدکننده تجهیزات هر یک از موارد زیر را مشاهده کند:
- از دست دادن ردیابی ماهواره ای— گیرنده قفل را روی ماهواره های منفرد رها می کند و هندسه موجود برای حل موقعیت را کاهش می دهد.
- کاهش دسترسی به موقعیت یابی— سیستم ممکن است خروجی یک موقعیت را متوقف کند یا برای چند دقیقه یا بیشتر به حالت با دقت پایین تر تغییر دهد.
- مسائل همگرایی RTK— تداخل باعث می شود اندازه گیری های فاز حامل نویز بیشتری داشته باشند، بنابراین مقداردهی اولیه و تثبیت RTK کندتر و کمتر پایدار می شود.
- افزایش خطاهای موقعیت یابی— حتی زمانی که یک اصلاح حفظ می شود، اندازه گیری های کاهش یافته می توانند موقعیت هایی ایجاد کنند که جهش، انحراف یا خارج از بودجه خطای مورد انتظار باشند.
- ناپایداری ناوبری— در پهپادها، ربات ها و وسایل نقلیه خودران، یک منبع موقعیت ناپایدار مستقیما به حلقه های ناوبری و کنترل که سکو را هدایت می کنند، منتقل می شود.
قابلیت اطمینان موقعیت یابی یک الزام در سطح سیستم است، نه صرفا یک مشخصات دقت. گیرنده ای که هدف دقت خود را در محدوده آزمایشی آسمان باز محقق کند، اگر نتواند شرایط RF محیط واقعی را مدیریت کند، ممکن است در میدان دچار خرابی شود.
فناوری ضد اختلال در GNSS: چگونه کار می کند؟
فناوری GNSS ضد اختلال یک ویژگی واحد نیست بلکه مجموعه ای از تکنیک ها است که در بخش جلویی RF گیرنده، پردازش سیگنال و موتور موقعیت یابی گسترده می شود. گیرنده های مقاوم ضد اختلال چندین لایه را ترکیب می کنند:
- تشخیص تداخل— گیرنده به طور مداوم محیط RF را پایش می کند و انرژی غیرعادی RF یا تغییرات ناگهانی در شرایط سیگنال را که نشان دهنده وجود تداخل است، شناسایی می کند.
- سرکوب تداخل— پس از شناسایی تداخل، تکنیک های سرکوب تأثیر آن بر پردازش سیگنال را کاهش می دهند، برای مثال با رد تداخل باند باریک یا تک پرده در باندهای فرکانسی GNSS.
- ردیابی سیگنال مقاوم— حلقه های ردیابی طوری طراحی شده اند که سیگنال های ماهواره ای را تا حد امکان در شرایط ضعیف نگه دارند و قفل را در جایی که گیرنده معمولی تسلیم می شود، حفظ کنند.
- دریافت چندصورت فلکی— با پردازش همزمان GPS، BDS، GLONASS، Galileo، QZSS و سایر صورت های فلکی (بسته به محصول)، سیستم سیگنال های قابل استفاده تر و افزونگی بیشتری دارد وقتی برخی تحت تأثیر قرار می گیرند.
- دریافت چندفرکانسی— ردیابی L1، L2 و L5 تنوع ایجاد می کند: تداخل به ندرت همه باند را به طور مساوی تحت تأثیر قرار می دهد، بنابراین دریافت چندفرکانسی گزینه های جایگزین برای موتور موقعیت یابی فراهم می کند.
مهم است که دقیقا بدانید این تکنیک ها چه کارهایی می توانند انجام دهند و چه کارهایی نمی توانند انجام دهند. دریافت چندصورت فلکی و چندفرکانسی به طور چشمگیری مقاومت را بهبود می بخشند، اما تداخل را کاملا از بین نمی برند — یک جممر قدرتمند همچنان می تواند هر گیرنده ای را تحت فشار قرار دهد. هدف فناوری ضد اختلال گسترش دامنه شرایطی است که سیستم به تولید موقعیت یابی قابل استفاده ادامه می دهد، که دقیقا همان چیزی است که کاربردهای صنعتی نیاز دارند. برای پیش زمینه، مقاله ما را ببینیدGNSS چندصورت فلکی و باندهای فرکانسی L1، L2 و L5.
ضد اختلال با کاهش چندمسیره یکسان نیست
تداخل، چندمسیره و اثرات یونوسفر اغلب با هم بحث می شوند، اما این ها مشکلات متفاوتی با درمان های متفاوت هستند.
- تداخلبه انرژی RF ناخواسته اشاره دارد که دریافت و پردازش سیگنال GNSS را کاهش می دهد — برای مثال، یک اخلال کننده یا فرستنده صنعتی نزدیک آنتن.
- چندمسیرهزمانی رخ می دهد که سیگنال های GNSS از ساختمان ها، سازه های فلزی یا وسایل نقلیه بازتاب یافته و هم به طور مستقیم و هم از طریق مسیرهای بازتابی به آنتن می رسند. سیگنال های بازتابی با سیگنال مستقیم همپوشانی دارند و خطاهای اندازه گیری ایجاد می کنند که فیلتر کردن به تنهایی قادر به اصلاح آن ها نیست.
- اثرات یونوسفراین تغییرات ناشی از تغییرات یونوسفر است که بر انتشار سیگنال GNSS تأثیر می گذارد، به ویژه در شرایط و نواحی خاص. آن ها تأخیر سیگنال را به گونه ای تغییر می دهند که باید مدل سازی یا اصلاح شوند.
این مشکلات می توانند همزمان رخ دهند، به همین دلیل یک سیستم GNSS با قابلیت اطمینان بالا چندین جبهه را به طور همزمان بررسی می کند: کاهش تداخل، کاهش چندمسیره، کاهش یونوسفر، یکپارچگی سیگنال و دریافت چندفرکانسی. گیرنده ای که تداخل را به خوبی مدیریت می کند ممکن است هنوز در یک دره شهری با چندمسیره مشکل داشته باشد و بالعکس. برای اطلاعات بیشتر، راهنمای ما را ببینیدکاهش چندمسیره و الگوریتم های پیشرفته برای موقعیت یابی شهری.
چرا ضد اختلال در RTK با دقت بالا اهمیت دارد
RTK سطح عملکرد گیرنده را بالا می برد. یک راه حل RTK فقط یک موقعیت تولید نمی کند؛ این سیستم به ردیابی پایدار فاز حامل، پردازش تصحیح قابل اعتماد، همگرایی سریع و پایدار و راه حل های ثابت پیوسته نیاز دارد — که همگی در معرض تداخل هستند:
تداخل نویز را به اندازه گیری های فاز حامل اضافه می کند و حل ابهامات صحیح و نگه داشتن راه حل ثابت را دشوارتر می سازد. نتیجه این است که مقداردهی اولیه کندتر، از دست رفتن ثابت بیشتر و دوره های طولانی تر کاهش دقت است. در نقشه برداری، نقشه برداری پهپاد، ماشین آلات کشاورزی، ربات های خودکار و بازرسی برق، سیستمی که در محیط های پر سر و صدا از حالت ثابت خارج می شود، می تواند به اندازه سیستمی که هرگز به دقت سانتی متری نمی رسد، مخرب باشد.
به همین دلیل است که قابلیت ضد اختلال می تواند به اندازه عدد دقت نظری اهمیت داشته باشد. گیرنده ای که هر بار که کنترل کننده موتور سوئیچ می کند یا فرستنده نزدیک فعال می شود، ثابت خود را از دست می دهد، در عمل کمتر مفید است نسبت به گیرنده ای که راه حل ثابت و پیوسته را در همان شرایط نگه می دارد. سرکوب تداخل GNSS و عملکرد پایدار RTK دست در دست هم دارند.
ضد اختلال GNSS برای کاربردهای صنعتی مختلف
نحوه اهمیت ضد اختلال در کاربرد متفاوت است:
پهپادها و پهپادها
پلتفرم های پهپاد کوچک، سریع و از نظر الکتریکی پر سر و صدا هستند. یکپارچه سازی باید سبک باشد، موقعیت یابی باید در حین حرکت پویا پایدار بماند و محیط RF — الکترونیک، لینک های ویدئویی و لینک های کنترل پهپاد — ممکن است شلوغ باشد. تأخیر پایین و نرخ به روزرسانی بالا به اندازه رد تداخل اهمیت دارد.
ربات های خودمختار
ربات های فضای باز نیاز به دنبال کردن مسیر و موقعیت یابی قابل تکرار در ساعات کاری طولانی دارند. موتورها، منابع تغذیه و ماژول های ارتباطی آن ها تداخل در سطح سکو ایجاد می کنند، در حالی که ساختمان ها و تجهیزات فلزی چندمسیره ایجاد می کنند. موقعیت یابی پیوسته اهمیت دارد زیرا فاصله ای در تغذیه موقعیت کار ربات را مختل می کند.
کشاورزی دقیق
تجهیزات کشاورزی در زمین های باز با مسیرهای تکرارشونده، هدایت ماشین آلات و ابزارهای خودران حرکت می کنند. منابع تداخل نسبت به مناطق شهری کمتر هستند، اما قابلیت اطمینان در زمین های بزرگ و روزهای طولانی عملیاتی ضروری است — اصلاحی که در طول عبور قطع شود به معنای ردیف از دست رفته یا همپوشانی است.
بازرسی برق و زیرساخت ها
سکوهای بازرسی در نزدیکی تجهیزات الکتریکی، پست های برق و سازه های فلزی کار می کنند، جایی که محیط RF پیچیده و غیرقابل پیش بینی است. موقعیت یابی مطمئن در نزدیکی زیرساخت نیازمند گیرنده هایی است که تداخل را تحمل کرده و سیگنال ها را در حضور انرژی قوی نزدیک ردیابی کنند.
نقشه برداری و نقشه برداری
تیم های نقشه برداری خواهان دقت در سطح سانتی متر و تثبیت قابل اعتماد RTK هستند. دسترسی سیگنال و چندمسیره اطراف ساختارها تعیین می کند که جفت بیس-مریخ نورد تا چه حد به راه حل ثابت می رسد و تداخل می تواند تولید را کاملا متوقف کند.
تولیدکنندگان اصلی باید به چه نکاتی در یک گیرنده GNSS ضد اختلال توجه کنند؟
هنگام ارزیابی گیرنده یا ماژول GNSS ضد اختلال، برگه مشخصات را با پروفایل واقعی مأموریت مقایسه کنید. معیارهایی که بیشترین اهمیت را دارند:
- تشخیص و سرکوب تداخل— آیا محصول تکنیک های اختصاصی شناسایی و سرکوب را طبق مشخصات رسمی خود پیاده سازی می کند؟
- پشتیبانی از چند صورت فلکی— بررسی کنید کدام صورت های فلکی واقعا پشتیبانی می شوند (GPS، BDS، GLONASS، Galileo، QZSS و دیگران)؛ صورت های فلکی بیشتر به معنای افزونگی بیشتر است وقتی برخی سیگنال ها کاهش می یابند.
- پشتیبانی چندفرکانسی— پوشش L1، L2 و L5 تنوع را در برابر تداخل افزایش داده و مقاومت RTK را بهبود می بخشد؛ باندها را از برگه داده تأیید کن.
- عملکرد RTK— دقت RTK، سرعت مقداردهی اولیه، پشتیبانی از پروتکل تصحیح و پایداری محلول ثابت در شرایط کاهش یافته را ارزیابی می کند.
- Update rate and latency— پلتفرم های پویا به داده های موقعیت تازه با نرخ بالا و تأخیر کم نیاز دارند؛ اعداد واقعی گیرنده را تأیید کنید.
- کاهش چندمسیره— برای محیط های شهری، صنعتی و غنی از فلز، رد سیگنال بازتابی قابلیتی متمایز است که ارزش تأیید دارد.
- ضد جعل— جایی که محصول به طور صریح از آن پشتیبانی می کند، ضد جعل در برابر سیگنال های GNSS جعلی محافظت می کند. این عملکردی متفاوت از ضد اختلال است، پس هر دو را با قابلیت های واقعی محصول مقایسه کنید.
- اندازه و قدرت— برای پهپادها، ربات ها و تجهیزات تعبیه شده، ابعاد، وزن و مصرف انرژی محدودیت های درجه اول هستند.
- رابط ها— رابط های الکتریکی مستند شده (UART، USB، اترنت، CAN، I2C) را با باس های کنترلر میزبان مطابقت دهید.
هیچ محصول واحدی برای همه پلتفرم ها مناسب نیست، بنابراین انتخاب باید از محیط عملیاتی شروع شود نه از یک عدد دقت عنوانی.
رویکرد جامپ استار به موقعیت یابی قابل اعتماد GNSS
JUMPSTAR ماژول ها، گیرنده ها و راه حل های موقعیت یابی GNSS با دقت بالا برای یکپارچه سازی OEM تولید می کند که بر شرایطی تمرکز دارد که پلتفرم های صنعتی واقعا با آن مواجه اند. رویکرد آن ترکیبی از دریافت چندصورت فلکی و چندفرکانسی، کاهش تداخل و چندمسیره، کاهش یونوسفر، نرخ های به روزرسانی بالا با تأخیر پایین، قابلیت RTK، هدایت دو آنتن و پشتیبانی ضد جعل در مواردی است که محصول آن را فراهم می کند.
موقعیت یابی قابل اعتماد از ترکیبی از معماری گیرنده، پردازش سیگنال، طراحی RF، انتخاب آنتن، داده های تصحیح و یکپارچه سازی سیستم حاصل می شود — نه از یک مشخصات واحد. این مجموعه به گونه ای طراحی شده که تولیدکنندگان بتوانند ترکیبی را که با پلتفرم خود سازگار است انتخاب کنند؛ از ماژول های جمع وجور تعبیه شده تا گیرنده های کامل.
محصولات JUMPSTAR GNSS با قابلیت های ضد اختلال
سه محصول جامپ استار نشان می دهند که چگونه قابلیت ضد اختلال در قالب های مختلف پیاده سازی می شود:
اینJS-AP55یک گیرنده GNSS چندباند و چندصورت فلکی برای کاربردهای پهپاد، ربات و رانندگی خودران است. این نرم افزار ۴۴۸ کانال سخت افزاری را با دریافت کامل (GPS، BDS، GLONASS، Galileo، QZSS، NavIC و SBAS)، نرخ به روزرسانی ۱۰۰ هرتز با تأخیر زیر ۱۰ میلی ثانیه و فناوری های AIM+، IONO+، APME+ و RAIM+ برای عملکرد مقاوم در محیط های پیچیده ترکیب می کند. دقت RTK به ۰.۶ سانتی متر + ۱ ppm می رسد و نسخه اختیاری AP55H دو آنتن به ۰.۱۵ درجه کاهش می دهد. پشتیبانی ضد جعل OSNMA به تولیدکنندگان تجهیزات (OEM) در برابر تداخل و سیگنال های جعلی محافظت می دهد.
برای سکوهایی که نیاز به جهت یابی و موقعیت یابی دارند،JS-CK15-3یک گیرنده چندصورت فلکی با هد دو آنتن و IMU داخلی است. این دستگاه دقت RTK را به صورت افقی 8 میلی متر + 1 ppm و عمودی 15 میلی متر + 1 ppm، تا 50 هرتز موقعیت یابی و خروجی IMU 100 هرتز ارائه می دهد. طراحی ضد تداخل آن تداخل باند باریک و تک پرده ای را تا ۶۰ دسی بل کاهش می دهد و ناوبری اینرسی موقعیت یابی را زمانی که سیگنال های ماهواره ای ضعیف هستند فراهم می کند — که برای پلتفرم های پهپاد و ربات نزدیک نویز الکتریکی بسیار مناسب است.
جایی که اندازه و وزن محدود باشد،JS-BCK43H-3یک ماژول RTK چند صورت فلکی و چندفرکانسی مینیاتوری است که ابعاد آن 39.0 × 30.0 × 6.04 میلی متر و وزن آن کمتر از 25 گرم است. این دستگاه جهت تداخل سنجی دو آنتن (۰.۲ درجه در خط پایه ۱ متر) را با IMU داخلی جفت می کند، دقت RTK برابر با ۸ میلی متر + ۱ ppm را با مقداردهی اولیه سریع به دست می آورد و تداخل باند باریک و تک پرده ای را تا نسبت سیگنال به تداخل ۶۰ دسی بل سرکوب می کند. رابط های دوگانه UART، Type-C، RF دوگانه، PPS و EVENT جاسازی آن را آسان می کنند.
مجموعه کامل ماژول ها، گیرنده ها و آنتن ها در دسترس استصفحه محصولات جامپ استار.
ساخت یک سیستم موقعیت یابی GNSS قابل اعتماد
گیرنده ضد اختلال تنها بخشی از یک سیستم موقعیت یاب GNSS قابل اعتماد است. زنجیره کامل شامل گیرنده یا ماژول GNSS، آنتن، چیدمان و کابل کشی RF، محل قرارگیری آنتن، منبع اصلاح RTK، کنترل کننده ربات یا وسیله نقلیه، ادغام حسگرها و نرم افزاری است که آن ها را به هم متصل می کند.
هر لینک اهمیت دارد. یک گیرنده با قابلیت فنی همچنان می تواند عملکرد ضعیفی داشته باشد اگر آنتن به درستی قرار نگیرد، اگر محیط RF در طراحی سیستم نادیده گرفته شود، یا اگر الکترونیک پلتفرم نویز را به اطراف آنتن تابش کند. قابل اعتمادترین سیستم ها به طور کلی مهندسی می شوند: محل قرارگیری آنتن از ابتدا برنامه ریزی شده، چیدمان RF تمیز نگه داشته می شود و گیرنده بر اساس شرایط تداخلی که واقعا رعایت می کند انتخاب می شود.
نتیجه گیری
در محیط های پیچیده، GNSS با دقت بالا را نمی توان صرفا با دقت سنجید. عدد روی برگه مشخصات — ۰.۶ سانتی متر، ۱ سانتی متر یا ۲ سانتی متر — چیز زیادی درباره رفتار گیرنده هنگام بروز تداخل نمی گوید. آنچه اهمیت دارد در دسترس بودن سیگنال، مقاومت در برابر تداخل، کاهش چندمسیره، پایداری RTK، نرخ به روزرسانی، تأخیر و یکپارچه سازی سیستم است. فناوری GNSS ضد اختلال به مهم ترین این عوامل می پردازد: موتور موقعیت یابی را در مواقع وجود انرژی RF ناخواسته فعال نگه می دارد، بنابراین برنامه نیز به کار خود ادامه می دهد.
JUMPSTAR فناوری های موقعیت یابی GNSS با دقت بالا را با گزینه های کاهش تداخل و یکپارچه سازی مبتنی بر OEM برای کاربردهای صنعتی پرتقاضای ترکیب می کند. اگر در حال ساخت پلتفرمی هستید که باید موقعیت یابی قابل اعتماد را در یک محیط RF چالش برانگیز حفظ کند، با گفتگویی درباره شرایط عملیاتی، محدودیت ها و نیازهای دقت خود شروع کنید.
نیاز به موقعیت یابی قابل اعتماد GNSS در یک محیط RF پیچیده دارید؟
JUMPSTAR ماژول های GNSS ضد اختلال، گیرنده های RTK و راه حل های موقعیت یابی را ارائه می دهد که برای یکپارچه سازی OEM در میان پهپادها، ربات ها، کشاورزی، نقشه برداری و کاربردهای صنعتی طراحی شده اند.
برای بحث درباره نیازهای GNSS خود با JUMPSTAR تماس بگیرید.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


