












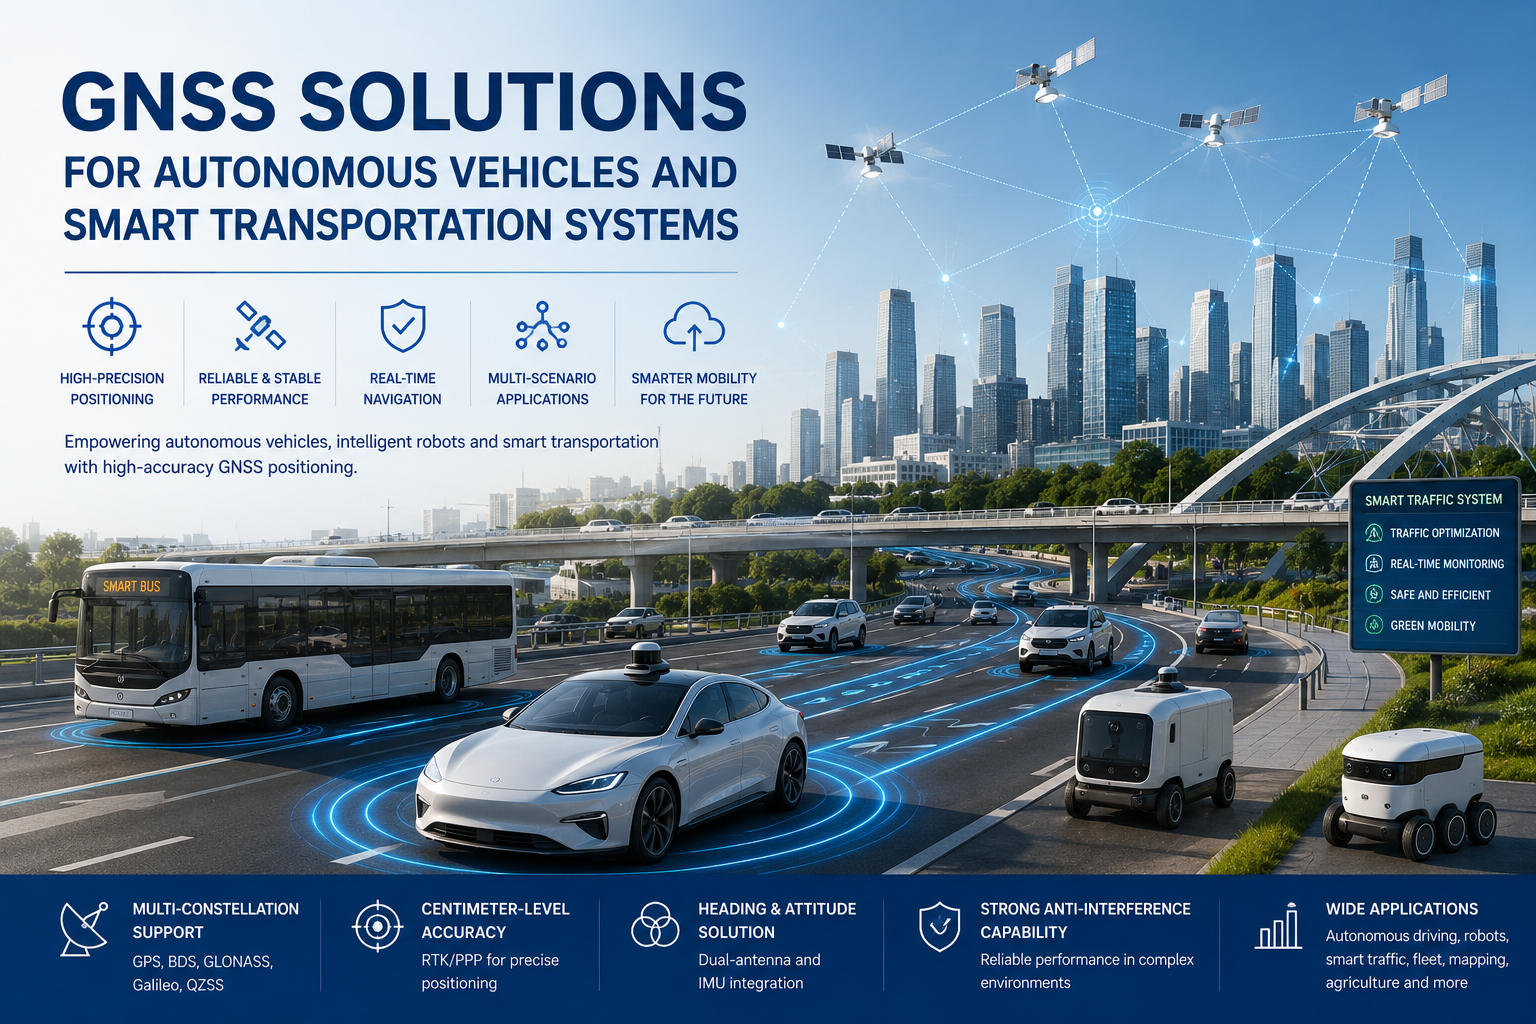
خودروهای خودران، ربات های متحرک خودران (AMR)، چمن زن های خودران، سیستم های حمل ونقل هوشمند و وسایل نقلیه لجستیکی خودکار از پروژه های آزمایشی به استقرار تجاری در حال حرکت هستند. این پلتفرم ها باید بدانند کجا هستند، به کدام سمت نگاه می کنند و چگونه حرکت می کنند — به طور قابل اعتماد و در زمان واقعی. مختصات تقریبی GPS برای اینکه ربات مسیر را دنبال کند، تراکتور ردیف را در مزرعه نگه دارد، یا خودرو در جاده عمومی در لاین بماند، کافی نیست.
به همین دلیل است که فناوری های موقعیت یابی دقیق — RTK، دریافت چندصورت فلکی و فرکانس، هدایت دو آنتن و ناوبری با کمک IMU — به بلوک های استاندارد برای پلتفرم های خودران تبدیل شده اند.راهکارهای GNSS برای خودروهای خودراناین فناوری ها را در یک سیستم موقعیت یابی ترکیب کنید که اطلاعات موقعیت، جهت، سرعت و حرکت را با نرخ های به روزرسانی سیستم کنترل ارائه می دهد. برای تولیدکنندگان اصلی (OEM) و یکپارچه سازان سیستم، درک نحوه همکاری این فناوری ها اولین گام در انتخاب سخت افزار مناسب است.
چرا خودروهای خودران به چیزی فراتر از GPS استاندارد نیاز دارند
GNSS استاندارد مصرف کننده موقعیتی را با دقت در سطح کنتور گزارش می دهد. برای یک پلتفرم خودمختار، این به ندرت کافی است. محدودیت ها به سرعت در محیط های واقعی ظاهر می شوند:
- ساختمان ها سیگنال های ماهواره ای را بازتاب داده و ایجاد می کنندخطاهای چندمسیرهکه موقعیت گزارش شده را چند متر جابجا می کند.
- درختان، پل ها و موانع دیگر سیگنال های ماهواره ای را مسدود کرده و ثابت را تخریب می کنند.
- تونل ها و پارکینگ ها باعث قطعی کامل GNSS می شوند، هرچند برای مدت کوتاهی.
- دره های شهری حتی زمانی که آسمان به طور اسمی قابل مشاهده است، می توانند موقعیت های پرش ناپایدار ایجاد کنند.
- یک خودروی خودران نیاز دارداطلاعات سرفصل، نه فقط عرض و طول جغرافیایی — دانستن اینکه کجا هستید با دانستن محل اشاره یکسان نیست.
شدت این اثرات بسته به محیط متفاوت است. در مناطق شهری متراکم، چندمسیره و انسداد می توانند بودجه خطا را تحت تأثیر قرار دهند، همان طور که در یک مطالعه موردی نشان داده شده است.ناوبری خودروهای خودران در دره های شهری. به همین دلیل است که پلتفرم های خودران GNSS با دقت بالا را با حسگرهای جهت و ناوبری اینرسی ترکیب می کنند و به جای تکیه بر یک منبع موقعیت یابی واحد، این کار را انجام می دهند.
RTK GNSS برای موقعیت یابی وسایل نقلیه در سطح سانتی متر
موقعیت یابی کینماتیک بلادرنگ (RTK) با استفاده از داده های تصحیح از ایستگاه پایه یا شبکه تصحیح برای حذف خطاهای مشترک در اندازه گیری های ماهواره ای انجام می شود. نتیجه، دقت موقعیت یابی در سطح سانتی متر است که توانایی های یک وسیله نقلیه را تغییر می دهد:
- دنبال کردن مسیر با دقت بالا.یک وسیله نقلیه می تواند مسیر از پیش تعیین شده را با قابلیت تکرار در سطح دسی متر یا سانتی متر دنبال کند.
- موقعیت یابی تکراری.عملیات هایی که باید به همان خط یا نقطه بازگردند — مانند تراکتوری که در مزرعه کار می کند — می توانند به صورت مکرر تکرار شوند.
- عملیات در سطح خط.خودروهای خودکار می توانند بین خطوط تمایز قائل شوند و موقعیت جانبی ثابتی را حفظ کنند.
RTK به ویژه برای تراکتورهای خودران، ربات های متحرک و وسایل نقلیه خودکار که مسیرهای از پیش تعیین شده را دنبال می کنند، ارزشمند است. موتور اصلاح و جلوی RF معمولا توسط سخت افزاری مانند JUMPSTAR ارائه می شوندماژول های RTK با دقت بالا، در حالی که انتخاب منبع اصلاح — ایستگاه پایه، RTK شبکه یا PPK — به منطقه استقرار بستگی دارد، همان طور که در بحث شده استروش های تصحیح RTK در مقابل PPK. شایان ذکر صریح این محدودیت است: RTK به یک لینک اصلاح قابل اعتماد و دید معقول در آسمان نیاز دارد، بنابراین نمی تواند دقت پیوسته در سطح سانتی متر را در هر محیطی به تنهایی تضمین کند.
GNSS دو آنتن برای جهت یابی دقیق
یک خودروی خودران باید همزمان به دو سؤال پاسخ دهد:کجا هستمومن به کدام سمت نگاه می کنم؟. موقعیت به سوال اول پاسخ می دهد؛ پاسخ دومی را می دهد. یک آنتن GNSS واحد موقعیت را تعیین می کند، اماGNSS دو آنتنپیکربندی خط پایه بین دو آنتن را اندازه گیری می کند و جهت را مستقیما از مشاهدات فاز حامل استخراج می کند.
هدینگ دو آنتن مزایای عملی برای پلتفرم های خودران ارائه می دهد:
- جهت گیری دقیق حتی در حالت ایستاده یا سرعت بسیار پایین، جایی که تخمین های مبتنی بر چرخ و ژیروسکوپ منحرف می شوند.
- کاهش وابستگی به حسگرهای مغناطیسی که توسط موتورها، باتری ها و سازه های فولادی مختل می شوند.
- جهت یابی قابل اعتمادتر خودرو برای فرمان، برنامه ریزی مسیر و اجتناب از موانع.
- یک مرجع پایدار که از همجوشی حسگر با داده های اینرسی پشتیبانی می کند.
برای هدایت و ناوبری خودکار، GNSS دو آنتن مکمل قوی موقعیت یابی RTK است. JUMPSTAR پیشنهاداتی داردبردهای GNSS دو آنتنبرای این نقش؛ اگر سکو به جهت قابل اعتماد نیاز داشته باشد، آنتن دوم معمولا سرمایه گذاری بهتری نسبت به مغناطیس سنج است.
GNSS + IMU برای تداوم ناوبری
هرچقدر GNSS در آسمان باز خوب عمل کند، سیگنال ها در برخی شرایط ضعیف یا غیرقابل دسترس می شوند: تونل ها، پارکینگ ها، مناطق شهری متراکم، جاده های پوشیده از درختان، ساختمان ها و محیط های صنعتی. برای یک خودروی خودران، قطعی دو ثانیه ای می تواند برای از دست دادن موقعیت لاین کافی باشد؛ یک قطعی ده ثانیه ای می تواند مأموریت را متوقف کند.
ترکیب GNSS با واحد اندازه گیری اینرسی (IMU) — که گاهی به آن اشاره می شودGNSS/INSیاحساب مرده— به سیستم اجازه می دهد تا در طول وقفه های کوتاه GNSS، به تولید تخمین های موقعیت، جهت و سرعت ادامه دهد. IMU شتاب و نرخ زاویه ای را اندازه گیری می کند؛ موتور همجوشی آخرین تثبیت خوب را تا بازگشت ماهواره ها به جلو منتقل می کند. وب سایت JUMPSTAR به طور خاص استفاده از داده های تصحیح RTK همراه با داده های IMU برای خودروهای خودران و پلتفرم های موبایل و موضوع گسترده ترادغام حسگرهای IMU در محیط های محروم از GNSSاین مصالحه ها را به تفصیل توضیح می دهد.
یک نکته باید روشن باشد: پل های مردهکوتاهوقفه ها وجود دارد اما نمی تواند خطای انباشته شده در طول قطعی های طولانی را از بین ببرد. انتظار درست، تداوم از طریق تونل یا خط درخت است — نه مصونیت در سناریویی که کاملا توسط GNSS رد شده باشد.
راهکارهای GNSS برای خودروهای خودران و حمل ونقل هوشمند
همان فناوری های زیربنایی در حوزه های کاربردی مختلف به طور متفاوتی به کار گرفته می شوند. چند سناریو نشان می دهند که چگونه نیازمندی ها به انتخاب های سیستمی تبدیل می شوند:
ربات های متحرک خودران.AMRهای انبار و فضای باز به موقعیت یابی دقیق، دنبال کردن مسیر، اطلاعات جهت و ناوبری لحظه ای نیاز دارند. در یک انبار ساختارمند اما متراکم، RTK با محاسبه مرده ربات ها را در راهروهای رک حرکت می دهد که ماهواره ها تا حدی مسدود شده اند. GNSS برای ربات های خودران معمولا یک ماژول فشرده را با IMU و یک پیمایش اندازه گیری جفت می کند.
چمن زن های خودران.چمن زن باید مرزهای دقیقی را حفظ کند، مسیرهای قابل تکرار را دنبال کند و از موانع عبور کند. موقعیت یابی در سطح زیر متر تا سانتی متر، همراه با مسیر و اجتناب از موانع، امکان کار ایمن در مرز و پوشش مؤثر مناطق وسیع را فراهم می کند.
خودروهای کشاورزی خودران.هدایت خودکار، دنبال کردن قایق و عملیات میدانی تکرارشونده بر دقت در سطح RTK تکیه دارند. نتیجه قابل اندازه گیری است: کاهش همپوشانی بین پاس ها، فاصله ردیف های ثابت و امکان بازگشت به همان خط در عملیات های بعدی.
سیستم های حمل ونقل هوشمند.سیستم های حمل ونقل هوشمند از موقعیت یابی برای ردیابی خودروها، مدیریت ناوگان، ناوبری، هماهنگی وسایل نقلیه و خدمات زیرساختی استفاده می کنند. الزامات اینجا اغلب کمتر از رباتیک میدانی سخت گیرانه است — دقت زیر متر و به روزرسانی های قابل اعتماد مهم تر از تکرارپذیری در سطح سانتی متر است — اما رابط های پیوستگی و ارتباطی حیاتی هستند.
هنگام انتخاب راه حل GNSS باید به چه نکاتی توجه کنید؟
انتخاب یک سیستم موقعیت یابی GNSS برای یک پلتفرم خودران به یک چک لیست عملی شامل هشت نکته خلاصه می شود:
- دقت موقعیت یابی.تعیین کنید که آیا برنامه به دقت در سطح کنتور، زیرمتر یا سانتی متر نیاز دارد — این تصمیم واحد کل معماری را هدایت می کند.
- دقت جهت گیری.برای هدایت خودکار و جهت دهی خودرو الزامی است. بررسی کنید که آیا یک آنتن به همراه مغناطیس سنج کافی است یا اینکه GNSS دو آنتن توجیه پذیر است.
- پشتیبانی از صورت فلکی و فرکانس.دریافت چندصورت فلکی و چندفرکانسی، دسترسی و مقاومت را بهبود می بخشد، به ویژه درباندهای فرکانسی L1/L2/L5و محیط های مسدود شده.
- پشتیبانی اصلاح RTK.بررسی کنید که آیا گیرنده می تواند فرمت اصلاح مورد استفاده در منطقه و برنامه شما — RTCM، RTK شبکه یا PPP-RTK — را پردازش کند یا خیر.
- IMU / حساب مرده.مهم است هر زمان که انتظار می رود انسداد موقت GNSS وجود داشته باشد — تونل ها، پارکینگ ها، پوشش درختان یا سالن های صنعتی.
- قابلیت ضد تداخل.محیط هایی با تداخل الکترومغناطیسی و اثرات چندمسیره را در نظر بگیرید، جایی که مقاومت گیرنده عملکرد واقعی را تعیین می کند.
- رابط های ارتباطی.گزینه های CAN، UART، RS232، RS485، اترنت یا بی سیم باید با سیستم کنترل خودرو و معماری یکپارچه سازی مطابقت داشته باشند.
- الزامات مکانیکی و زیست محیطی.اندازه، مصرف برق، دمای عملیاتی، ضدآب بودن و مقاومت در برابر لرزش همگی بر نوع سخت افزاری که می توان استقرار داد تأثیر می گذارند.
چگونه جامپ استار از برنامه های ناوبری خودکار پشتیبانی می کند
جامپ استار یک تولیدکننده فناوری GNSS است که سخت افزار موقعیت یابی برای سیستم های خودران و رباتیک ارائه می دهد. مجموعه سیستم های خودمختار آن شامل بردهای GNSS با دو آنتن، ماژول های محاسبه مرده، راهکارهای موقعیت یابی RTK،راهکارهای ناوبری GNSS/INSو ترمینال های موقعیت یابی خودرو و ناوگان که درماژول های GNSS، بردهای OEM و گیرنده های RTKدر محدوده محصولات. صفحات برنامه شرکت ربات های متحرک خودران، چمن زن ها و سیستم های حمل ونقل هوشمند را به عنوان سناریوهای پشتیبانی شده شناسایی می کنند.
به عنوان یک مرجع فنی،X27در صفحه رسمی محصول خود به عنوان قابل استفاده برای سیستم های کنترل رانندگی خودران، خودروهای بدون سرنشین و ربات ها فهرست شده است. نکته مقایسه مشخصات نیست بلکه یک الگو است: تأمین کننده ای که این برنامه ها را نام می برد باید بتواند کل زنجیره را از جایگاه آنتن و خط پایه جهت تا رابط های منبع تصحیح و یکپارچه سازی بحث کند.
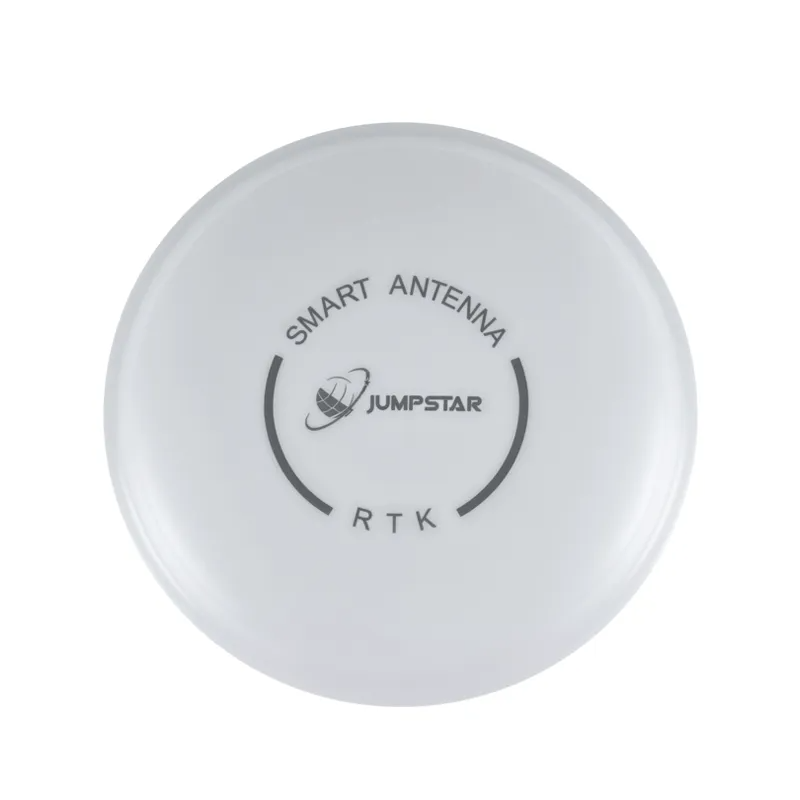
آنتن JGNSS X27 GNSS برای رانندگی خودران، وسایل نقلیه بدون سرنشین و کاربردهای رباتیک.
ساخت یک سیستم موقعیت یابی برای حرکت خودکار
خودروهای خودران به سیستم های موقعیت یابی نیاز دارند که بیش از مختصات ساده GPS ارائه دهند. عملیراهکارهای GNSS برای خودروهای خودرانترکیب چند صورت فلکی GNSS، RTK، دو آنتن، محاسبه IMU/مرده و ارتباط قابل اعتماد — و پیکربندی مناسب بستگی به نوع وسیله نقلیه، دقت مورد نیاز، محیط عملیاتی، مسدودگی مورد انتظار GNSS و نیازهای یکپارچه سازی دارد. یک AMR انباری، یک ربات میدانی و یک وسیله نقلیه جاده ای در نهایت ترکیب های متفاوتی از همان فناوری ها را خواهند داشت.
اگر در حال توسعه یک خودروی خودران، ربات متحرک یا سیستم حمل ونقل هوشمند هستید، با JUMPSTAR تماس بگیرید تا درباره نیازهای موقعیت یابی و یکپارچه سازی GNSS خود گفتگو کنید.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


