












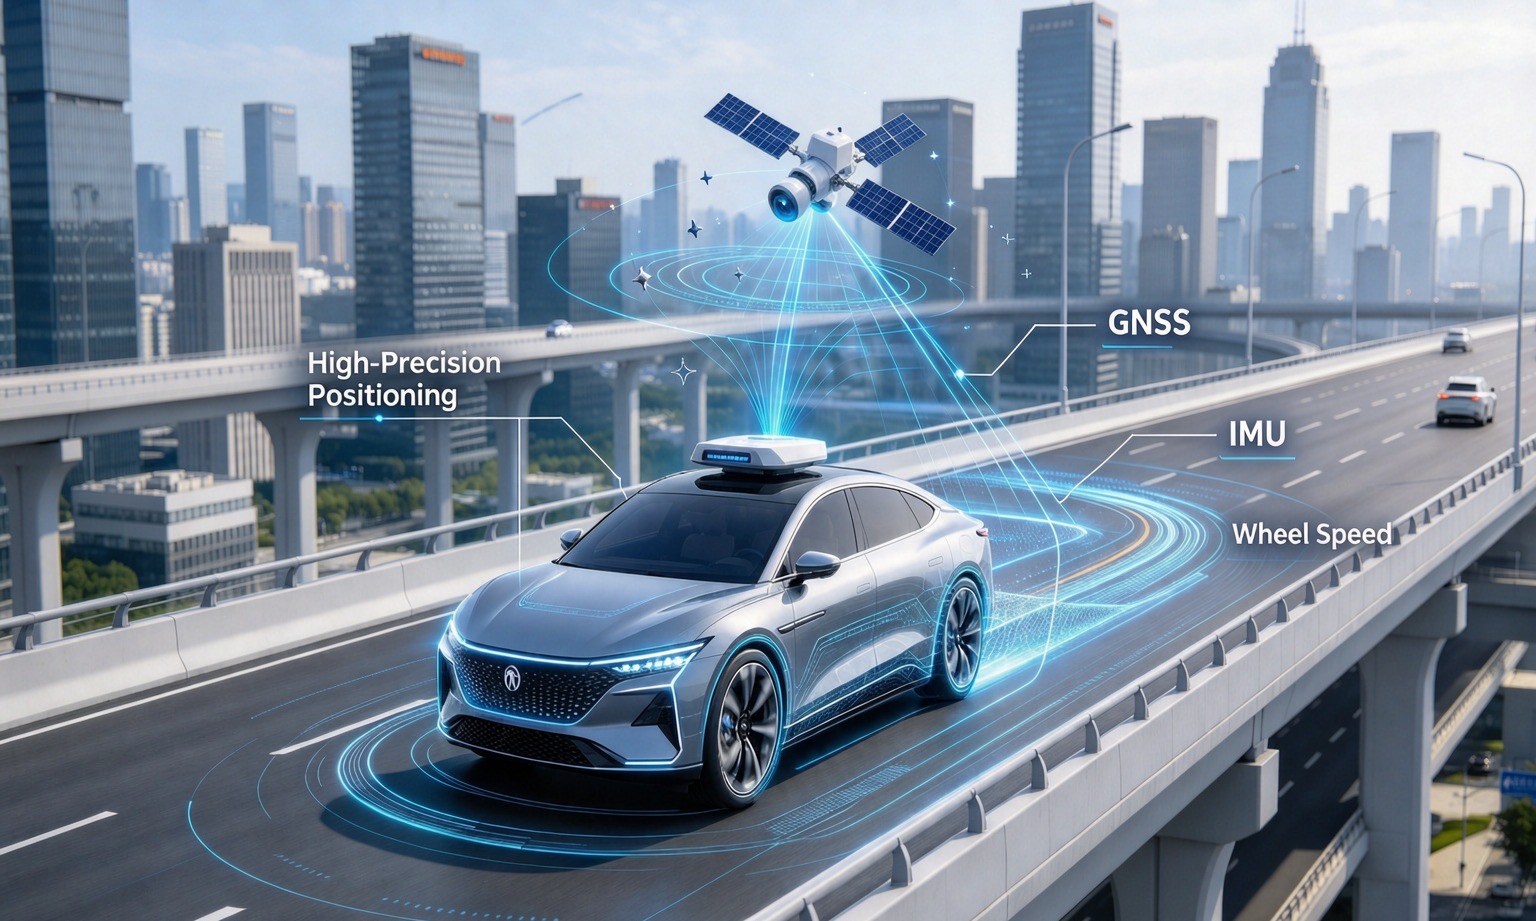
دوربین ها و لیدار به یک سؤال بسیار خوب پاسخ می دهند: اطراف من چه چیزی است. آن ها هنوز به سه سوالی که یک وسیله نقلیه باید قبل از حرکت پاسخ دهد — من کجای نقشه هستم، بدنه به کدام سمت اشاره می کند و سرعت واقعی من چقدر است — پاسخ نمی دهند.
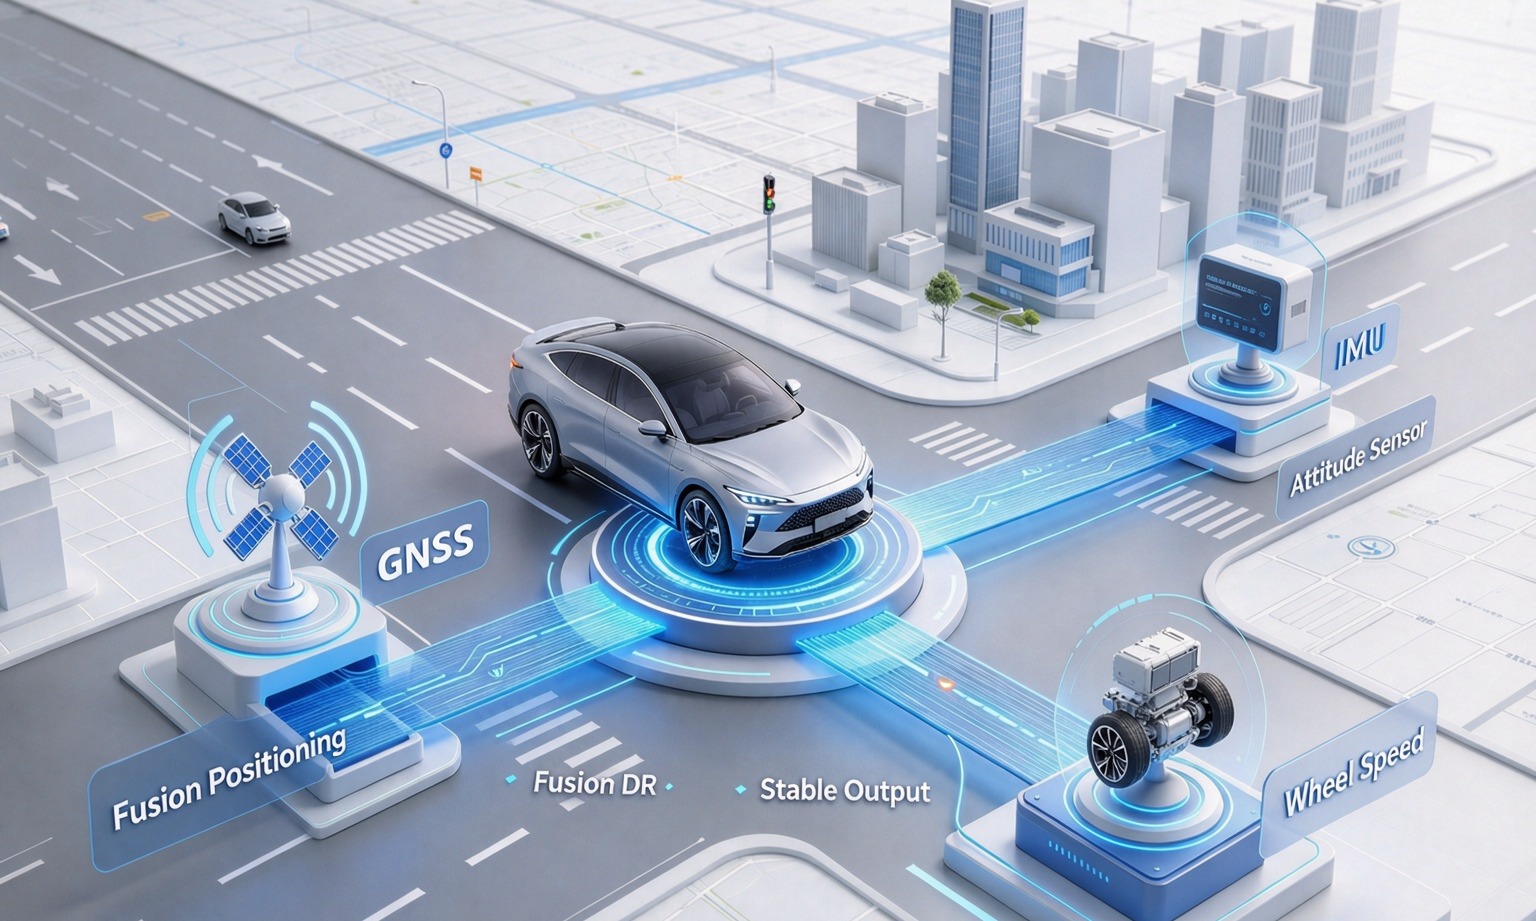
این وظیفه GNSS IMU چرخ فیوژن است و این بخشی از پشته است که کمترین توجه را جلب می کند تا زمانی که مشکلی زیر تونل رخ دهد. این از دیدگاه یکپارچه سازی نوشته می شود: هر حسگر برای چه چیزی معتبر است، جایی که هر کدام به آرامی شکست می خورند، و آزمون هایی که قبل از تعهد برنامه، بحث را حل می کنند.
ادغام سرعت چرخ IMU با GNSS: سه حسگر، سه نوع حقیقت
اکثر تیم ها می توانند هر سه حسگر را توصیف کنند. تعداد کمتری می توانند بگویند هر کدام در چه زمینه ای مرجع هستند و این تفاوت تفاوت بین طراحی همجوشی و سه دستگاه متصل به یک محفظه است.
| حسگر | معتبر برای | نرخ | شکست می خورد توسط |
|---|---|---|---|
| GNSS / RTK | موقعیت مطلق روی زمین | ۱ تا ۱۰ هرتز | از دست دادن آسمان یا دریافت بازتاب ها |
| IMU | نرخ چرخش و نیروی ویژه | ۱۰۰ تا ۲۰۰ هرتز | ادغام بایاس خودش در دریفت |
| سرعت چرخ ها | مسافت طی شده از طریق تایر | فرکانس ۲۰ تا ۱۰۰ هرتز در CAN | گزارش چرخش هنگام لغزش تایر |
آن ستون به ستون را بخوانید و معماری خودش را می نویسد: یک حسگر هیچ انحراف ندارد اما پیوستگی ندارد، یکی پیوستگی دارد اما مرجع ندارد، دیگری هیچ کدام را ندارد اما زمین را مستقیما اندازه گیری می کند و تقریبا هیچ هزینه ای ندارد.
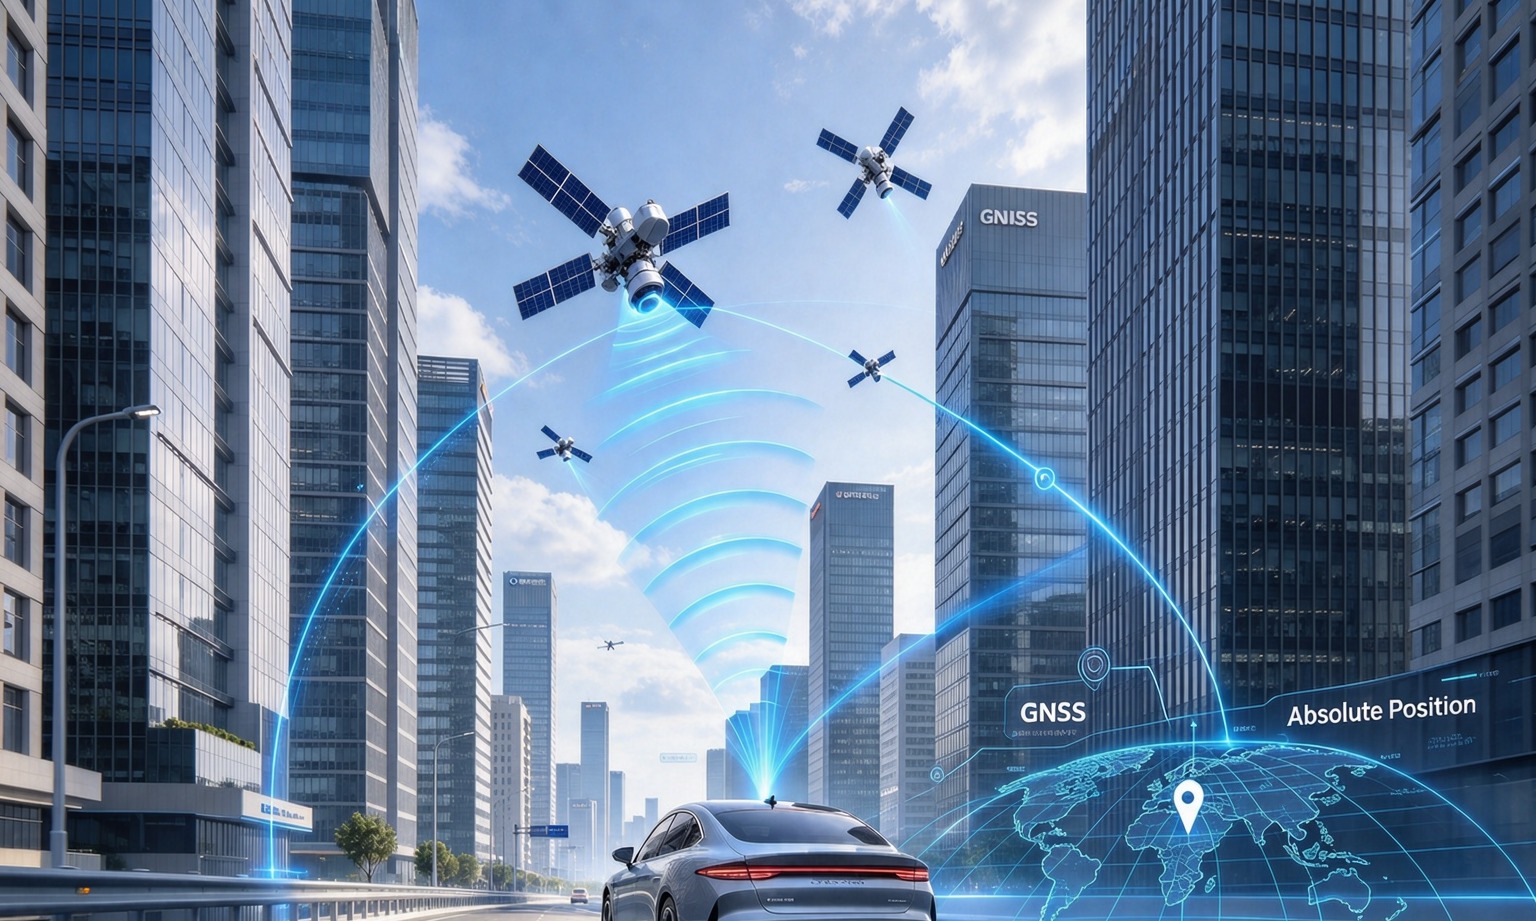
GNSS: تنها حسگری که می داند «اینجا» کجاست
GNSS تنها حسگری است که می تواند بدون اینکه قبلا آنجا بوده باشید، به شما بگوید کجا هستید. بقیه چیزها از یک فرض شروع می شود؛ GNSS از سیاره شروع می شود.
با اصلاحات RTK، موقعیت مطلق در سطح سانتی متر ارائه می شود و مکانیزم آن به وضوح بیان می شود زیرا بعدا حالت های شکست را توضیح می دهد: یک ایستگاه مرجع در مختصات مشخص خطای جو و مدار فعلی را اندازه گیری می کند، آن را به عنوان اصلاح ارسال می کند و گیرنده آن را کم می کند. اصلاح فقط به اندازه لینکی که آن را حمل می کند و نمای آسمان در آنتن خوب است — به همین دلیل استRTK در مقابل PPKبرای پردازش پس از پردازش اهمیت دارد، اما به وسیله نقلیه در حال حرکت کمکی نمی کند.
دو ویژگی معمولا اشتباه خوانده می شوند. اولی نرخ است: ۱ تا ۱۰ هرتز نرمال است، بنابراین بین دو نقطه ثابت، وسیله نقلیه می تواند نیم متر با سرعت ۵۰ کیلومتر بر ساعت حرکت کند و باید چیزی این فاصله را پر کند. دوم اینکه عدد دقت یک توزیع را تحت شرایط مشخص شده توصیف می کند، نه وعده ای در هر لحظه. در یک دره شهری، موقعیتی که دریافت می کنید اغلب راه حلی تمیز و تمیز است که از سیگنال های بازتابی محاسبه می شود، که بدتر از از دست رفتن واضح فیکس، چون هیچ چیزی در خروجی هشدار نمی دهد. مکانیک های آن در موارد زیر پوشش داده شده است.کاهش چندمسیره در موقعیت یابی شهری.
IMU: سریع، روان و اشتباه در عرض چند ثانیه
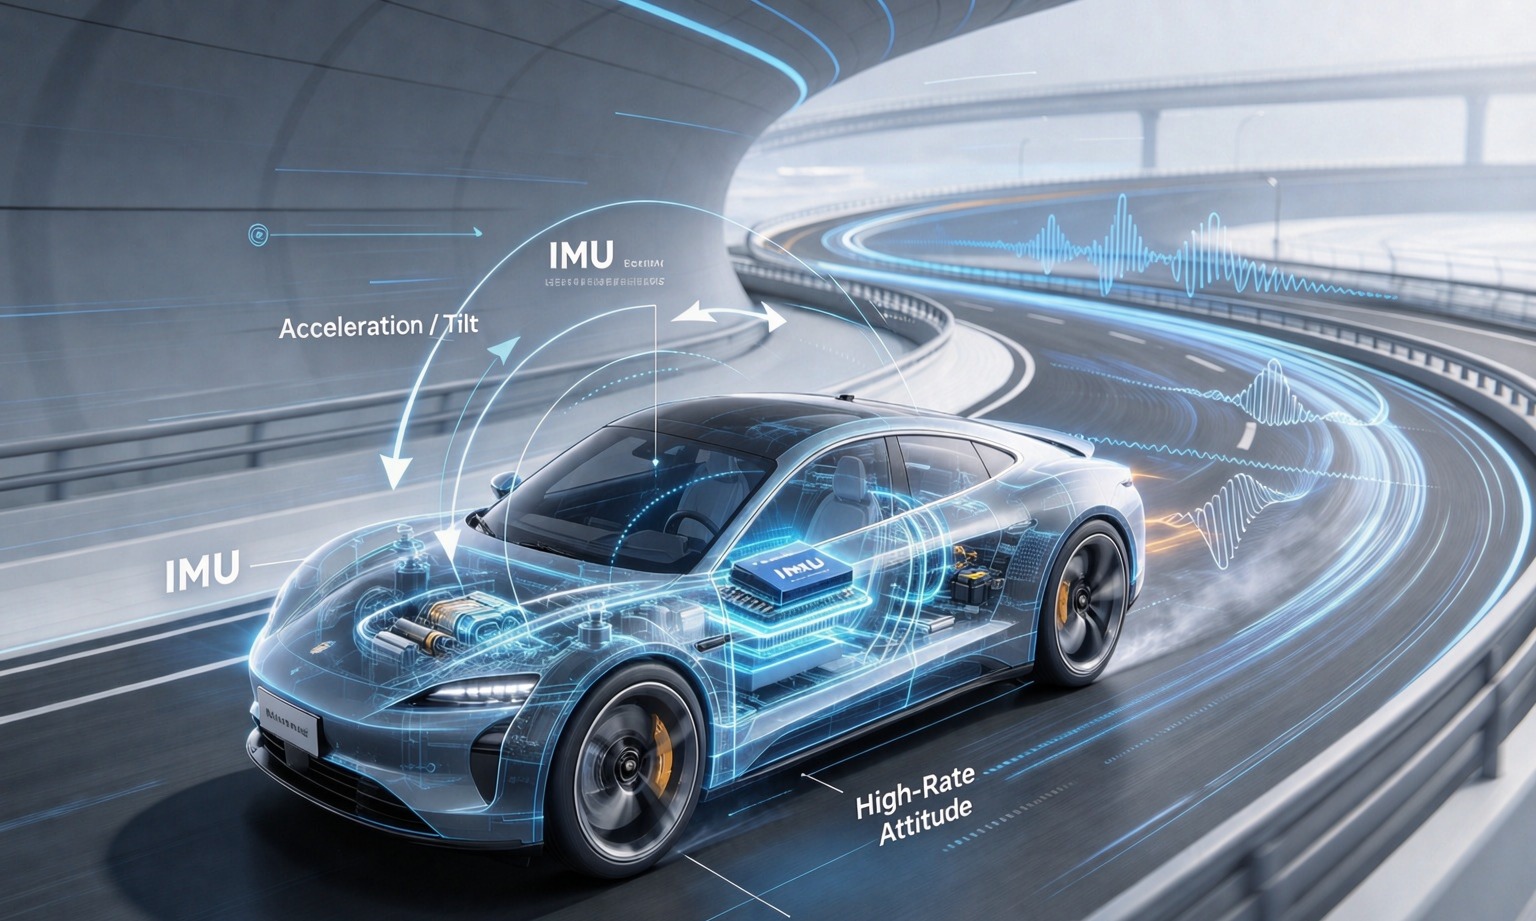
IMU تنها حسگری است که می داند بدن در ده میلی ثانیه آخر چه کرده است. ژیروسکوپ نرخ چرخش را اندازه گیری می کند، شتاب سنج نیروی ویژه را اندازه گیری می کند و انتگرال گیری هر دو حالت را می دهد، سپس سرعت، و بعد موقعیت کوتاه مدتی که به اندازه کافی نرم برای هدایت است.
همچنین این حسگری است که اغلب بیش از حد مورد اعتماد قرار می گیرد: خروجی آن هرگز خراب به نظر نمی رسد. نه ترک تحصیل، نه پرچم هشدار، نه پرش. پیست فقط به آرامی از جاده دور می شود و هر چه بیشتر می رود، باورپذیرتر به نظر می رسد.
حساب و کتاب پیچیده نیست. ژیروسکوپی با بایاس باقیمانده ۰.۵ درجه بر ثانیه پس از ده ثانیه ۵ درجه خطای جهت ایجاد می کند اگر چیزی آن را اصلاح نکند، و هر متر طی شده پس از آن در جهت اشتباه قرار می گیرد. شتاب سنج هم همین مشکل را به شکل ظریف تری دارد: نمی تواند شتاب پایدار را از شیب تشخیص دهد، بنابراین فیلتر نیاز به GNSS یا سرعت چرخ دارد تا بفهمد کدام شتاب کدام است.
دیتاشیت ها باعث سردرگمی می شوند چون مشخصات اینرسی در سه واحد عرضه می شوند. «سطح سانتی متر به مدت ۳ ثانیه، سطح متر به مدت ۱۰ ثانیه» یک بیان موقعیت است و می توان آن را به صورت تحت اللفظی برداشت کرد. «خطا در فاصله ۵٪ پس از ۱۲۰ ثانیه از دست دادن ماهواره» معمولا درصدی از مسافت طی شده است — ۵٪ از دو کیلومتر معادل صد متر است. هر دو می توانند در یک بخش درست باشند؛ آن ها به سوالات متفاوتی پاسخ می دهند.
سرعت چرخ: ارزان ترین ناظری که هیچ مالک آن نیست
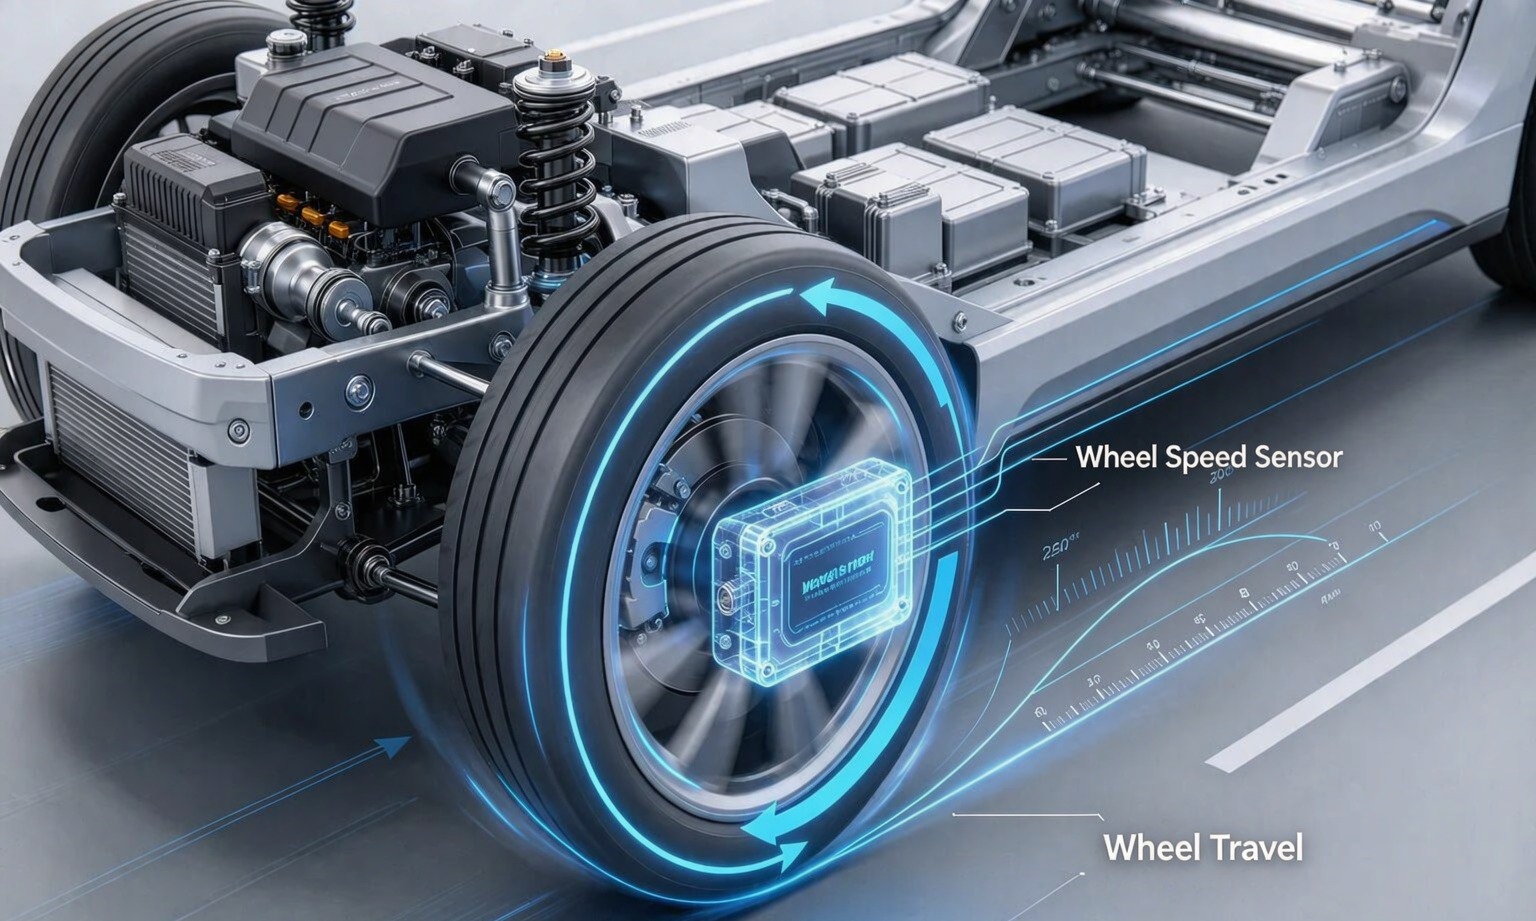
سرعت چرخ تنها سنسوری است که فاصله را از طریق تماس با جاده اندازه گیری می کند — در مقایسه با RTK سانتی متری، که دقیقا به همین دلیل است که نادیده گرفته می شود.
رزولوشن آن بهتر از آن چیزی است که اکثر مردم تصور می کنند. با حلقه ۴۸ دندانه و محیط چرخشی ۲ متر، یک پالس حدود ۴ سانتی متر حرکت دارد که ده ها بار در ثانیه با سرعت راه رفتن منتقل می شود — دقیقا جایی که داپلر GNSS ضعیف ترین است. همچنین به فیلتر یک مرجع مقیاس می دهد: بدون اندازه گیری فاصله مستقل، خطای مقیاس در محلول اینرسی تنها زمانی قابل اصلاح است که GNSS بازگردد.
ضعف آن نیز به همان اندازه ساده است. سنسور سرعت چرخ ها چرخش را گزارش می دهد، نه حرکت. در هنگام ترمزگیری، روی یخ، روی شن یا با چرخ قفل شده، چرخش و حرکت متوقف می شوند و خطا کوچک نیست — می تواند سرعت کامل خودرو باشد. به همین دلیل سیگنال مفید سرعت چهار چرخ است، نه سرعت متوسط یک خودرو: تفاوت بین چپ و راست چیزی است که به فیلتر می گوید چیزی در حال لغزش است.
سپس واقعیت ادغام است که بیشتر پروژه ها را تعیین می کند. در خودروهای تولیدی، سرعت های چهار چرخ قبلا روی باس شاسی وجود دارد که توسط کنترلر ABS یا ESC منتشر می شود. آن ها در گیرنده GNSS قرار ندارند و یک ماژول GNSS+INS — از جمله ماژول ما — آن ها را نمی خواند. پایه سرعت چرخ در لایه همجوشی یا کنترلر دامنه از طریق CAN متصل می شود و تأخیر و مقیاس پذیری خاص خود را دارد. اگر یک تأمین کننده به شما بگوید ماژالش «سرعت چرخ را فیوز می کند»، سؤال منصفانه این است که روی کدام کانکتور می رسد.
چگونه این سه نفر در یک وسیله نقلیه واقعی کنار هم قرار می گیرند
خود فیوژن چندان جذاب نیست: فیلتری که با IMU با سرعت بالا پیش بینی می کند، وقتی راه حل قابل اعتماد می رسد با GNSS اصلاح می کند و سرعت چرخ ها را محدود می کند. آنچه بین خودروها تغییر می کند این است که کدام سنسور در هر لحظه راه حل را حمل می کند.
| وضعیت | حمل محلول | چه چیزی باید تماشا کرد |
|---|---|---|
| بزرگراه باز | GNSS، تصحیح شده توسط RTK | چیز خاصی نبود؛ این حالت آسان است |
| دره شهری | IMU، با بازگشت متناوب GNSS | اصلاحات بازتابی که معتبر به نظر می رسند |
| تونل کوتاه | IMU به علاوه سرعت چرخ | خطای ورود مجدد در پورتال |
| تونل بلند یا زیرزمینی | سرعت چرخ، کاهش سرعت IMU | ضریب مقیاس و انحراف جهت |
| مانور سرعت پایین | سرعت چرخ به علاوه منبع جهت | اینکه آیا جهت یابی در سرعت ۰ کیلومتر بر ساعت وجود دارد یا نه |
| سطح کم اصطکاک | IMU، کاهش وزن سرعت چرخ ها | تشخیص لغزش، نه فرض لغزش |
چه چیزی وقتی یک پا کم است می شکند
حذف یک حسگر سریع ترین راه برای دیدن کاری است که انجام می دهد؛ این سه امضا به اندازه کافی متمایز هستند که بتوان آن ها را از روی یک گزارش تشخیص داد.
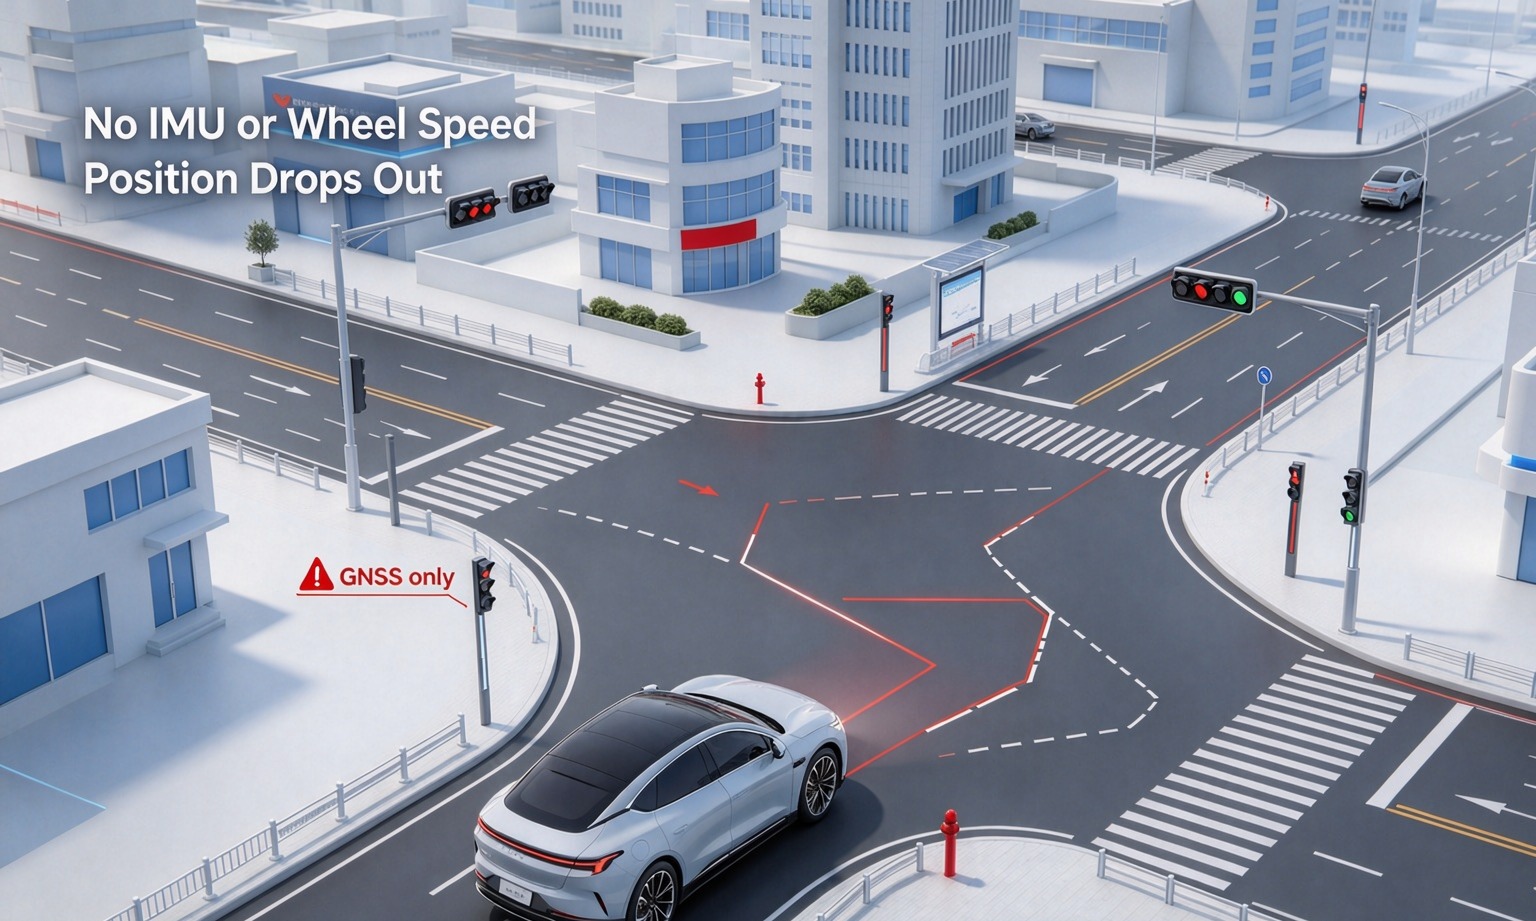
فقط GNSS: مسیری ساخته شده از نقطه ها
در فرکانس های ۵ تا ۱۰ هرتز، خروجی مجموعه ای از موقعیت ها است که هیچ نقطه ای بین آن ها وجود ندارد. در یک پیچ با سرعت، فاصله بین دوره ها یک وتر است در حالی که شاسی یک قوس حرکت می کند. وقتی وارد یک تونل می شوید، هیچ خروجی ای وجود ندارد، بنابراین کنترلر متوقف می شود یا بازمی گرداند — رفتار درست و دلیل اینکه این پیکربندی هرگز بدون راننده ارسال نمی شود.
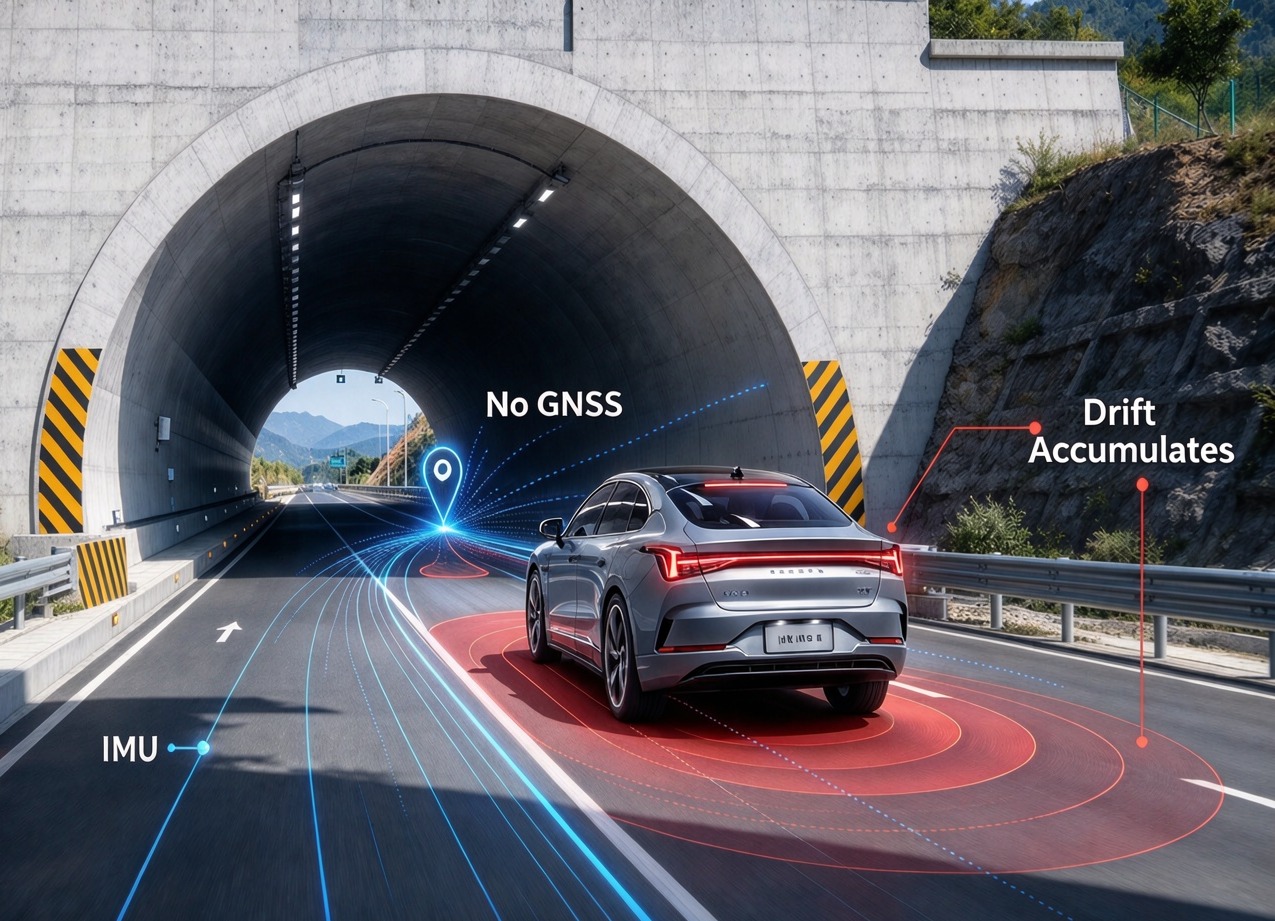
فقط IMU: آهنگی که مودبانه خم می شود
این یکی خطرناک است، چون شبیه یک سیستم عملیاتی به نظر می رسد. موقعیت صاف باقی می ماند، نگرش قابل قبول است و خطا بدون حتی یک علامت هشدار افزایش می یابد. صد متر داخل تونل، خودرو ممکن است یک لاین با جایی که سیستم فکر می کند فاصله دارد باشد و برآورد اطمینان همچنان قابل قبول به نظر می رسد.
فقط سرعت چرخ: فاصله بدون جهت
می دانی چرخ ها چقدر چرخیدند و هیچ چیز دیگر. هیچ جهتی وجود ندارد، هیچ مرجع مطلقی وجود ندارد و به محض اینکه تایر از چسبندگی خارج می شود، فاصله به اندازه ای که چرخ سریع تر از زمین می چرخد، اشتباه است. این یک ناظر خوب و ناوبر بدی است.
پنج اشتباه یکپارچه سازی که بیشتر می بینیم
هیچ کدام مسائل الگوریتمی نیستند؛ همه آن ها از بررسی دیتاشیت جان سالم به در می برند و روی خودرو ظاهر می شوند.
- بازوی اهرم روی یک نقاشی قرار دارد، نه روی ماشین.اگر آنتن ۱.۲ متر جلوتر از محور عقب قرار گیرد، سیستم موقعیت آنتن را گزارش می دهد، نه محور را، و هر کنترلر پایین دستی آفست را به ارث می برد تا کسی آن را روی ساخت واقعی اندازه گیری کند.
- چرخش محیط از دیتاشیت تایر به دست می آید.این رقم برای تایری بدون بار در فشار اسمی است. شعاع بارگذاری، سایش و فشار آن را حدود یک درصد تغییر می دهد که معادل ۱۰ متر در هر کیلومتر است — که کافی است تا یک خودرو را در تونلی طولانی از مسیر خود خارج کند. اندازه گیری کنید: وسیله نقلیه را ده دور چرخ روی یک خط نقشه برداری شده بچرخانید.
- سرعت متوسط خودرو به جای چهار چرخ بود.میانگین گیری تفاوت چپ-راست را از بین می برد، که تنها شاخص لغزش ارزان شما است.
- همزمانی فرض می شود نه مهر شده.GNSS در فرکانس ۱ هرتز با برتری PPS عرضه می شود؛ سرعت چرخ ها در CAN با تأخیر ۱۰ تا ۴۰ میلی ثانیه به دست می آید. در سرعت 20 متر بر ثانیه، 20 میلی ثانیه یعنی 40 سانتی متر خطا که هیچ تنظیم فیلتر آن را حذف نمی کند.
- IMU روی چیزی نصب شده که انعطاف پذیر است.یک براکت که طنین انداز می شود، یا موقعیتی نزدیک بلندگو یا کمپرسور، لرزش را به شتاب کاذبی تبدیل می کند که در موقعیت ادغام می شود. سفت، فلز به فلز، تا جایی که هارنس اجازه می دهد به محور نزدیک است.
دو ماژول که دو تا از سه بخش را پوشش می دهند
وقتی یک برنامه خودرو از ما GNSS و نیمه اینرسی این پشته را می خواهد، معمولا انتخاب به میزان دقت مورد نیاز جعبه تونل بستگی دارد. هر دو بخش زیر دو منظوره هستند: RTK زمانی که آسمان باز است و وقتی نیست اینرسیال. هیچ کدام ادعای سومین پایه را ندارند — که متعلق به شاسی است.
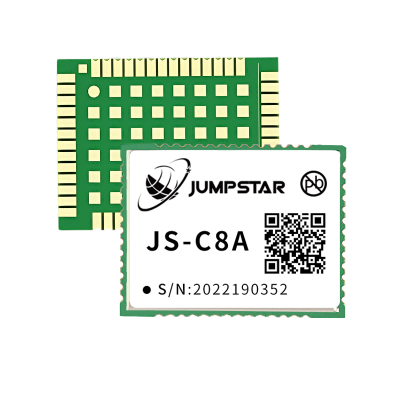
JS-C8A — GNSS چندباند + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· د) مم
- افت سیگنال ۳ ثانیه: سطح سانتی متر؛ ۱۰ ثانیه: سطح متر
- ژیروسکوپ ۲۵۰ درجه بر ثانیه، بایاس ۰.۵ درجه بر ثانیه؛ Accel 4 G، 20 میلی گرم
- ۲۲ × ۱۷ × ۲.۸ میلی متر، BDS/GPS/GLONASS/GALILEO
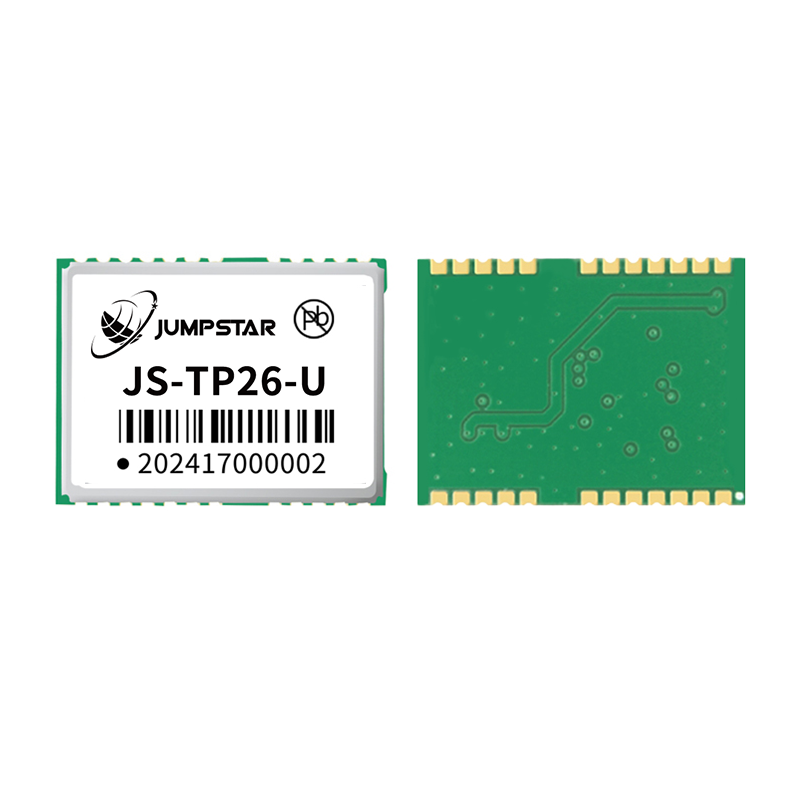
JS-TP26-U — L1+L5 GNSS + INS
- ۱۳۵ کانال (L1: 75 + L5: 60)
- H تک نقطه ای ۱.۰ متر (L1+L5) / ۲.۵ متر (L1)
- MEMS شش محوره؛ هیچ محدودیت جهت گیری نصب وجود ندارد
- ۱۶.۰ × ۱۲.۲ × ۲.۴ میلی متر، ۳ × UART
دو تای دیگر در یک خانواده قرار دارند و زمانی مشخص می شوند که توان یا نرخ به روزرسانی غالب باشد:JS-RK26-Uدر فرکانس ۱۸–۳۲ میلی آمپر با خروجی ۱۰ هرتز و تک باندJS-RP26-Uدر فرکانس 20 هرتز. هر چهار نفر در زیر فهرست شده اندماژول های موقعیت یابی مرده.
چگونه قبل از تعهد فیوژن را آزمایش کنیم
یک تست آزمایشگاهی ثابت می کند که ماژول کار می کند. این اثبات نمی کند که سه حسگر روی خودروی شما با هم کار می کنند. سه اندازه گیری این کار را می کنند.
- خطای ورود مجدد پورتال.از تونلی که مسیرتان واقعا استفاده می کند عبور کنید و اولین راه حل بعد از خروج را با یک نقطه نقشه برداری شده مقایسه کنید. جابجایی را بر حسب متر و جهت آن ثبت کنید، نه اینکه «قفل ماند». هر دو حالت را اجرا کنید: خطای وابسته به جهت به پایه یا ژیروسکوپ اشاره می کند.
- ضریب مقیاس روی یک حلقه بررسی شده.یک مسیر مستقیم ۲۰۰ متری را با سرعت ثابت زمان بندی کنید و فاصله خروجی همجوشی خود را با نظرسنجی مقایسه کنید. سپس این کار را روی سطح خیس یا شنی تکرار کنید. اگر خطا با سطح تغییر کند، وزن دهی سرعت چرخ شما بیش از حد تهاجمی است.
- لاگ های خام، بیست و چهار ساعت استاتیک و یک حرکت شهری.پراکندگی موقعیت نمودار از تست ایستا، سپس سرعت چرخ ها روی هم قرار می گیرد و GNSS وضعیت را در مسیر شهری تثبیت می کند. تقریبا هر پرش «مرموز» که از ما پرسیده شده، به عنوان یک راه حل که باید رد می شد، یا کانال چرخ که با طرف مقابلش مخالف بود، ظاهر می شود.
سؤالاتی که خریداران بیشتر می پرسند
آیا یک ماژول می تواند هر سه سنسور را مدیریت کند؟
نه با وسیله نقلیه جاده ای. یک ماژول GNSS+INS دو بخش را پوشش می دهد؛ سرعت چرخ ها توسط شاسی منتشر می شود. یک ماژول که هر سه را تبلیغ می کند یک سؤال را مطرح می کند: کدام کانکتور ورودی سرعت چرخ را دریافت می کند؟
IMU واقعا چقدر می تواند سانتی متر را نگه دارد؟
حدود سه ثانیه برای یک واحد MEMS در سطح سانتی متر، سپس متر برای چند ثانیه بیشتر. هر چیزی که به دقیقه نقل می شود، مقدار متفاوتی را نشان می دهد — معمولا درصدی از مسافت طی شده.
آیا به منبع جهت دو آنتن نیاز داریم؟
اگر استک نیاز به جهت واقعی در حالت ایستاده، دنده عقب یا در حین مانور پارک کند داشته باشد، بله. یک آنتن منفرد مسیر زمین را نشان می دهد که فقط هنگام حرکت تعریف می شود و هرگز به شما نمی گوید بدنه به کدام سمت حرکت می کند. این معامله شامل یک آنتن دوم، یک خط پایه و یک کار نصب است — که پوشش داده می شودسرصفحه RTK با دو آنتن.
آیا سرعت چرخ ارزش تلاش دارد اگر IMU خوب باشد؟
بله، با قیمت: این ارزان ترین راه برای محدود کردن خطای فاصله در پوشش طولانی است و تنها ورودی ای است که با سرعت راه رفتن جواب می دهد. فقط به ازای هر چرخ و زمان بندی شده ارزشش را دارد؛ سرعت متوسط در اتوبوس کند چیز زیادی فراتر از آنچه IMU می داند اضافه نمی کند.
هیچ کدام از این ها جایگزین طراحی دقیق همجوشی سرعت چرخ IMU در GNSS نمی شود، اما باعث می شود گفت وگو با تأمین کننده خاص باشد. برای نمای کلی سیستم،GNSS برای خودروهای خودرانمعماری اطراف را پوشش می دهد وادغام IMU در محیط های محروم از GNSSعمیق تر روی فیلتر می رود.
ساختن یک استک موقعیت یابی برای یک خودرو؟
مسیر، طول تونل ها، باس شاسی و دقت مورد نیاز کنترلر را به ما بگویید. ما به شما خواهیم گفت که ماژول کدام دو پایه را می تواند حمل کند و پایه سوم باید از کجا بیاید.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


